开发和准确性评估冠状延长手术机器人用于美观区域:一个体外试验研究
Yi Li1, Jizhe Lyu2, Xunning Cao2
1Graduate student, Department of Prosthodontics, Peking University School and Hospital of Stomatology & National Center for Stomatology & National Clinical Research Center for Oral Diseases & National Engineering Research Center of Oral Biomaterials and Digital Medical Devices, Beijing, PR China.
The Journal of prosthetic dentistry
|August 18, 2024

概括
这项研究开发了一个用于冠状延长手术的机器人,证明了它的可行性和可接受的准确性在体外. 机器人辅助的手术显示,切除术的精度比切除术更高.
科学领域:
- 牙科机器人 牙科机器人
- 手术技术 手术技术
- 最少侵入性牙科是最少侵入性的牙科.
背景情况:
- 皇冠延长手术对于前牙美学和健康至关重要.
- 手术精度对于成功的结果至关重要.
- 机器人系统用于此过程的可行性尚未被探索.
研究的目的:
- 开发一种用于冠状延长手术的新型机器人系统.
- 为了评估开发的机器人系统的体外准确性.
主要方法:
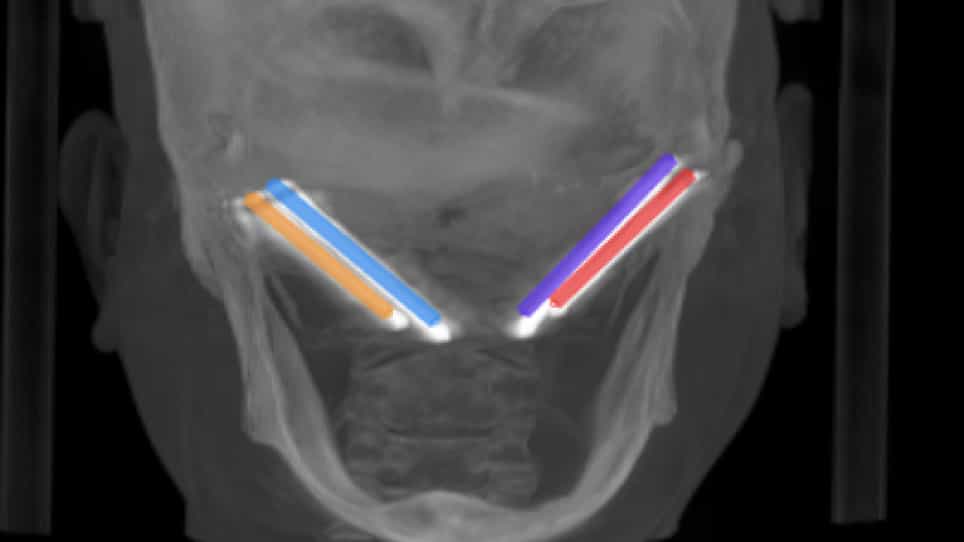
- 设计了一个由机器人手臂,软件和光学跟踪组成的机器人系统.
- 内口扫描和CBCT数据引导了人工牙上的机器人牙周切除术和牙切除术.
- 术后扫描评估了手术的准确性 (准确度±精度).
主要成果:
- 机器人辅助冠状延长手术在体外成功进行.
- 牙周切除术 (0.23 ± 0.08 毫米) 的整体精度明显优于膜切除术 (0.33 ± 0.11 毫米).
结论:
- 机器人辅助冠状延长手术是一种可行的治疗选择.
- 该系统证明了可接受的临床准确性.