
评估多截面机器人支气管镜原型在定位和准小肺病变方面的准确性
Jorind Beqari1, Jacob Hurd1, Fumitaro Masaki1,2
1Division of Thoracic Surgery, Department of Surgery, Massachusetts General Hospital, Harvard Medical School, Boston, Mass.
JTCVS techniques
|August 19, 2024

概括
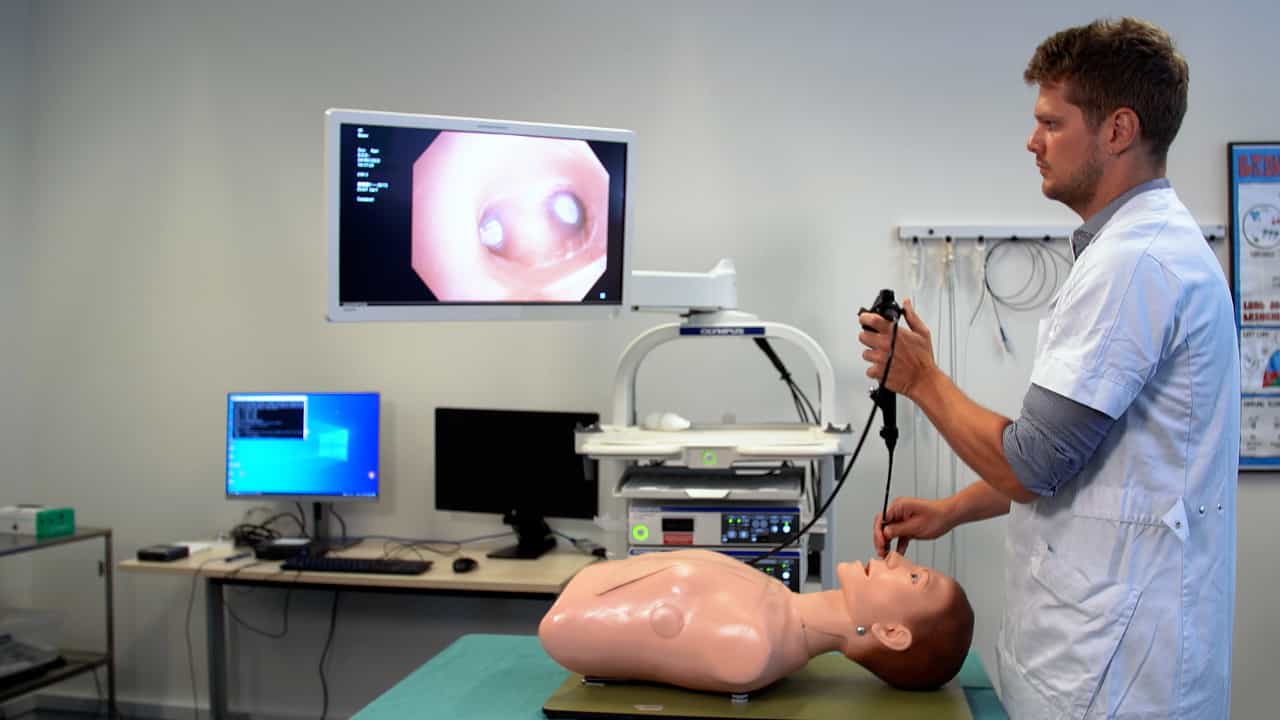
与标准方法相比,机器人支气管镜 (RB) 显著提高了定位小肺结节的准确性. 这种新型机器人支气管镜为肺结节活检提供了更高的精度,改善了患者的治疗结果.
科学领域:
- 肺部病理学 肺部病理学
- 医疗机器人 医疗机器人
- 诊断成像 诊断成像 诊断成像
背景情况:
- 由于可访问性问题,外围肺结节带来了诊断挑战.
- 传统的支气管镜在准确地达到和活检小的,外围病变方面存在局限性.
- 机器人支气管镜 (RB) 为提高诊断准确性提供了潜在的进步.
研究的目的:
- 量化评估新型多截面机器人支气管镜的诊断准确度.
- 为了比较RB与标准电磁导航支气管镜 (EM-NB) 的性能.
- 评估RB在局部化和向外围肺结节的疗效.
主要方法:
- 一项前性,单盲,比较性研究使用猪肺模型进行.
- 五个失明的受试者使用RB和EM-NB进行了病变定位和向.
- 精度是通过从肺目标中心的距离来衡量的;差异被统计分析.
主要成果:
- 在90%的尝试中,使用RB实现了成功的准,而使用EM-NB则为85%.
- 与EM-NB (2.6毫米) 相比,RB显示目标的中位距离 (1.1毫米) 显著较低.
- 与RB (0.8毫米) 相比,EM-NB (2.6毫米) 的中位目标位移明显较低.
结论:
- 多截面机器人支气管镜原型能够优异地定位和准小型外围肺结节.
- 与目前的非机器人支气管检查方式相比,RB显示了提高准确性和减少目标位移.
- 这项技术有望提高肺结节活检的诊断产量.