相关实验视频
Updated: Jun 15, 2025

08:12
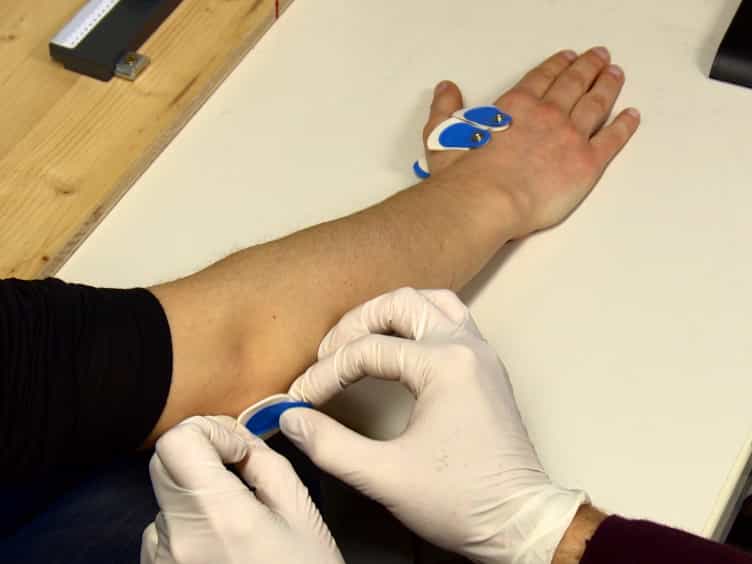
Experimental Methods to Study Human Postural Control
Published on: September 11, 2019
9.4K
推进料控制策略的比较,用于简化垂直跳跃模型与内在肌肉特性
Dóra Patkó1,2, Ambrus Zelei3
1Department of Applied Mechanics Faculty of Mechanical Engineering Budapest University of Technology and Economics, Műegyetem rkp. 3., H-1111 Budapest, Hungary.
Bioinspiration & biomimetics
|August 23, 2024

概括
这项研究引入了一种用于对称跳跃运动的新型前控制,将其性能与不对称模型进行比较. 对称跳跃在描述人类运动和提高机器人的效率方面具有优势.
科学领域:
- 生物力学 生物力学
- 机器人技术 机器人技术 机器人技术
- 控制理论 控制理论
背景情况:
- 跳跃运动通常使用复杂的系统来建模,但更简单的模型提供了优势.
- 肌肉模型 (恒定,线性,Hill类型) 提高了对基本弹质量系统的现实性.
- 前是影响运动动态的关键肌肉特性.
研究的目的:
- 提出一个半封闭形式的前控制器,用于对称的跳跃运动.
- 为了研究对称的力-时间历史比不对称的优势.
- 评估在人类运动分析和机器人效率中的适用性.
主要方法:
- 开发了一种半封闭形式的前控制,用于肌肉激活.
- 使用性能指标比较对称和不对称的跳跃模型.
- 使用DynIn MatLab工具箱进行动态稳定性估计 (局部完整性测量 - LIM).
主要成果:
- 通过拟议的控制器实现了对称的跳跃运动.
- 对称系统在跳跃高度,能量效率和稳定性方面表现相似或优越.
- 在周期轨道上估计LIM,DynIn MatLab工具箱被证明是有效的.
结论:
- 对称跳跃运动为人类运动建模和机器人应用提供了好处.
- 拟议的控制方法提供了一个可行的方法来产生高效和稳定的跳跃步态.
- 进一步的研究可以探索先进的肌肉模型和动态运动的控制策略.

相关概念视频
 01:20
Motor Unit Stimulation
1.5K
When the neuron of a motor unit fires an action potential, it triggers a series of events, leading to a twitch contraction in the muscle fibers. The process of excitation-contraction coupling is crucial in relaying the action potential to the muscle fibers.
The latent period of contraction marks the onset of excitation-contraction coupling, when the action potential propagates across the sarcolemma, preparing the muscle fibers for contraction. As the fibers enter the contraction phase, the...
The latent period of contraction marks the onset of excitation-contraction coupling, when the action potential propagates across the sarcolemma, preparing the muscle fibers for contraction. As the fibers enter the contraction phase, the...
1.5K
 01:22
Muscle Stimulation Frequency
2.1K
The contraction strength of muscles is regulated by motor neurons, which modulate the frequency of action potentials dispatched to the motor units based on the body's requirements. This process of varying the muscle stimulation frequency allows muscles to contract with a force that is precisely tailored to the needs of the moment, whether lifting a feather or a heavy box.
Wave summation
At low firing rates, motor neurons induce individual twitch contractions in muscle fibers. These twitches...
Wave summation
At low firing rates, motor neurons induce individual twitch contractions in muscle fibers. These twitches...
2.1K