相关实验视频
Updated: Jun 15, 2025
04:38

Subcostal Specimen Removal in Completely Portal Robotic Lobectomy
Published on: April 19, 2024
286
跨腹部机器人收获双边DIEP脚在乳房重建:技术和跨学科的方法
Daniel Murariu1,2, Brian Chen1, Elizabeth Bailey2
1Department of Surgery, Allegheny Health Network, Pittsburgh, Pennsylvania.
Journal of reconstructive microsurgery
|August 27, 2024

概括
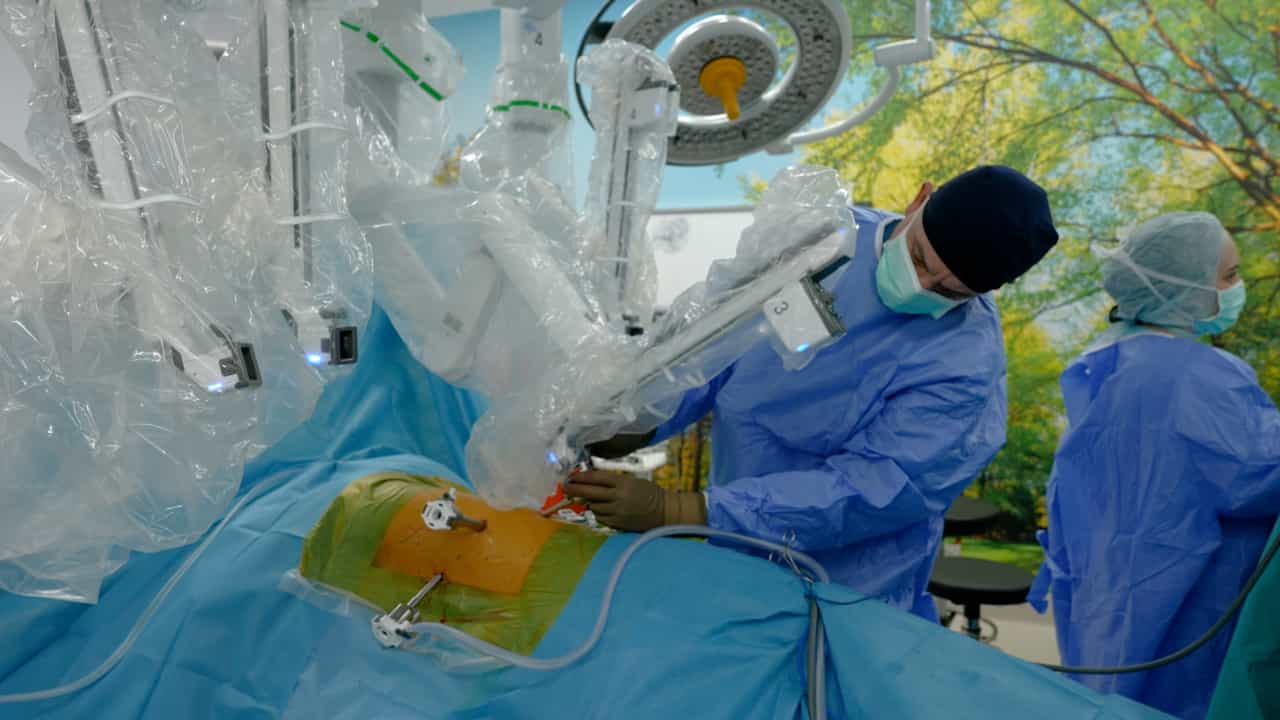
这项研究引入了一种机器人技术,用于深部下部表胃动脉穿孔器 (DIEP) 片乳房重建,增强腹壁安全性. 该方法确保了安全的血管剖析与最小的干扰,改善患者的结果.
科学领域:
- 微手术 微手术是一种微手术.
- 手术机器人手术机器人手术机器人手术机器人
- 整形外科 整形外科 整形外科
背景情况:
- 深下腹动脉穿孔器 (DIEP) 是自主乳房重建的黄金标准.
- 传统的DIEP收获风险腹壁软弱由于广泛的前围分裂.
- 机器人手术有可能提高DIEP门手术的安全性和精度.
研究的目的:
- 介绍使用达芬奇Xi外科系统进行双边DIEP收获的精细机器人技术.
- 详细介绍一种方法,以提高深部下部上胃血管剖析过程中的安全性.
- 为了证明较小的带切口的可行性,并尽量减少腹壁的破坏.
主要方法:
- 对接受机器人双边DIEP重建的女性患者的回顾性分析 (2021年7月 - 2022年9月).
- 表面片解剖,随后进行体内机器人识别和暴露较低的深层上胃血管.
- 血管动员和分裂在它们的基础上,通过最小的前侧切口进行检索.
主要成果:
- 该研究包括23名患者 (46个片),平均面部和脚部长度分别为4.1厘米和12.82厘米.
- 没有使用任何网格,也没有报告任何脚或腹内受伤.
- 机器人平均使用时间为139分钟,病例总长度为739分钟,平均停留时间为3.9天.
结论:
- 本次展示的机器人技术确保了DIEP片收获的安全和高效的足骨剖析.
- 建议一般外科医生和整形外科医生之间进行合作,以促进采用机器人DIEP门程序.
- 这种方法支持整形外科医生获得独立机器人解剖的信心和能力.