相关实验视频
Updated: Jun 14, 2025
07:12
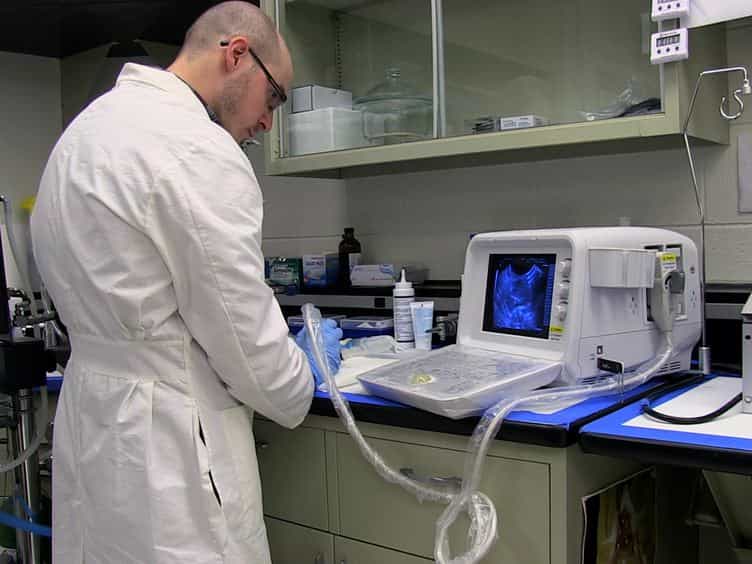
Diagnostic Ultrasound Imaging of Mouse Diaphragm Function
Published on: April 21, 2014
16.0K
使用超声波成像对可穿戴呼吸辅助机器人的隔膜位移的评估和建模
Yan Zhang1, Danye Li2, Fengyao Zhang1
1The State Key Laboratory of Virtual Reality Technology and Systems, Beihang University, Beijing, China.
Frontiers in bioengineering and biotechnology
|September 2, 2024

概括
这项研究引入了一种新的非侵入性超声波方法,以评估软可穿戴机器人如何在呼吸过程中改善隔膜流动性和肺体积. 机器人辅助显著增加了隔膜位移和肺体积,帮助通风,并可能防止隔膜缩.
科学领域:
- 生物医学工程 生物医学工程
- 呼吸系统生理学 呼吸系统生理学
- 机器人技术 机器人技术 机器人技术
背景情况:
- 评估呼吸辅助器械对隔膜移动性的影响对于患者护理至关重要.
- 目前的机器人辅助设备缺乏有效的方法来评估隔膜的移动性.
- 需要一种新的非侵入性超声波技术来评估机器人辅助呼吸期间的隔膜位移.
研究的目的:
- 引入一种非侵入性的实时超声波方法,用于评估软可穿戴机器人对隔膜位移的影响.
- 在自发和机器人辅助呼吸过程中测量和比较隔膜位移和肺体积.
- 开发和验证一个人机器人合呼吸机械模型.
主要方法:
- 8名参与者在自发呼吸和机器人辅助呼吸期间测量了隔膜位移和肺体积.
- 提出了一个人机器人合的两呼吸机械模型来解释机器人辅助机制.
- 研究了不同机器人辅助力的对隔膜运动的影响.
主要成果:
- 与自发呼吸相比,机器人干预的平均隔膜位移增加了1.95倍,肺体积增加了2.14倍.
- 拟议的呼吸机制模型表现出高准确性,在预测隔膜位移和肺体积时的误差不到7%.
- 机器人辅助力的大小与隔膜运动正相关.
结论:
- 该研究验证了软可穿戴机器人在增强隔膜移动性和协助通风方面的有效性.
- 这种机器人系统在解决隔膜缩和改善呼吸功能方面显示出潜力.
- 这项工作为先进的机器人设计和个性化呼吸道康复策略奠定了基础.