
少数人与人互动强化学习,用于自主跨支气管干预
IEEE transactions on neural networks and learning systems
|September 13, 2024

概括
本研究介绍了跨支气管干预中连续机器人 (CR) 的新规划方案,以改善复杂气道的导航. 这种新的方法确保了光滑,无摩擦和无碰撞的自主运动,提高了外科手术的精度.
科学领域:
- 医疗机器人 医疗机器人
- 手术干预规划 手术干预规划
- 控制系统工程 控制系统工程
背景情况:
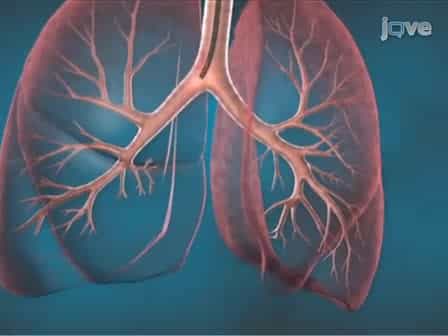
- 跨支气管干预外科手术面临的挑战是由于复杂的呼吸道解剖学,限制自主导航.
- 目前的自主规划方法与深层支气管接入和多目标优化作斗争.
研究的目的:
- 为连续机器人 (CR) 开发一个创新的规划方案,使顺,无摩擦和无碰撞的自主横支气管干预成为可能.
- 解决深层支气管接入的局限性,同时考虑自主外科导航中的多个相互冲突的目标.
主要方法:
- 提出了一个由外科医生偏好指导的几人与人互动双延迟深确定性政策梯度 (FHITD3) 算法.
- 引入了用于CR姿势和位置表示的抽象执行器空间.
- 开发了一个接触运动分析策略,用于实时CR态度计算.
- 实施了一种抑制振荡的方法来稳定CR远端轨迹.
主要成果:
- 模拟实验证明了CR可以自主完成干预任务,其轨迹平稳而稳定.
- 实现了远端振荡的45%以上的减少.
- 在第四级支气管内达到目标终点 (约. 5毫米直径) 的可能性超过90%.
结论:
- 拟议的规划方案有效地使用连续机器人实现了自主横支气管干预.
- FHITD3算法及其相关策略显著提高了深空气道的CR机动性,稳定性和精度.
- 这种方法为克服自主机器人支气管检查当前挑战提供了有希望的解决方案.