
脊柱和创伤手术中的混合3D机器人套件 - 在210名患者的经验
Dominik M Haida1,2, Peter Mohr3, Sae-Yeon Won4
1Department of Trauma Surgery, Technical University of Munich, Klinikum rechts der Isar, Ismaninger Straße 22, 81675, Munich, Germany.
Journal of orthopaedic surgery and research
|September 13, 2024

概括
这项研究表明,3D导航混合手术室在复杂的手术中提高了精度和安全性,包括脊柱,骨盆和四肢,具有高螺丝精度和低并发症率.
科学领域:
- 整形外科手术 整形外科手术
- 神经外科 神经外科
- 创伤外科 手术 创伤外科
背景情况:
- 混合手术室 (OR) 整合了导航和机器人技术,以改善手术结果.
- 之前的研究并没有明确证明导航和机器人在外科手术中的好处.
- 本研究评估了装备齐全的3D导航混合手术室的临床结果.
研究的目的:
- 评估患者在3D导航混合手术室治疗的临床益处和结果.
- 用先进的导航和机器人技术评估手术干预的精度和安全性.
- 为了确定3D导航混合手术室在各种手术指标中的有效性.
主要方法:
- 在一级创伤中心,从2022年3月到2024年3月的未来数据收集.
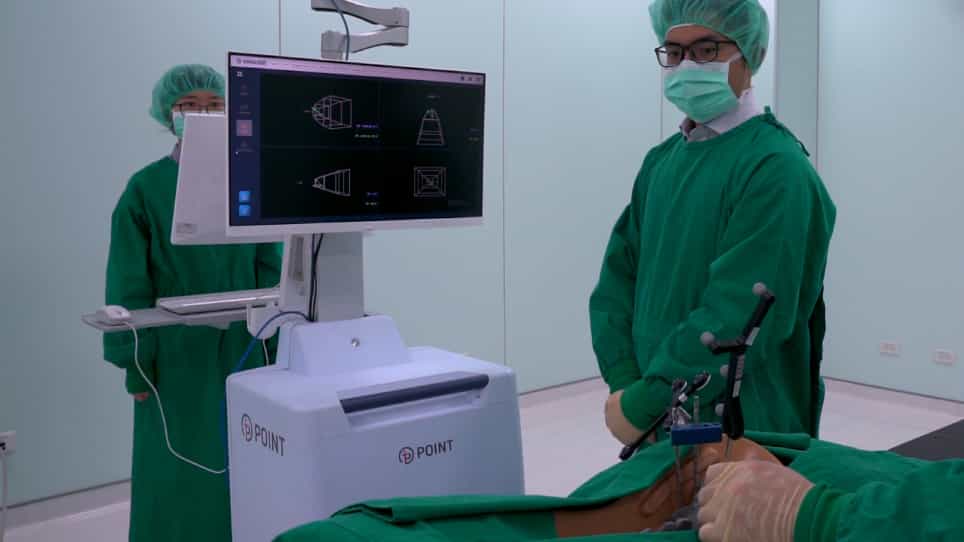
- 使用了一台3D导航混合式手术室,配备导航,形光束CT,机器人手臂和混合现实眼镜.
- 涉及脊柱,骨盆和四肢的手术的回顾性分析,根据Gertzbein和Robbins分类进行分级的脚螺丝精度.
主要成果:
- 210名患者接受了1171个螺丝插入的手术;整体准确率为98.8%.
- 脊柱螺丝的精度为98.7% (911 GR-A,111 GR-B),非脊柱螺丝的精度为99.3%.
- 在72.4%的病例中使用机器人手臂,在66.2%的病例中使用微创手术,伤口感染率为1.9%,没有修订.
结论:
- 3D导航混合OR能够在脊柱,骨盆和四肢中进行成功的干预,超越了以前的应用.
- 在创伤,骨科和脊椎外科手术中,导航和机器人实现了高精度和安全性.
- 这项技术为工作人员的辐射暴露减少,并提供非常低的并发症率.