通过在节点选择过程中考虑路径效率来减少机器人放射外科手术的治疗时间
相关实验视频
Updated: Jun 12, 2025
10:35
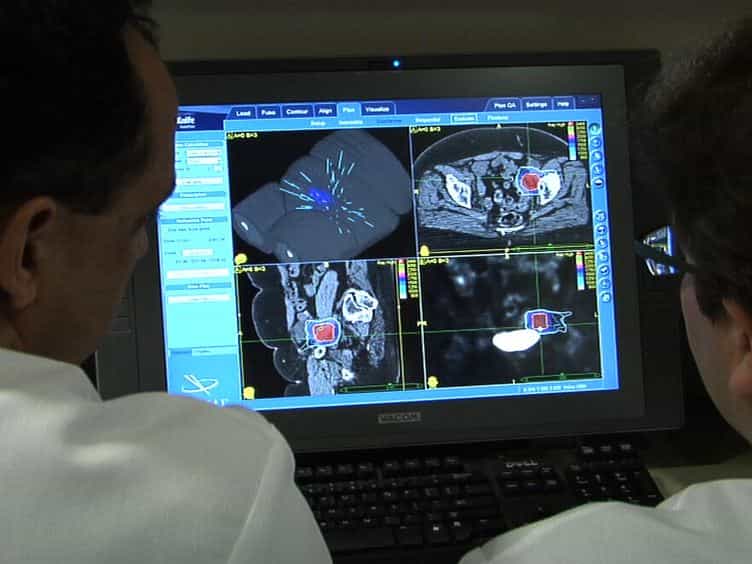
Stereotactic Radiosurgery for Gynecologic Cancer
Published on: April 17, 2012
18.1K
Theodor Hagström1,2, Björn Andersson1, Albin Fredriksson1
1RaySearch Laboratories AB, Stockholm, Sweden.
Medical physics
|September 17, 2024

概括
新的算法通过优化机器人穿越路径来减少机器人放射性手术治疗时间. 这样可以节省大量的时间,而不会影响计划质量,从而使治疗更有效率.
科学领域:
- 医学物理 医学物理
- 辐射瘤学 辐射瘤学
- 机器人在医学中的机器人
背景情况:
- 机器人放射性外科手术可以使用装有Linac的机器人穿越预定义节点,实现精确的非共平面光束传递.
- 虽然高质量的治疗计划是可以实现的,但长时间的治疗时间,主要是由于机器人穿越,是一个挑战.
研究的目的:
- 通过开发和整合算法来减少机器人穿越时间来减少机器人放射性外科治疗时间.
- 开发的算法被纳入商业治疗计划系统,以便在实践中应用.
主要方法:
- 建立了机器人放射性外科手术规划的优化框架,其中包括用于节点选择的启发式方法.
- 为了减少穿越时间,引入了两种新的算法:一种是基于网络中心性,另一种是基于直接穿越时间计算.
- 对大脑和肝脏病例进行了比较分析,评估了治疗时间,计划质量,监控单元和节点网络结构.
主要成果:
- 穿越时间减少算法实现了显著的减少,大脑病例高达49%,肝脏病例高达31%.
- 总体而言,治疗时间的缩短在脑病例中达到了30%,而在肝病例中达到了13%.
- 计划质量指标,包括DVH,剂量分布和合规指数,显示优化和非优化计划之间的差异很小.
结论:
- 为高效的机器人穿越路径优化节点选择有效地减少了机器人放射外科手术的整体治疗时间.
- 该研究表明,在保持放射治疗计划的高质量的情况下,可以实现大幅度的时间缩短.
更多相关视频
 05:18
Author Spotlight: Improving Radiation Therapy Access with Radiation Planning Assistant
Published on: October 6, 2023
1.3K
 07:57
Positron Emission Tomography-based Dose Painting Radiation Therapy in a Glioblastoma Rat Model using the Small Animal Radiation Research Platform
Published on: March 24, 2022
2.7K