轻量级上肢关节同动力康复训练设备的设计和控制方法的研究
Zhou Zhou1, Yuzhu Wan2, Yingbing Su1
1Institute of Rehabilitation Engineering and Technology, University of Shanghai for Science and Technology, Shanghai, China.
Frontiers in bioengineering and biotechnology
|September 18, 2024

概括
与传统方法相比,用于上肢康复的新型轻量级异动力学训练装置提供了更好的控制和干扰排斥. 这项创新通过提供更稳定,更有效的异动力运动来增强患者的康复.
科学领域:
- 生物医学工程 生物医学工程
- 康复技术 康复技术 康复技术
- 控制系统 控制系统
背景情况:
- 异动力运动可以增强关节的强度和稳定性,这对于中风患者的康复至关重要.
- 传统的异动力学设备往往很大,很昂贵,容易受到环境干扰.
- 需要先进的,便携式的,强大的异动力学训练解决方案.
研究的目的:
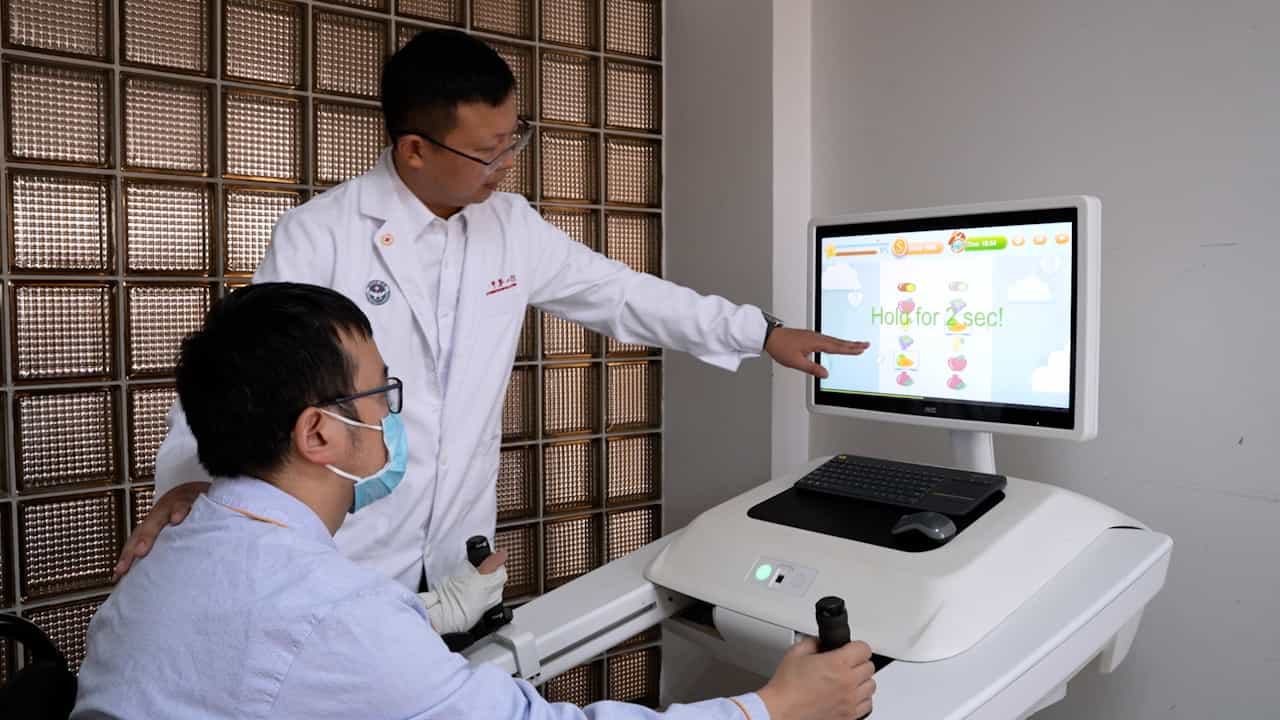
- 设计和评估一个轻量级的上肢异动力学康复训练装置.
- 开发和测试一个先进的控制系统,用于精确的速度规划和干扰排斥.
- 提出基于人机动力学模型的动态扭矩评估方法.
主要方法:
- 开发了一种轻量级上肢异动力学训练设备,配备了一种新的控制系统.
- 实施速度规划策略和阻断干扰的速度控制.
- 建立一个人机动力闭环模型,用于动态扭矩评估.
主要成果:
- 拟议的控制策略在速度跟踪准确性方面明显优于传统的PID控制.
- 扭矩干扰观察的根平均平方误差为0.52,最大转速跟踪误差为1.27%.
- 与PID相比,速度跟踪的错误大大降低 (例如,5.27对比12.11缓慢的鼻状跟踪)
结论:
- 开发的轻量级异动力学装置及其控制策略比传统方法提供了更高的性能.
- 该系统有效地实现了异动力学控制,并减轻了外部干扰.
- 这项技术具有显著的潜力,可以改善患者的上肢康复结果.