
走向使用RGB-D图像的自主视网膜微手术
Ji Woong Kim1, Shuwen Wei2, Peiyao Zhang1
1Mechanical Engineering Dept at the Johns Hopkins University, Baltimore, MD 21218 USA.
IEEE robotics and automation letters
|September 23, 2024

概括
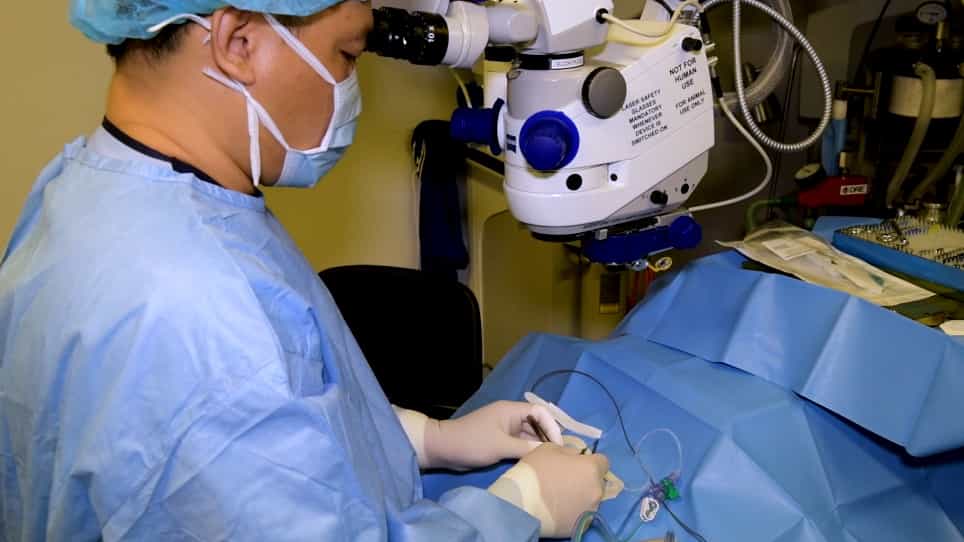
本研究介绍了一种在视网膜外科手术中用于子视网膜注射 (SI) 的自主机器人系统. 该框架使用实时OCT和显微镜成像与AI进行精确,安全的针导航,在猪眼中完成了30次成功的试验.
科学领域:
- 眼科医生 眼科 眼科
- 机器人技术 机器人技术 机器人技术
- 医疗成像医学成像
背景情况:
- 视网膜手术需要极其精确的由于脆弱的组织.
- 机器人辅助和像OCT这样的先进成像提高了外科手术的能力.
- 下视网膜注射 (SI) 需要精确的针位置来提供药物.
研究的目的:
- 开发一个自主框架,用于在子内注射 (SI) 期间实时针导航.
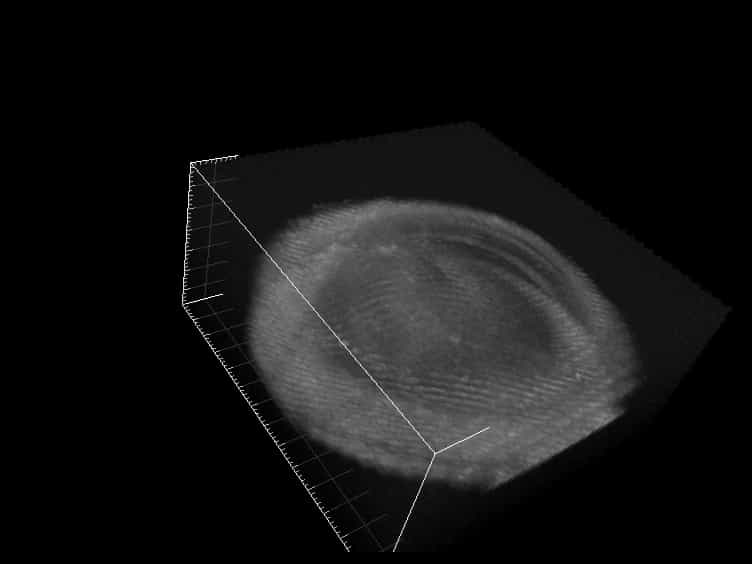
- 将光学连贯断层扫描 (OCT) 和显微镜成像与人工智能集成,用于自动化外科指导.
- 为了提高机器人辅助视网膜手术的安全性和性能.
主要方法:
- 开发了一个基于外科医生定义的途径点的自主针导航系统.
- 集成显微镜和OCT成像与卷积神经网络 (CNN) 进行细分.
- 采用模型预测控制来生成尊重动力学约束的轨迹.
主要成果:
- 在猪眼中成功演示了30个自主内注射 (SI) 试验.
- 该系统实现了实时导航到目标子膜空间.
- 初步比较显示,与人工辅助机器人控制相比,安全性和性能得到了提高.
结论:
- 开发的框架使得用于内注射 (SI) 的自主针导航成为可能.
- 整合OCT,CNN和模型预测控制提供了一种安全有效的方法.
- 这项技术有可能显著改善视网膜手术的结果.