基于手术前运动跟踪和肌肉骨建模的全关节整形术的动力动力学兼容的acetabular cup定位
Jianqiao Guo1, Hao Tang2, Xinxin Li3
1MOE Key Laboratory of Dynamics and Control of Flight Vehicle, School of Aerospace Engineering, Beijing Institute of Technology, Beijing, 100081, People's Republic of China.
Journal of biomechanics
|September 26, 2024

概括
这项研究引入了一种用于规划全关节整形手术 (THA) 的新方法. 它使用患者特定的步态数据和肌肉骨建模来优化acetabular cup对齐,减少冲击和边缘负荷等风险.
科学领域:
- 整形外科手术 整形外科手术
- 生物力学 生物力学
- 机器人手术 机器人手术
背景情况:
- 手术机器人可以提高关节整形术 (THA) 的精度.
- 缺少手术前规划方法存在的acetabular杯对齐考虑到患者特定的部功能在活动,如行走.
- 目前的方法不能充分解决避免植入物边缘同时加载和冲击的问题.
研究的目的:
- 为了建立一个符合动力学动力学 (KKC) 的acetabular cup定位方法.
- 在日常活动中,优化囊杯对准以满足患者特定的部功能.
- 为了同时避免植入器边缘的负载和THA中的冲击.
主要方法:
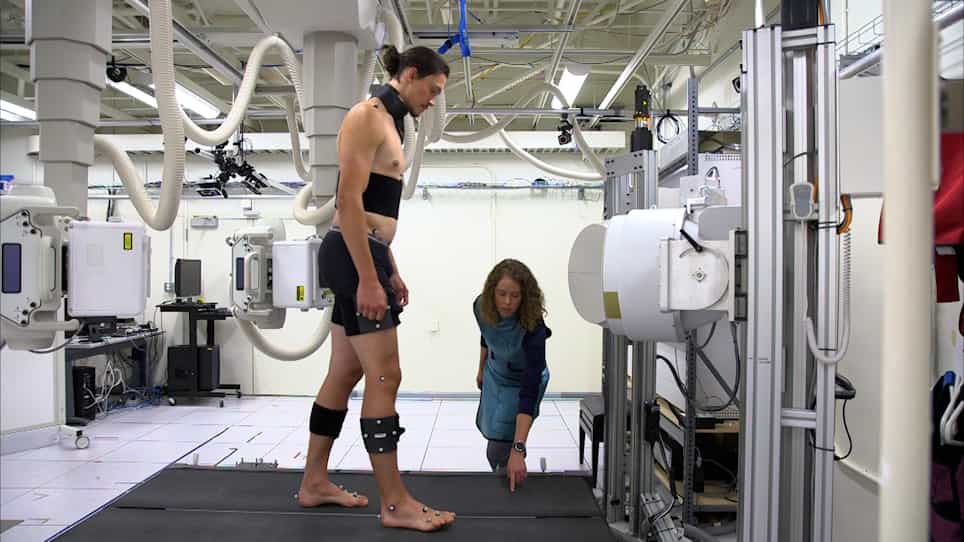
- 收集计算机断层扫描 (CT) 图像和生物机械步态数据 (运动跟踪,地面反应力).
- 开发了一种针对患者的肌肉骨模型,使用重建的骨盆和股骨几何结构.
- 通过点云注册定位患者特定的部肌肉插入.
- 在患者特定的安全区域内优化杯子方向,以防止撞击,并根据关节反应力最小化边缘负荷风险.
主要成果:
- 通过将预测的肌肉激活与表面肌电图 (sEMG) 数据相关联,验证了肌肉骨模型.
- 计算的部接触力显示了与现有文献的定量一致.
- 证明设计的杯子方向并不总是在传统的莱文尼克安全区内.
结论:
- 运动动力学兼容 (KKC) 方法为THA.中体杯的定位提供了针对患者的具体方法.
- 基于生物力学评估的KKC手术规划对于优化结果和避免并发症至关重要.
- 强调了通用安全区的局限性,以及需要在THA中进行个性化外科规划.