
用Hugo RAS系统进行机器人LAR和深盆腔手术的多对接策略:来自第三级推中心的经验
Matteo Rottoli1,2, Tommaso Violante3,4, Giacomo Calini5,6
1Surgery of the Alimentary Tract, IRCCS Azienda Ospedaliero-Universitaria Di Bologna, Bologna, Italy. matteo.rottoli2@unibo.it.
International journal of colorectal disease
|September 30, 2024

概括
在机器人低前切除 (LAR) 手术中,Medtronic Hugo RAS 系统的新多对接策略显著减少了对接时间. 在第15个病例左右达到熟练程度,证明了机器人直肠手术的高效学习曲线.
科学领域:
- 机器人手术 机器人手术
- 手术瘤学手术瘤学
- 最少侵入性的手术
背景情况:
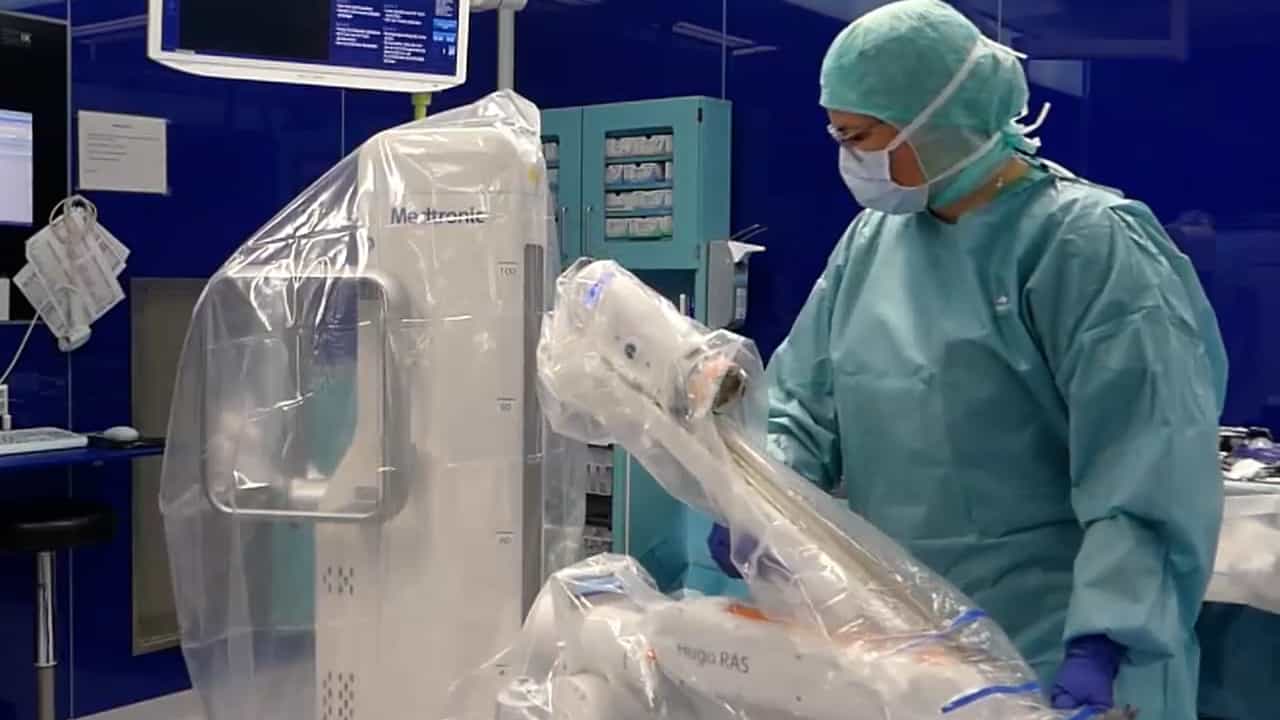
- 于2023年6月采用的Medtronic Hugo RAS系统具有独立的机器人臂,可进行可定制的对接.
- 这项研究侧重于直肠外科手术,特别是低前切除 (LAR) 和深盆腔手术.
研究的目的:
- 介绍和评估Hugo RAS系统在机器人LAR中的精细的多对接策略.
- 评估与这一新战略相关的学习曲线和效率增长.
主要方法:
- 用Hugo RAS系统和多个对接策略对31个机器人LAR程序进行了回顾性分析.
- 主要结果:对接时间. 统计分析包括曼-肯德尔测试,斯皮尔曼相关性和CUSUM分析来评估学习曲线.
主要成果:
- 停靠时间显示出显著的负面趋势 (p < 0.01),表明经验提高了效率.
- 累积总和 (CUSUM) 分析发现了一个学习曲线,熟练程度通常通过第15个程序实现.
- 专业化后的中位对接时间为6分钟,相当于已建立的机器人平台.
结论:
- 多端口策略对于使用Hugo RAS系统的机器人LAR是可行的和有效的.
- 这种个性化的方法优化了系统的功能,从而实现了高效的对接和简化工作流程.
- 该策略可能有助于外科医生从腹腔镜手术过渡到机器人手术,促进技术采用.