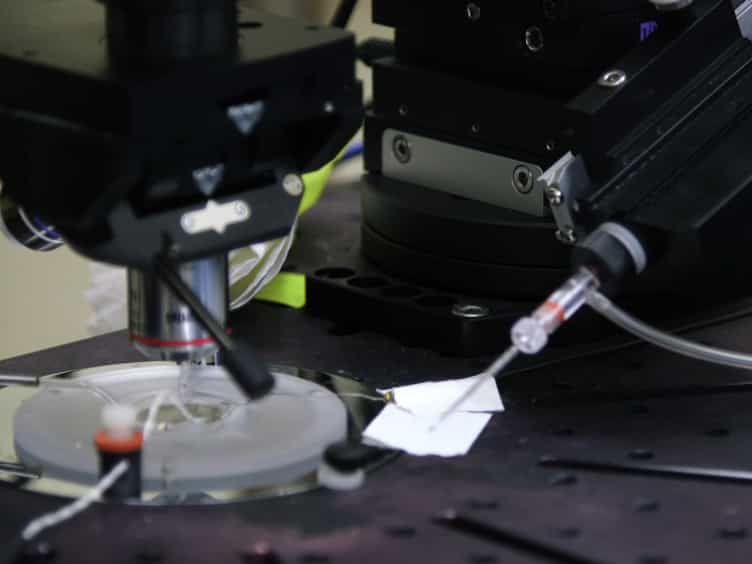
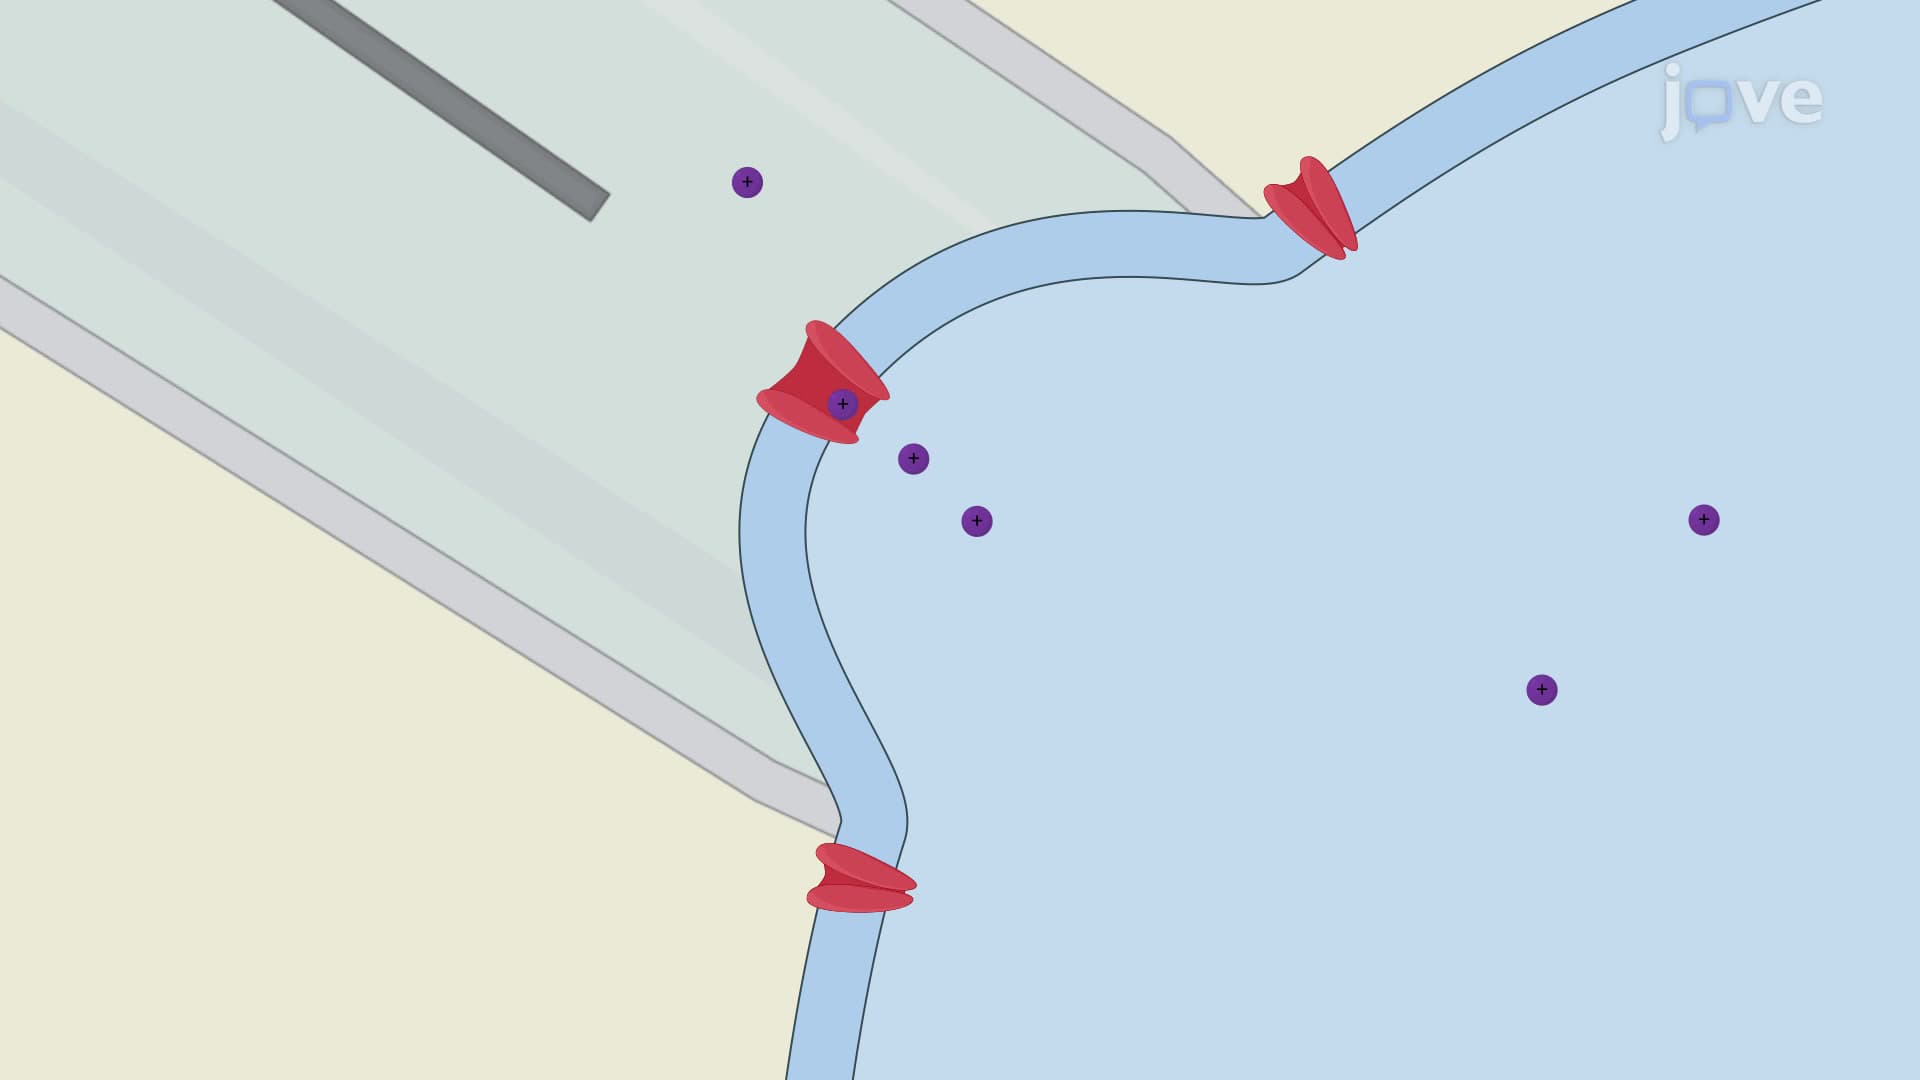
相关实验视频
Updated: May 12, 2026
11:01

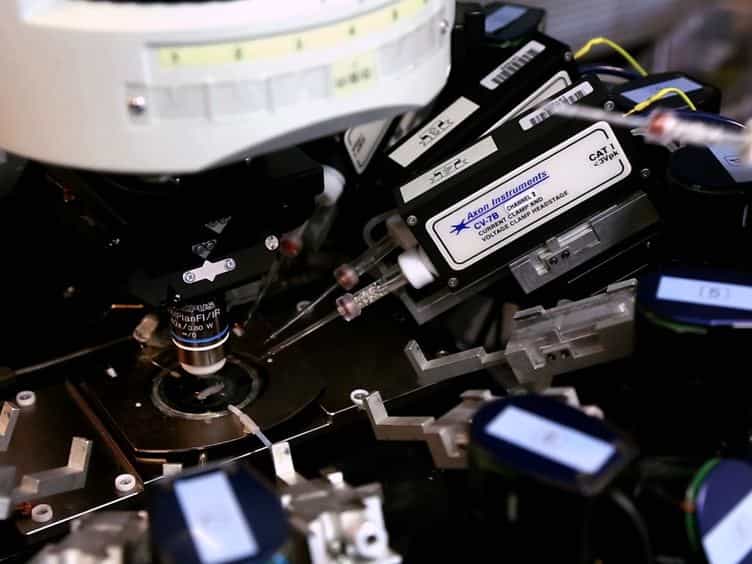
A Computer-assisted Multi-electrode Patch-clamp System
Published on: October 19, 2013
机器人快速双臂补丁系统用于神经元的机械敏感兴奋性研究
IEEE transactions on bio-medical engineering
|October 3, 2024

概括
一种新的机器人双臂补丁系统通过可控制的机械刺激来增强神经元刺激性研究. 这个系统显著提高了研究效率和研究机械敏感神经元的成功率.
科学领域:
- 神经科学是一个神经科学.
- 机器人技术 机器人技术 机器人技术
- 生物物理学的生物物理.
背景情况:
- 机械敏感离子通道在神经元功能中起着至关重要的作用.
- 在机械刺激下了解神经元刺激能力对于神经科学研究至关重要.
研究的目的:
- 开发一个机器人快速的双臂补丁系统,用于机械敏感刺激性研究.
- 为了使大脑片中的神经元能够得到可控的机械刺激.
主要方法:
- 开发了一种运动模型和蒙特卡洛方法,用于工作空间分析和优化.
- 实施了使用压力深度控制的定量刺激方法.
- 为快速的机器人补丁操作提出了三级运动控制.
主要成果:
- 实现了三倍的吞吐量,并提高了细胞接触 (37%) 和全细胞记录 (42%) 的成功率.
- 在小鼠初级视觉皮层中观察到机械刺激调节的神经元刺激能力的增加.
- 与离子电流相比,鉴定了离子电流对机械刺激的潜在更高灵敏度.
结论:
- 机器人系统显著提高了机械刺激诱导的刺激性研究在大脑片中的效率.
- 这项技术有可能用于调查与机械敏感离子通道功能障碍相关的疾病.