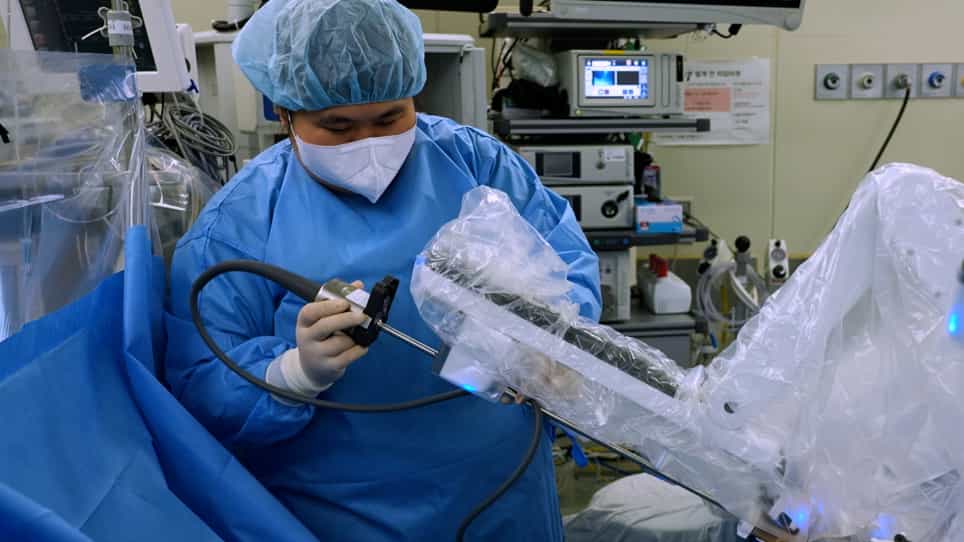

在肥胖和超重患者中,机器人辅助的关节整形术优于手工技术:一项前性比较研究
Chaoqun Yu1, Zian Zhang1, Chang Liu1
1Department of Joint Surgery, The Affiliated Hospital of Qingdao University, Qingdao, Shandong Province, China.
Journal of orthopaedic surgery and research
|October 8, 2024

概括
与手动THA相比,机器人辅助的关节整形术 (THA) 在超重和肥胖患者中提供了卓越的关节部件定位精度. 这项技术可能会提高这些患者群体的外科精度.
科学领域:
- 整形外科手术 整形外科手术
- 机器人在医学中的机器人
- 生物医学工程 生物医学工程
背景情况:
- 肥胖率的上升增加了超重和肥胖对关节整形术 (THA) 结果的影响.
- 对于使用机器人辅助与手动技术的不同BMI类别的THA中acetabular组件定向精度的研究有限.
研究的目的:
- 为了比较不同BMI类别的机器人辅助THA与手动THA中的acetabular组件定位的准确性.
- 调查机器人辅助在改善超重和肥胖患者接受THA的手术精度方面的有效性.
主要方法:
- 对221名接受机器人辅助THA治疗的患者和252名手动THA治疗的患者进行前性研究.
- 患者被分为四个BMI组.
- 在这两种技术之间分析骨部件定位精度 (绑架和前置).
主要成果:
- 机器人辅助的THA在超重患者中显示出显著更高的绑架精度 (p=0.000).
- 在超重患者中,机器人辅助的THA显著提高了绑架和前转变的准确性 (p=0.000).
- 肥胖患者在机器人辅助的THA (p=0.040) 中表现出更高的反转前准确性.
结论:
- 机器人辅助的THA可为超重和肥胖患者提供显著更高的准确性,以定位骨部件.
- 机器人技术可能会提高高BMI的个体在THA中乙体组件放置的精度.