相关实验视频
Updated: Jun 11, 2025
06:24

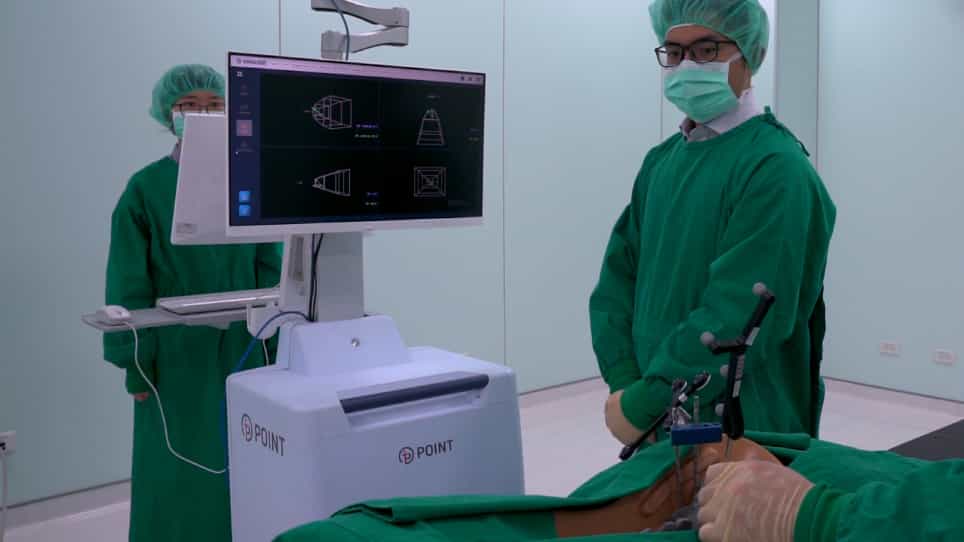
A Spine Robotic-Assisted Navigation System for Pedicle Screw Placement
Published on: May 11, 2020
8.8K
超越机器人辅助导航脊柱手术的学习曲线:通过扩展经验来改进结果
Carlo A Benech1, Rosa Perez1, Isabella Lucyk2
1Department of Neurology and Clinical Neurophysiology, Fornaca Clinic, Turin, ITA.
Cureus
|October 10, 2024

概括
机器人辅助导航 (RAN) 脊柱手术显示,随着外科医生的经验,效率和准确性得到了提高. 超越200个病例的扩展机器人经验提升了脊髓融合手术的外科结果.
科学领域:
- 神经外科 神经外科
- 整形外科手术 整形外科手术
- 医疗机器人 医疗机器人
背景情况:
- 机器人辅助导航 (RAN) 越来越多地用于脊椎手术.
- 学习曲线和经验会影响外科手术的效率和准确性.
研究的目的:
- 评估扩展外科医生经验对RAN脊柱手术结果的影响.
- 具体评估运行时间和200个案例以上的脚螺丝精度.
主要方法:
- 60名患者的回顾性审查,这些患者使用RAN进行了腰部神经变形状体间融合.
- 患者被分为20个病例的三组,第一组代表了200个病例之前的基线.
- 对脚螺丝精度和手术内结果的分析,统计学意义设置为p<0.05.
主要成果:
- 在200个RAN病例之外,观察到手术效率的显著改善.
- 随着经验的增加,降低了注册时间,螺丝插入时间和总操作时间.
- 显著提高了脚螺丝的精度 (从87%增加到98%),并降低了错位率.
结论:
- 在RAN脊椎外科手术中,即使有初始经验,也能显示出高准确度和可接受的结果.
- 扩展的机器人经验带来了精细的外科效率和增强的脚螺丝精度.
- 持续的经验对于优化机器人辅助脊柱手术的结果至关重要.