机器人辅助片重建和微手术的临床,临床前和教育应用:系统性审查
Laura Awad1,2,3, Edward Bollen1, Benedict Reed1,2
1Charles Wolfson Centre of Reconstructive Surgery, University College London, Royal Free Hospital, London, UK.
Microsurgery
|October 21, 2024

概括
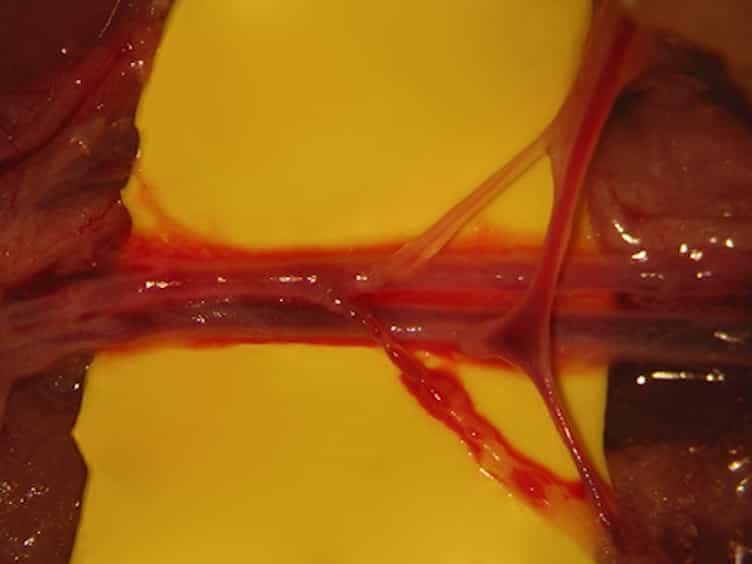
机器人辅助手术显示出增强微手术和重建的前景,即使对于小于0.4毫米的血管. 需要进一步的研究和标准化的培训,以克服障碍,并增加在整形和重建手术的采用.
科学领域:
- 微手术和超级微手术
- 机器人辅助的外科手术
- 整形和重建手术 整形和重建手术
背景情况:
- 微手术和超微手术可以在小于1毫米的解剖区域进行复杂的重建手术.
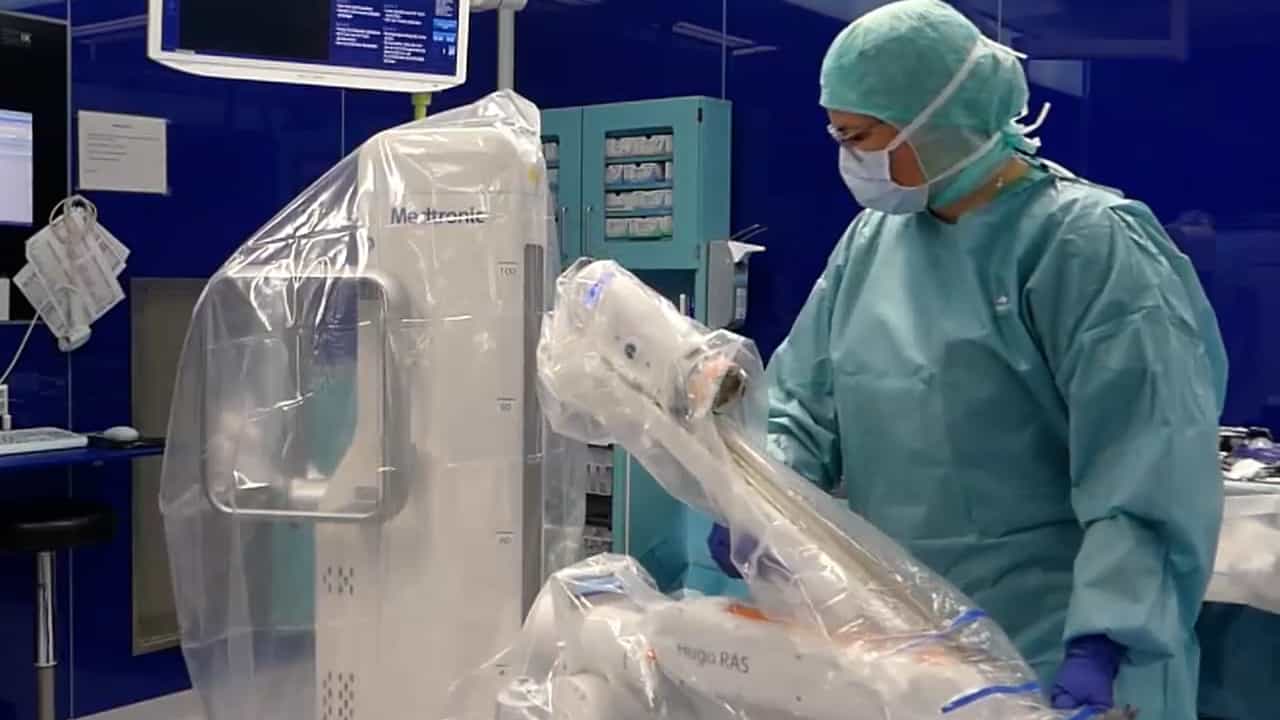
- 机器人辅助外科手术在精度和微手术的获取方面提供了潜在的进步,但尚未得到广泛的应用.
- 本综述总结了机器人技术在片重建和微手术中的当前和临床前应用,包括教育模型和实施障碍.
研究的目的:
- 审查机器人辅助手术在片重建和微手术中的临床和临床前应用.
- 确定与这些外科领域的机器人实施相关的潜在好处和挑战.
- 探索教育模式和障碍,以广泛采用机器人手术在塑性和重建性手术.
主要方法:
- 使用PubMed,Medline和Embase数据库进行了系统审查.
- 包括标准包括与机器人辅助微手术相关的临床前,教育和临床文章.
- 遵循了系统审查和元分析 (PRISMA) 准则的首选报告项目.
主要成果:
- 从1542篇选中,包括了87篇文章,涵盖了叶片收获,解剖,血管解剖和神经修复.
- 潜在的好处包括高的美容满意度,最少的侵入性访问,减少痕和低的并发症率.
- 观察到一个的学习曲线,特别是在小外科医生,缺乏触觉反需要进一步调查.
结论:
- 机器人辅助手术证明了微手术和片重建的可行性,包括0.4毫米的血管解剖.
- 缺乏强大的比较研究是需要进一步研究的局限性.
- 开发可访问的教育机会和标准化技能评估对于更广泛的实施至关重要.