
机器人辅助微创直接冠状动脉旁路技术的逐步步骤
MaryAnn C Wertan1, Serge Sicouri2, Yoshiyuki Yamashita1,2
1Department of Cardiac Surgery, Lankenau Medical Center, Main Line Health, Wynnewood, PA, USA.
Annals of cardiothoracic surgery
|October 22, 2024

概括
机器人辅助的微创直接冠状动脉绕道 (R-MIDCAB) 为冠状动脉疾病提供了传统胸骨切除术的替代方案. 这种技术使用机器人收集左侧内部乳腺动脉进行绕道,减少并发症和恢复时间.
科学领域:
- 心胸外科手术 心胸外科手术
- 最少侵入性心脏外科手术
- 机器人手术 机器人手术
背景情况:
- 冠状动脉旁路移植 (CABG) 是冠状动脉疾病的标准.
- 传统的骨切除术 (CABG) 具有显著的术后发病率和长时间的恢复.
- 最少侵入性和机器人替代品缺乏广泛的支持文献.
研究的目的:
- 描述一项用于机器人辅助微创直接冠状动脉绕道 (R-MIDCAB) 的标准化技术.
- 通过使用机器人技术呈现一种精细的冠状动脉再血管化方法.
主要方法:
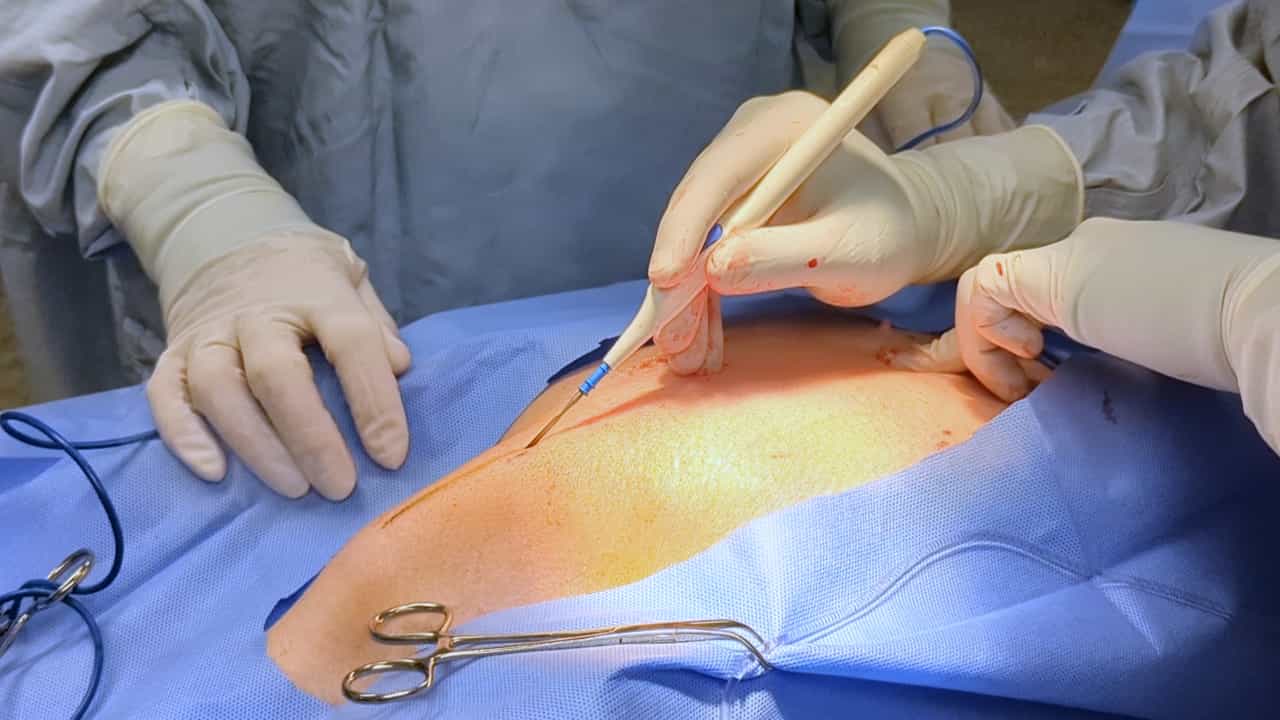
- 在选定的患者中,机器人收集左侧内乳腺动脉 (LIMA).
- 跳动心脏手术是通过有限的小心胸切除术进行的.
- 机器人端口的精确位置用于LIMA-to-left前部下降动脉 (LAD) 解剖.
主要成果:
- 该技术已成功应用于超过2850名患者.
- 机器人仪器允许精确的LIMA收获和解剖.
- 最少侵入性的方法消除了对排水道进行额外切口的需要.
结论:
- 机器人辅助MIDCAB是一种可行且精细的冠状动脉再血管化技术.
- 这种方法为传统的 CABG 提供了一种不那么侵入性的替代方案.
- 进一步采用标准化技术的详细描述可能有助于进一步采用.