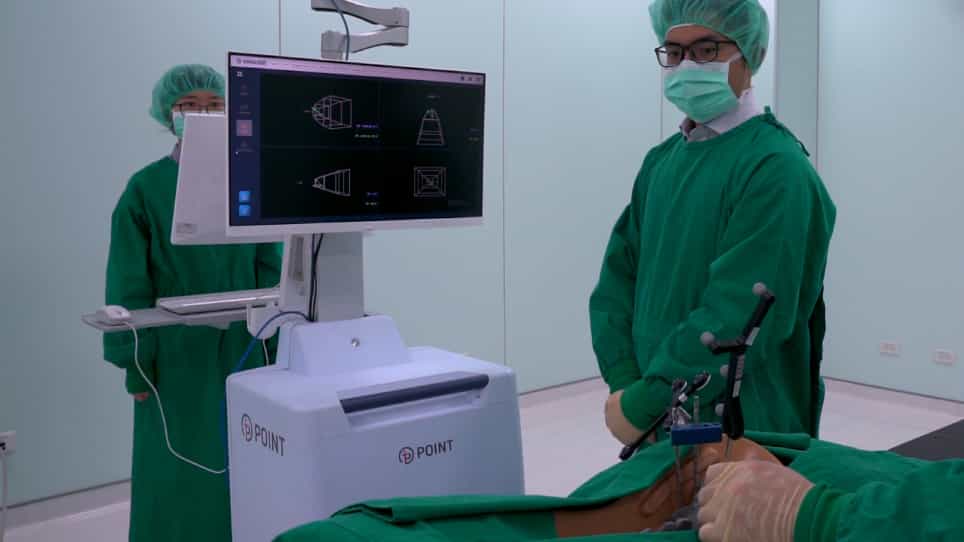

新型半自动机器人辅助手术系统的准确性,用于单个植入物放置:一个案例系列
Yude Ding1, Yuxin Zheng2, Runzhi Chen2
1Center for Plastic & Reconstructive Surgery, Department of Stomatology, Zhejiang Provincial People's Hospital (Affiliated People's Hospital), Hangzhou Medical College, Hangzhou, Zhejiang, China.
Journal of dentistry
|November 4, 2024

概括
这项研究表明,一种新的半自主机器人辅助手术系统 (sa-RASS) 能够准确地将牙植入物放置在单牙部位上. 机器人系统为传统的指导手术方法提供了可行的替代方案.
科学领域:
- 牙科植入物学 牙科植入物学
- 机器人手术 机器人手术
- 手术准确度 - 手术准确度是指手术的精确度.
背景情况:
- 精确的牙植入物放置对于成功的单一牙修复至关重要.
- 像静态指导手术和动态导航这样的传统方法也有局限性.
- 新型机器人系统在精度和控制方面提供了潜在的改进.
研究的目的:
- 评估一种新型的半自主机器人辅助手术系统 (sa-RASS) 的准确性,用于在单一牙部位放置牙植入物.
- 为了比较机器人辅助放置与计划虚拟位置的精度.
主要方法:
- 在使用sa-RASS的单一牙部位上放置了19个牙科植入物.
- 术前的形束计算断层扫描 (CBCT) 用于虚拟规划.
- 在外科医生监督下,sa-RASS引导骨切除术和植入物安置.
- 手术后的CBCT和3D切片软件评估了计划和实际植入物位置之间的偏差.
主要成果:
- 计划和放置植入物之间的平均偏差在平台,顶部和深度下不到1毫米.
- 平均角度偏差为3.37 ± 1.51°. 平均角度偏差为3.37 ± 1.51°.
- 顶部偏差在统计学上大于平台偏差,主要是侧向距离 (p<0.05).
- 在手术期间没有报告任何不良事件或并发症.
结论:
- sa-RASS显示出足够的准确性,用于单牙牙植入物放置.
- 这种机器人系统为静态引导手术和动态导航提供了一个有希望的替代方案.
- 这些发现支持sa-RASS在牙科植入学中的临床整合.
更多相关视频
 05:57
A Teleoperated Robotic System-Assisted Percutaneous Transiliac-Transsacral Screw Fixation Technique
Published on: January 6, 2023
2.2K
 05:54
Real-Time Dynamic Navigation System for the Precise Quad-Zygomatic Implant Placement in a Patient with a Severely Atrophic Maxilla
Published on: October 18, 2021
1.7K