一个修改的A*算法,结合遥感技术,从无人驾驶表面车辆收集代表性样本
Lei Wang1, Danping Liu1, Jun Wang1
1School of Advanced Manufacturing Engineering, Hefei University, Hefei, China.

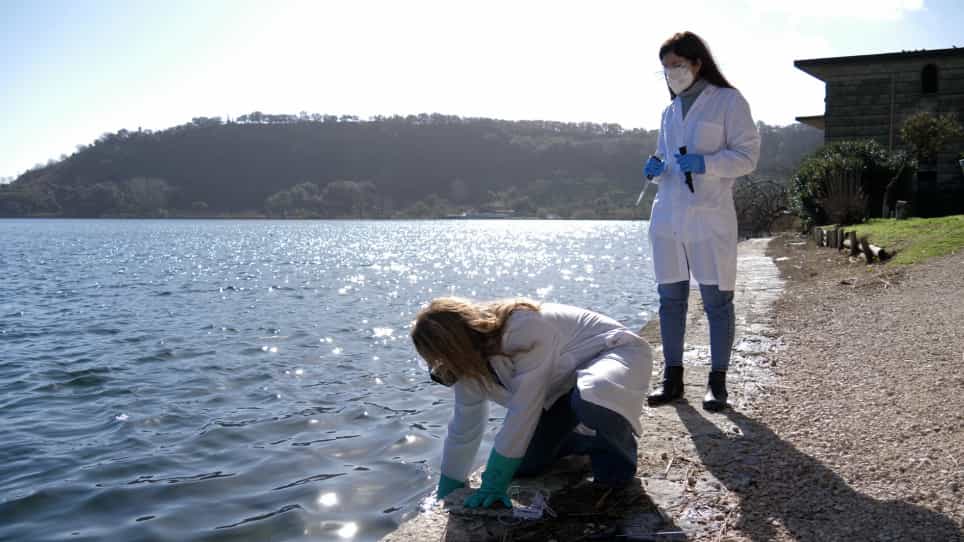
本研究引入了无人地面车辆 (USV) 的新算法,通过整合遥感数据来收集更具代表性的水样. 修改后的A*算法平衡了路径长度与样本代表性,改善了水质监测.
科学领域:
- 环境科学 环境科学
- 机器人技术 机器人技术 机器人技术
- 遥感 遥感 遥感 遥感
背景情况:
- 代表性的水采样对于准确的环境监测至关重要.
- 目前的无人地面车辆 (USV) 路径规划优先考虑效率而不是样本代表性.
- 现有的方法可能无法充分捕捉水质参数的空间变化.
研究的目的:
- 为USV水样采集开发一个修改后的A*算法,以优化路径长度和样本代表性.
- 整合遥感技术和深度信念网络,以实时估计水质参数.
- 提高自主系统收集的水质数据的可靠性.
主要方法:
- 开发了一个修改后的A*算法,结合了从遥感和深度信念网络模型中获得的水质参数 (Q).
- 引入了一个调整系数 (k),以平衡路径长度和采样代表性.
- 甲度 (Chl-a) 被用作查胡湖的测试参数,以验证算法的有效性.
主要成果:
- 拟议的算法在现实条件下成功收集了更多具有代表性的水样.
- 增加调整系数 (k) 提高了样本的代表性,Chl-a值接近整体平均值,显示梯度分布.
- 增强的代表性与路径长度的适度增加相关.
结论:
- 修改后的A*算法有效地提高了USV收集的水样的代表性.
- 这种方法为自主抽水和环境保护工作提供了重大进展.
- 将路径优化与代表性的平衡是使用USVs进行有效生态监测的关键.
更多相关视频
 08:47
Author Spotlight: UAV Remote Sensing for Efficient Invasive Plant Biomass Estimation
Published on: February 9, 2024
 12:26
Integrating Remote Sensing with Species Distribution Models; Mapping Tamarisk Invasions Using the Software for Assisted Habitat Modeling SAHM
Published on: October 11, 2016
相关概念视频
 01:30
Types of Global Positioning System Surveys
 01:30
Design Example: Identifying the Locations of Monuments in the Field Using Global Positioning System Device
 01:25
Methods of Obtaining Topography
 01:28
Field Application of Global Positioning System
 01:10
Design Example: Measuring Distance Between Two Points with Obstructions