在机器人手术过程中预防视力疲劳的干预措施
Shing Wai Wong1,2, Lloyd Kopecny3, Philip Crowe4,3
1Randwick Campus, School of Clinical Medicine, The University of New South Wales, Sydney, NSW, Australia. sw.wong@unsw.edu.au.
Journal of robotic surgery
|November 7, 2024

概括
机器人外科医生因长时间使用而经历视觉疲劳和数字眼睛疲劳. 简单的人体工程学和视觉干预可以有效地减少这些问题,改善外科医生的福祉和表现.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 眼科医生 眼科 眼科
- 人体工程学就是人体工程学.
背景情况:
- 机器人手术给外科医生带来了独特的视觉挑战,包括数字眼睛疲劳和长时间显示和3D双眼镜使用的适应性压力.
- 症状包括视力模糊和眼睛干燥,头痛和重聚焦困难,影响外科医生的表现和舒适度.
研究的目的:
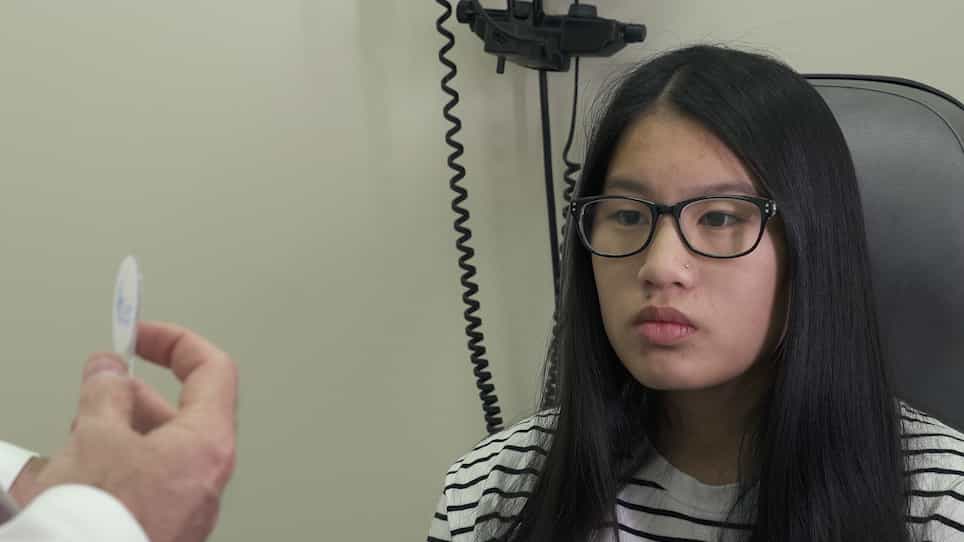
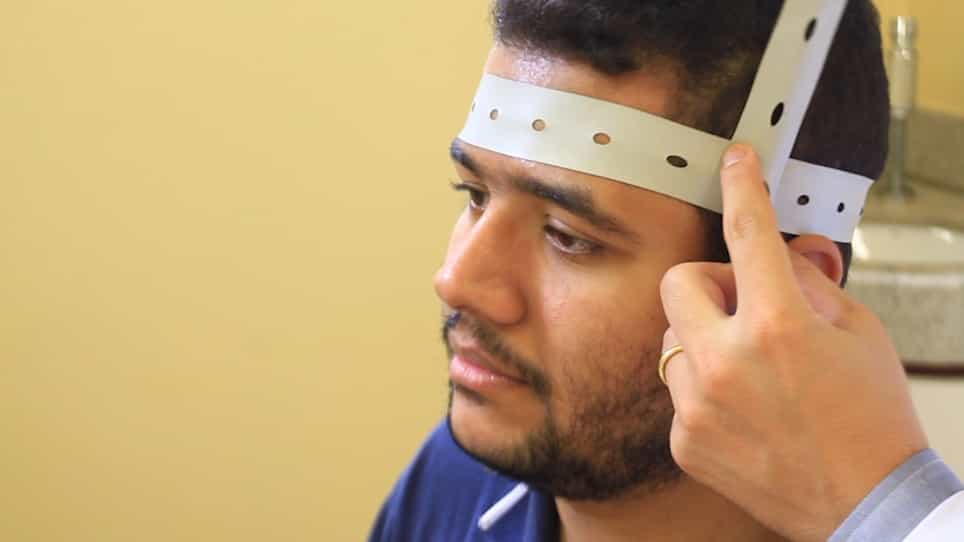
- 识别和总结有效的人体工程学和视觉干预措施,以管理机器人外科医生的数字眼睛疲劳和视觉疲劳.
- 提供可行的策略,在机器人手术过程中尽量减少不适和保持视力敏.
主要方法:
- 对视觉疲劳,数字眼睛疲劳以及机器人手术中的人体工程学干预措施的现有文献的审查.
- 识别与外科环境中长时间视觉任务相关的常见症状和促成因素.
主要成果:
- 关键干预措施包括优化照明,屏幕定位和部姿势,以及屏幕休息和眼睛练习.
- 纠正折射误差,使用滑眼滴和眼训练在减少视力疲劳方面是有效的.
- 通过更慢的摄像机移动和屏幕休息来解决接-适应不匹配至关重要.
结论:
- 机器人外科医生可以通过简单的,非侵入性的人体工程学和视觉干预来显著降低视觉疲劳和数字眼睛疲劳.
- 实施这些策略可以提高外科医生的舒适性,减少症状,并可能改善手术结果.