一个以视觉为导向的机器人系统,用于安全的牙科植入物手术
相关实验视频
Updated: Jun 7, 2025
05:42
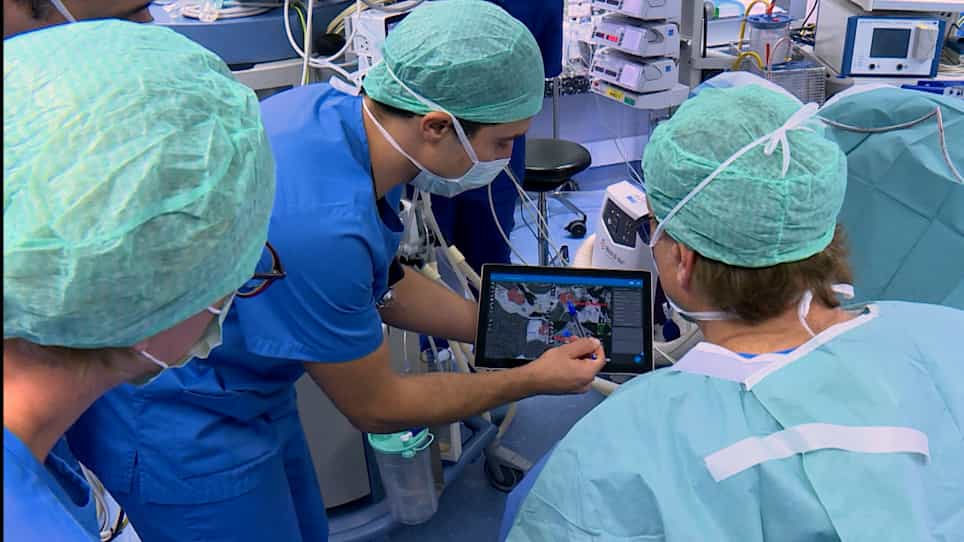
Dynamic Navigation for Dental Implant Placement
Published on: September 13, 2022
3.6K
Daria Pisla1, Vasile Bulbucan2, Mihaela Hedesiu1
1Department of Maxillofacial Surgery and Radiology, Oral Radiology, "Iuliu Hatieganu" University of Medicine and Pharmacy, 32 Clinicilor Street, 400006 Cluj-Napoca, Romania.
Journal of clinical medicine
|November 9, 2024

概括
一个新的视觉引导的机器人系统提高了牙植入物的准确性,特别是在复杂的病例中. 这项技术增强了空间定位,并减少了与手工方法相比的并发症.
科学领域:
- 机器人在医学中的机器人
- 牙科植入物学 牙科植入物学
- 手术导航 手术导航
背景情况:
- 牙科植入成功率很高 (90-95%),这是由于改善了预先规划.
- 实现精确的植入物空间定位和对齐仍然存在挑战,特别是在复杂解剖的患者中.
- 轻微的错位可能会导致并发症或缺陷,特别是在骨质减少的情况下.
研究的目的:
- 引入视觉引导的机器人系统,以提高牙科植入物外科手术中的空间定位精度.
- 为解决复杂解剖特征患者的植入物对齐方面的挑战.
- 通过集成的力量反控制来最大限度地减少骨损伤.
主要方法:
- 开发了一个视觉引导的机器人系统,具有力量反控制.
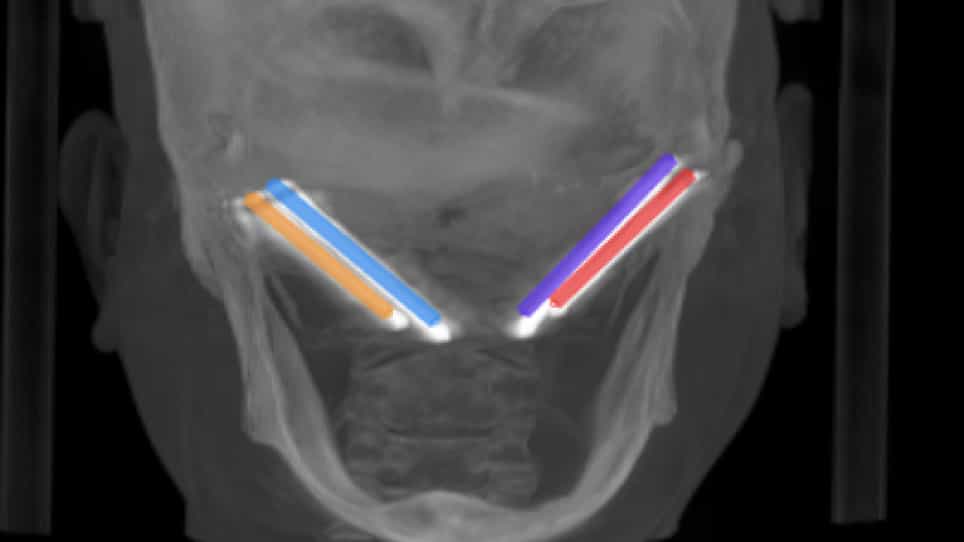
- 术前CBCT扫描和实时机器人安装摄像头图像引导植入物定位.
- 患者机器人校准使用来自CBCT扫描的个性化标记器持有指南.
主要成果:
- 用3D打印下巴进行的实验证明了机器人系统的自主植入物钻探.
- 在40个模具上的测试显示,与手动程序相比,植入物定位准确度有所提高.
- 该系统成功执行了患者机器人注册和实时视觉指导.
结论:
- 视觉引导的机器人系统显著提高了牙植入物放置的空间精度.
- 该技术为手工方法提供了更安全,更精确的替代方案,减少了 misalignment 的风险.
- 这种方法对具有复杂解剖结构的患者尤其有益.