
[通过虚拟导航与机器人辅助3D成像相结合,对骨骨折进行最小侵入性稳定]
Raffael Cintean1, K Schütze2, F Gebhard2
1Abteilung für Unfall‑, Hand‑, Plastische und Wiederherstellungschirurgie, Universitätsklinikum Ulm, Albert-Einstein-Allee 23, 89081, Ulm, Deutschland. Raffael.cintean@uniklinik-ulm.de.
Operative Orthopadie und Traumatologie
|November 11, 2024

概括
最少侵入性的机器人辅助手术有效地治疗骨骨折. 这种技术使用3D成像和导航来放置螺丝,允许早期患者动员,并发症率低.
科学领域:
- 整形外科手术 整形外科手术
- 医疗机器人 医疗机器人
- 骨创伤管理 骨创伤管理
背景情况:
- 骨骨折需要精确的手术稳定.
- 最少侵入性技术旨在减少外科创伤并改善结果.
- 机器人辅助手术在骨科手术中提供了更高的精度.
研究的目的:
- 为了评估机器人辅助的,微创性螺杆骨质合成对acetabular骨折的有效性和安全性.
- 评估使用手术内3D成像和导航用于骨骨折固定的结果.
主要方法:
- 这项研究包括101名在2015年至2023年期间接受治疗的非或最小位移的骨骨折患者.
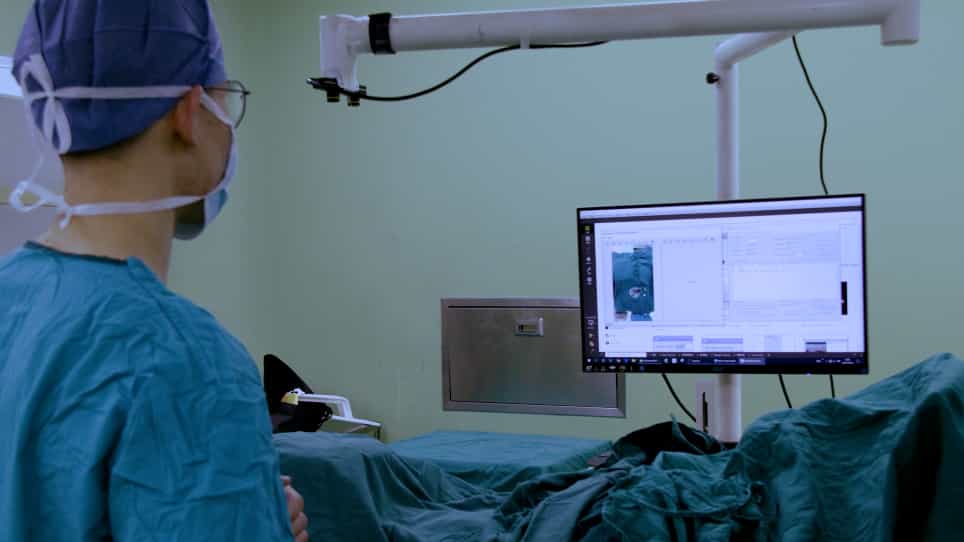
- 使用机器人辅助3D成像和导航系统的微创手术技术用于螺丝植入.
- 术后管理涉及早期动员和适应疼痛的物理治疗.
主要成果:
- 最少侵入性导航螺杆骨质合成为符合条件的骨骨折提供了足够的治疗.
- 两名患者 (约2%) 经历了需要修复手术的二次螺丝脱位.
- 该技术证明了螺丝的成功放置,并允许早期承重.
结论:
- 机器人辅助的,最少侵入性的螺丝骨质合成是对精选的骨骨折的可行的治疗选择.
- 仔细选择患者和遵守手术技术对于最佳结果至关重要.
- 这种方法提供了一种精确有效的方法来稳定骨骨折,并有可能降低发病率.