使用德克斯特机器人系统TM进行机器人微创 inguinal hernia 修复:一个未来的多中心临床研究
Lukas Gantner1, Hubert Mignot2, Julius Pochhammer3
1Department of Visceral and Thoracic Surgery, Kantonsspital Winterthur, Brauerstrasse 15, 8400, Winterthur, Switzerland. lukas_gantner@outlook.com.
Surgical endoscopy
|November 14, 2024

概括
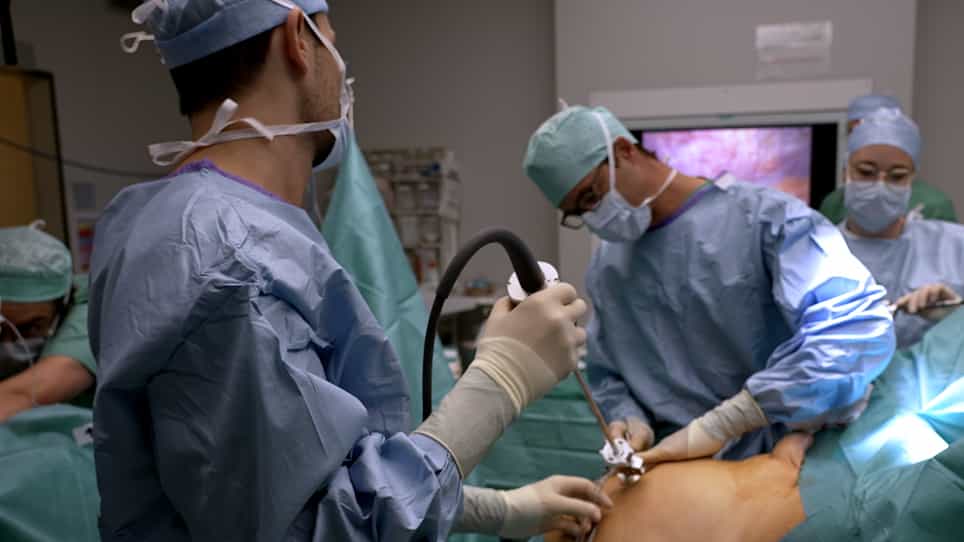
德克斯特机器人系统是安全有效的跨腹前前 inguinal 的修复 (rTAPP). 这项多中心研究表明,机器人手术对新手术的外科医生有可行的结果.
科学领域:
- 最少侵入性的手术
- 手术机器人手术机器人手术机器人手术机器人
- Hernia 修复 椎间板裂的修复
背景情况:
- 机器人辅助的横腹前前 inguinal hernia修复 (rTAPP) 是通过各种机器人平台建立的.
- 德克斯特机器人系统是一个开放的平台,用于外科手术.
- 这项研究评估了Dexter系统用于初级跨关节 inguinal 的修复.
研究的目的:
- 在rTAPP中确认Dexter系统的外科手术前期和早期术后的安全性.
- 评估德克斯特系统在接受 inguinal 修复的患者的临床性能.
- 为了评估德克斯特系统的可行性,用于新手机器人外科手术的外科医生.
主要方法:
- 一项涉及法国,德国和瑞士三个中心的多中心研究.
- 在50名患者中,使用德克斯特系统进行了初级穿层 inguinal hernia 修复.
- 主要目标包括成功完成手术和监测严重不良事件 (Clavien-Dindo等级III-V) 在手术后的30天内.
主要成果:
- 所有50次手术都成功完成,没有转换为开放手术,手术内并发症或设备缺陷.
- 单边的中位操作时间为50分钟,双边的中位操作时间为96分钟.
- 观察到患者出院率很高,26名患者在手术当天出院,22名患者在术后第一天出院.
结论:
- 德克斯特系统是可行的和安全的机器人辅助的跨腹前上 inguinal 的修复 (rTAPP) 在多中心队列.
- 运行时间与其他机器人平台一致,证明了系统的效率.
- 德克斯特系统对于经验丰富的机器人外科医生和对该领域的新手来说都是可访问和有价值的.