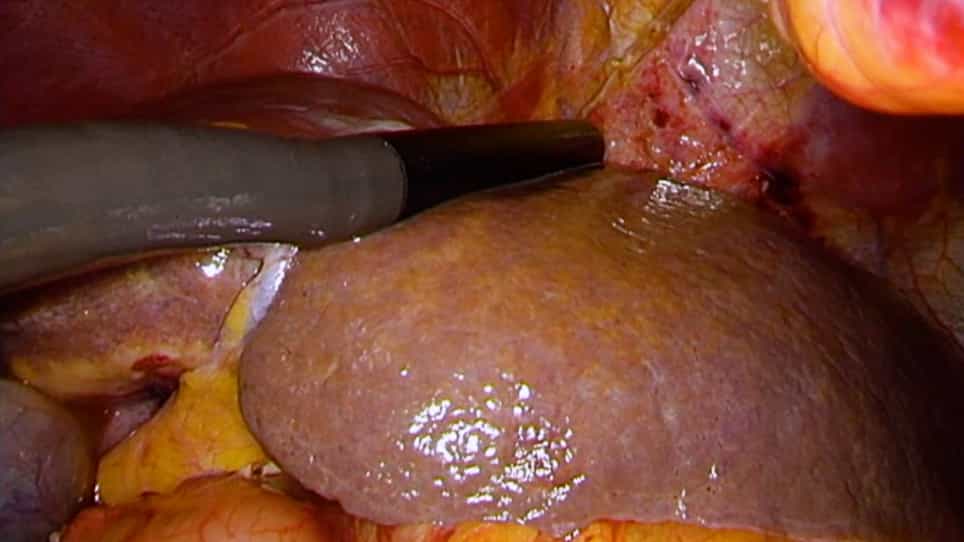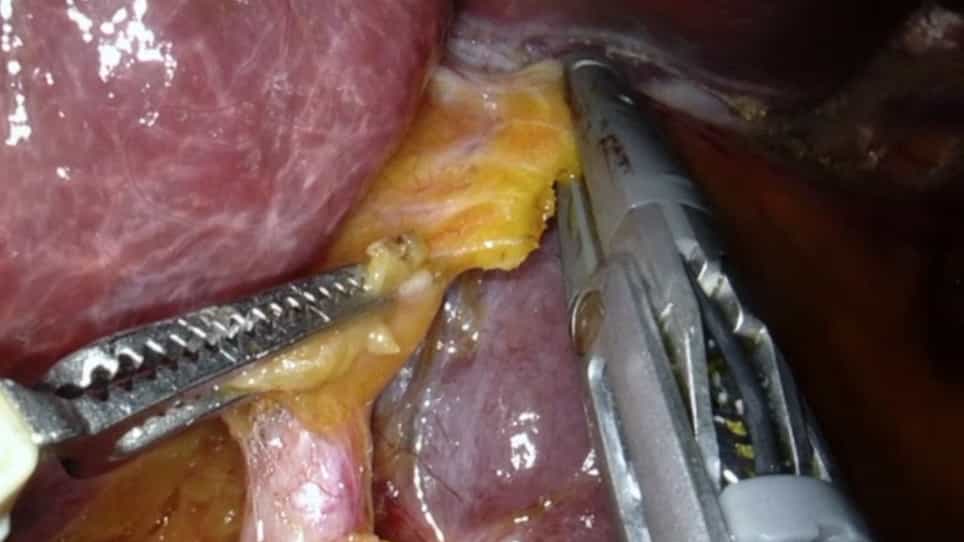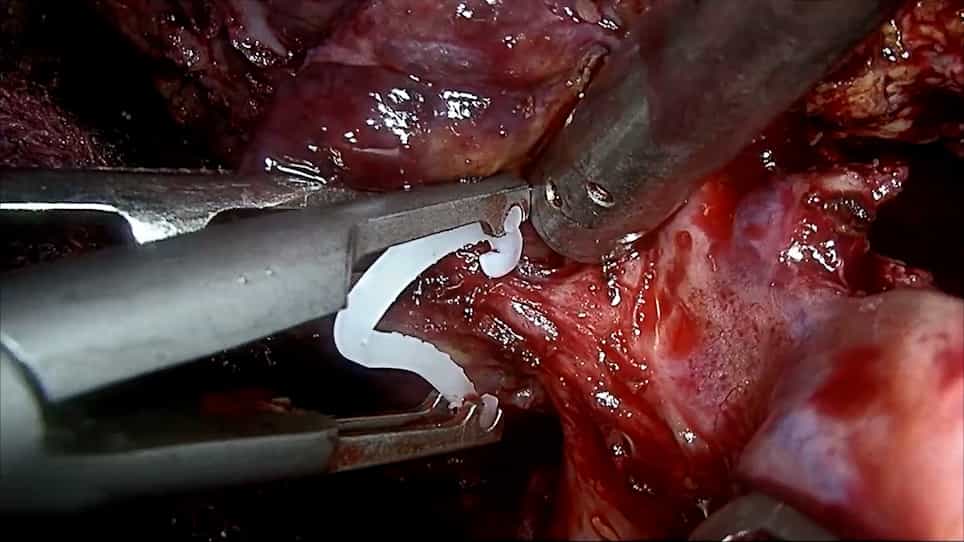

六口机器人肝切除使用双双极压法与盐水滴:提高肝脏帕伦基马切割的安全性,效率和多功能性
Noriyuki Egawa1, Atsushi Miyoshi1, Hiroki Koga1
1Department of Surgery, Saga Medical Center Koseikan, Saga, JPN.
Cureus
|November 19, 2024

概括
这项研究引入了一种新的机器人肝切除 (RLR) 技术,该技术使用双双相双极压法与盐水滴. 这种方法提高了肝膜剖析的安全性和效率,克服了目前设备的局限性,以便更广泛地采用RLR.
科学领域:
- 最少侵入性的手术
- 手术技术 手术技术
- 肝胆道手术 肝胆道手术
背景情况:
- 机器人肝切除 (RLR) 由于设备的局限性,在帕伦基马切除中存在挑战.
- 需要一种安全,高效和多用途的方法来实现RLR的广泛采用.
研究的目的:
- 引入和评估一种新的六端口RLR方法,使用双双极压法与盐水滴.
- 为了克服机器人肝脏瘤剖析中的设备局限性.
主要方法:
- 使用六端口RLR方法与机器人双极子和双双极压技术.
- 助理外科医生用液滴剂保持湿,防止组织粘附/碳化.
- 内镜吸收系统去除了压碎的组织,血液和多余的水分.
主要成果:
- 在13名患者的16个病变上进行RLR,包括肝硬化和门性高血压患者.
- 平均流血量为27毫升,没有术后并发症.
- 该方法通过防止组织粘附到子来促进有效的肝切除.
结论:
- 六端口双双极压法与盐水滴是安全,高效和多功能机器人肝膜切除的有前途的技术.
- 这种方法可以降低外科医生采用RLR的障碍,并促进其更广泛的使用.
- 在RLR仪器仪表技术方面仍需要进一步的进步.