
开发了一种具有独立电动驱动的无尾X型翼微型空中飞行器
Yixin Zhang1,2,3, Song Zeng1, Shenghua Zhu1
1School of Automation Science and Electrical Engineering, Beihang University, Beijing 100191, China.
Biomimetics (Basel, Switzerland)
|November 26, 2024

概括
这项研究介绍了一种新的无尾X型起伏翼微型飞行器,具有独立控制的翅膀. 优化的参数提高了飞行动态,使可控起飞和飞行.
科学领域:
- 机器人和生物启发的工程机器人学.
- 空气动力学和流体动力学
背景情况:
- 挥舞翅膀的微型空中飞行器 (MAV) 提供了独特的优势,但在控制和机动性方面面临挑战.
- 飞翼的复杂,不稳定的空气动力学对几何和动力学参数非常敏感.
研究的目的:
- 设计,制造和分析一架没有尾巴的X型飞翼MAV.
- 研究机翼参数对空气动力学性能和飞行动力学的影响.
- 制定飞行控制战略,以提高机动性和多种飞行模式.
主要方法:
- 计算流体动力学 (CFD) 使用格子博尔兹曼方法进行空气动力学分析.
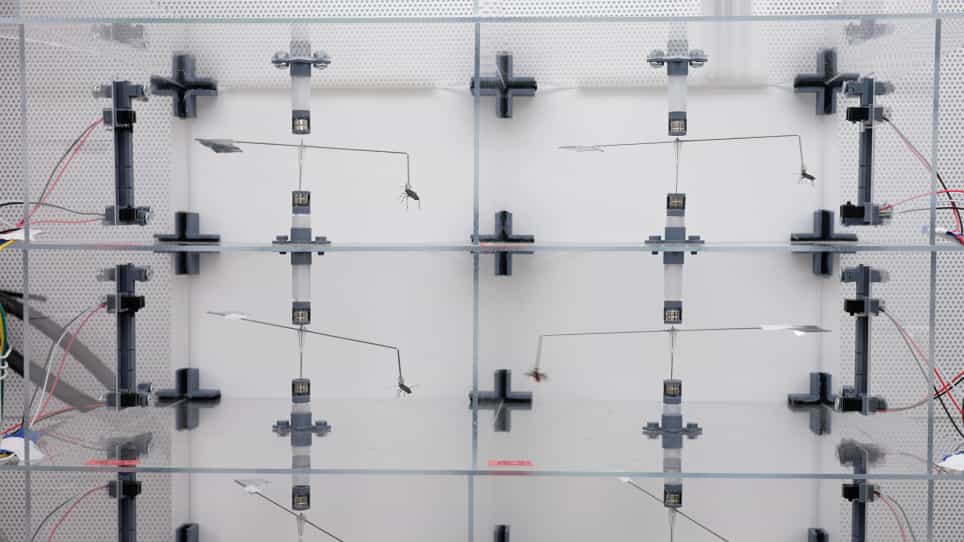
- 一个细分的刚性模型的设计,以模拟曲线上灵活的翅膀变形.
- 动力学实验使用6轴负载单元来研究推力和机动时刻的产生.
主要成果:
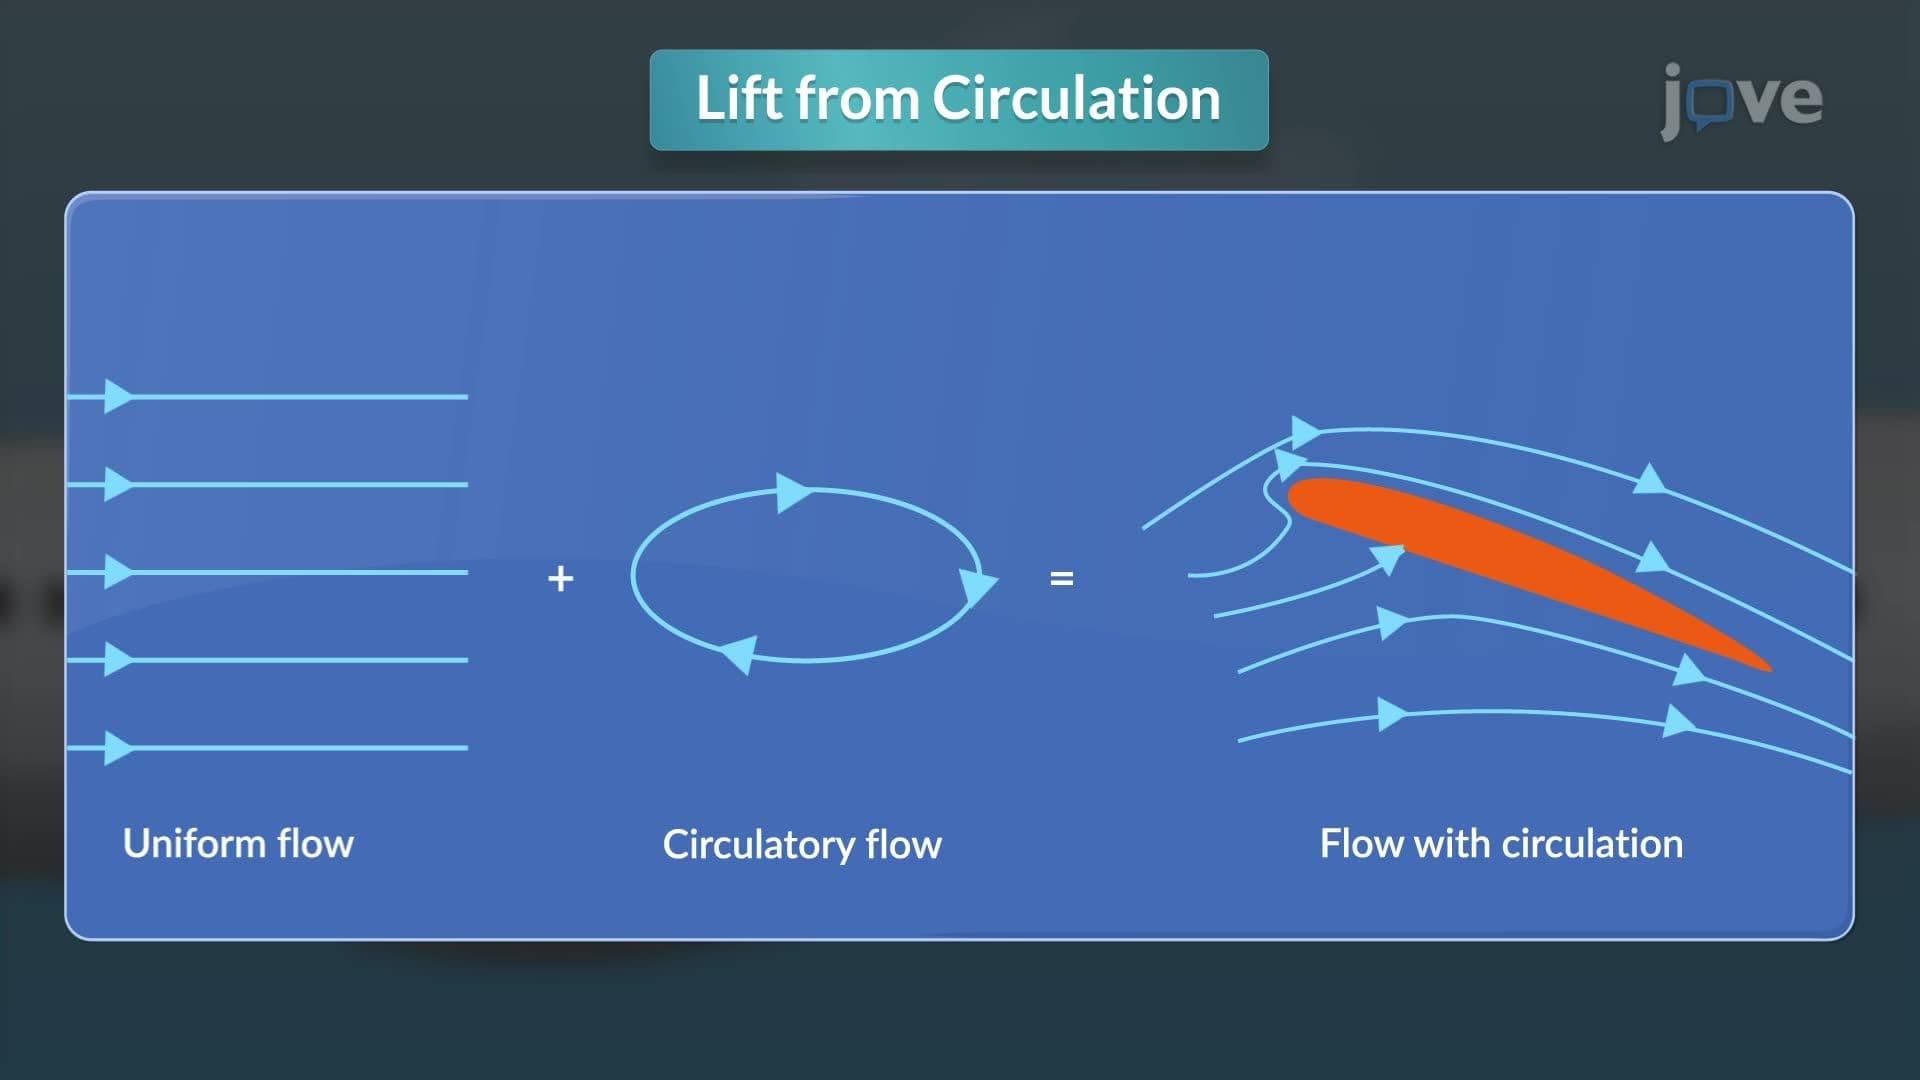
- 拍手和剥皮机制被确定为改善空气动力学提升的关键,每周期观察到两次空气喷气.
- 双侧翼的独立向量控制显著提高了系统的机动性和稳健性.
- 确定了优化的翼运动和结构参数,以改善飞行动力学.
结论:
- 开发的翼MAV展示了可控制的起飞和飞行能力.
- 独立的机翼控制和优化的参数是实现MAV强大和多功能飞行的关键.
- 这项研究推动了生物灵感飞行机器人的设计和控制.