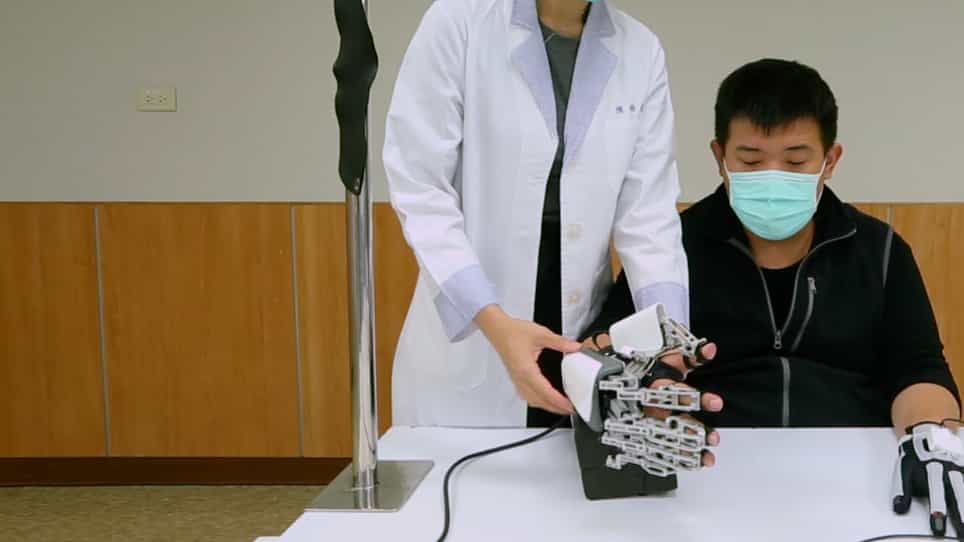
设计和自适应控制一个平行室气动肌肉驱动软手机器人,用于抓住康复
Zhixiong Zhou1, Qingsong Ai1, Mengnan Li1
1School of Information Engineering, Wuhan University of Technology, Wuhan 430070, China.
Biomimetics (Basel, Switzerland)
|November 26, 2024

概括
本研究介绍了一种新的双向曲软执行器,用于手部康复外骨架. 这项创新提高了掌握的准确性,并帮助患者在中风等疾病后恢复运动功能.
科学领域:
- 生物医学工程 生物医学工程
- 康复机器人 康复机器人
- 软执行器技术 软执行器技术
背景情况:
- 软执行器,特别是气动人工肌肉 (PAMs),对于运动辅助和医疗康复至关重要,有助于抓取缺陷的患者.
- 传统的PAM提供了有限的方向曲,阻碍了多度自由度的手动和精确的控制.
- 准确地建模PAM仍然是一个挑战,影响其在康复中的有效性.
研究的目的:
- 设计和制造一种新的双向曲软执行器,用于手部康复.
- 为软执行器开发精确的动态模型和适应性控制策略.
- 为了创建一个可穿戴的软手康复外骨架,增强抓取能力.
主要方法:
- 使用基于康复要求的有限元分析优化设计参数.
- 使用弹性应变能量和拉格朗日方程建立动态模型.
- 开发一种适应性位置控制方法,使用辐射基功能神经网络进行精确的控制.
主要成果:
- 成功设计和制造了一种双向曲的软气动人工肌肉 (BPAM).
- 开发一个经过验证的动态模型,能够准确预测BPAM行为.
- 实现了自适应神经网络控制系统,显著提高了掌握精度.
结论:
- 开发的双向曲PAM及其控制系统为手部康复提供了一个有前途的解决方案.
- 可穿戴软手外骨架提供有效的被动和主动训练模式,以恢复抓取能力.
- 这项技术有可能显著改善手部运动障碍患者的治疗结果.