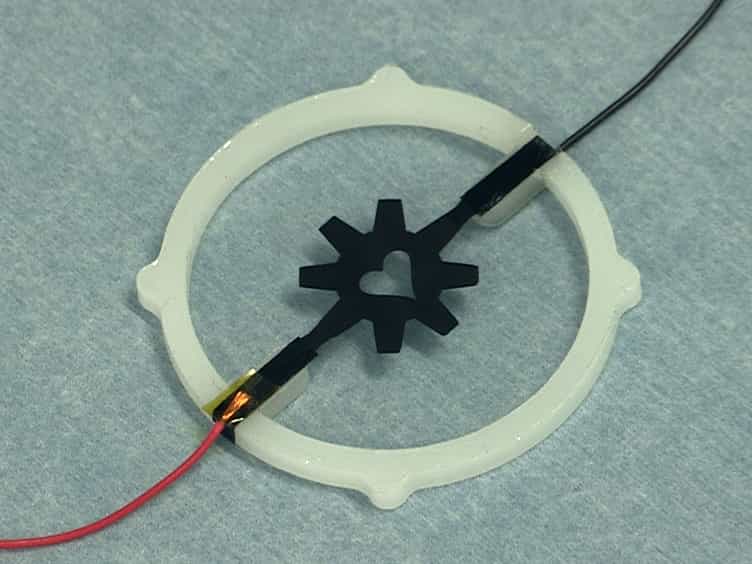
相关实验视频
Updated: Jun 14, 2025
10:32
Fabrication Process of Silicone-based Dielectric Elastomer Actuators
Published on: February 1, 2016
33.6K
介电弹性体执行器的自动设计框架:基于神经网络的实时模拟,基于遗传算法的电极优化和实验验证
Zijian Qin1,2, Jieji Ren1,2, Feifei Chen1,2
1State Key Laboratory of Mechanical System and Vibration, Shanghai Jiao Tong University, Shanghai, China.
Soft robotics
|November 29, 2024

概括
本研究引入了用于设计介电弹性体执行器 (DEA) 的深度学习框架. 该方法快速优化电极图案,显著提高DEA性能,并使更广泛的应用成为可能.
科学领域:
- 材料科学 材料科学 材料科学
- 机器人技术 机器人技术 机器人技术
- 人工智能的人工智能
背景情况:
- 介电弹性体执行器 (DEA) 为软机器人提供快速响应和高能量密度.
- 优化DEA设计是具有挑战性的,因为复杂的机电行为和高维的设计空间.
- 目前的优化方法依赖于耗时的有限元分析.
研究的目的:
- 开发基于深度学习的框架,用于DEA的自动和快速设计.
- 在高维空间设计中克服传统优化方法的局限性.
- 为了加速为DEAs生成优化的电极模式.
主要方法:
- 一个数据集构建策略与有限元建模相结合,以优化数据分布.
- 一个包含物理信息的神经网络,用于准确预测连续变形.
- 一个与神经网络集成的遗传算法,用于快速优化电极模式.
主要成果:
- 该框架成功地为DEA生成了高维分布式电极模式.
- 连续变形的准确预测在0.011秒内实现.
- 电极图案的自动设计过程在不到2分钟内完成.
- 在各种案例研究中,在DEA表现上表现出显著的改善.
结论:
- 提出的深度学习框架使DEA的自动和快速设计成为可能.
- 这种方法加快了优化过程,克服了以前的效率限制.
- 该框架为在软机器人领域更广泛地采用和应用DEA铺平了道路.