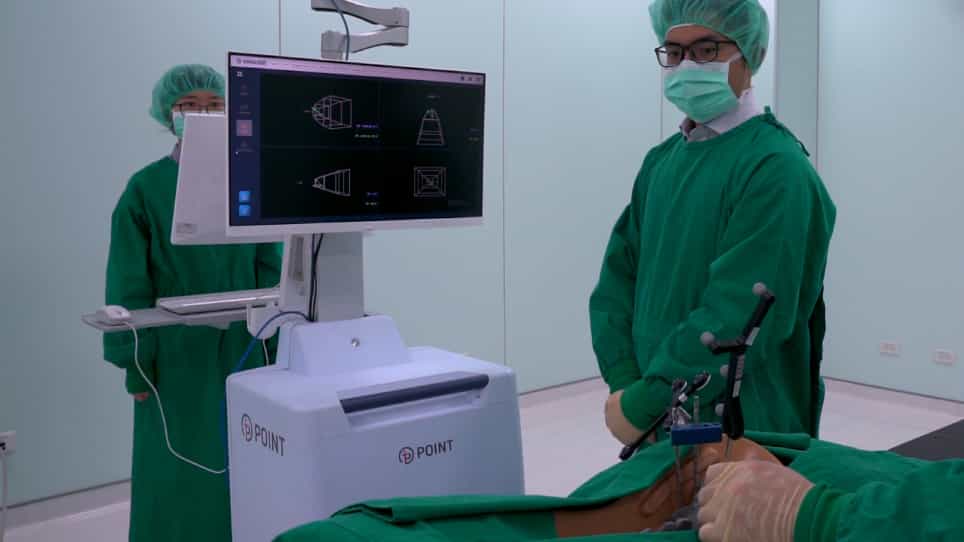

用机器人引导系统通过开放的中线方法,准确地放置宫脚的螺丝
Neurosurgical focus
|December 1, 2024

概括
机器人引导系统 (RGS) 准确地执行宫脚螺丝 (CPS) 放置的计划轨迹. 这项技术确保了脊柱融合手术的高临床准确性和安全性.
科学领域:
- 脊柱外科手术 脊柱外科手术
- 机器人技术在医学中的应用
- 整形外科手术 整形外科手术
背景情况:
- 机器人引导系统 (RGS) 越来越多地用于准确的宫脚螺丝 (CPS) 放置.
- 之前的评估主要集中在足管皮层损伤上,但轨迹执行的准确性对于RGS的有效性至关重要.
- 评估RGS遵循预先计划的轨迹的能力对于理解CPS放置精度至关重要.
研究的目的:
- 通过使用机器人引导系统 (RGS) 评估部脚螺丝 (CPS) 放置的准确性.
- 为了比较执行的螺丝轨迹与椎脊柱预先计划的轨迹.
主要方法:
- 一项前性研究,涉及174名CPS在39名患者的安置,这些患者接受了用RGS进行宫融合手术.
- CT成像用于测量入口点和20毫米深度的轨迹偏差 (轴向和斜面平面).
- 分析包括脊柱水平,横向性,注册材料和使用Neo分类的临床准确性.
主要成果:
- 与计划轨迹的平均偏差在轴面和斜面平面都始终低于1毫米.
- 在轴平面上,CPS的位置与计划轨迹有分歧,但在斜面平面上是平行的.
- 高临床准确率 (97.7%的轴向,97.1%的斜面) 实现,没有CPS相关的并发症.
结论:
- 机器人引导系统 (RGS) 可靠地执行宫脚螺丝 (CPS) 放置的计划轨迹.
- 该研究证明了RGS在临床脊髓融合环境中的准确性和安全性.
- RGS技术有助于外科医生实现精确的CPS放置,提高患者的治疗结果.