

设计,建模和验证一个低成本的连接弹望远镜棒滑动的无损的自适应机器人手
Gengbiao Chen1, Hanxiao Wang2, Lairong Yin3
1Changsha University of Science and Technology - Yuntang Campus, No. 960, Section 2, Wanjiali South Road, Muyun Street, Tianxin District, Changsha, China, Changsha, 410114, CHINA.
Bioinspiration & biomimetics
|December 5, 2024

概括
这项研究介绍了一种低调的自适应型人形操纵器 (UAHM),它具有一种新的链接弹机制,用于类似人类的抓取. 在实验测试中,UAHM表现出灵巧和适应能力.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 机械工程 机械工程
- 人形机器人的人形机器人
背景情况:
- 人形机器人需要先进的操纵能力来完成多样化的任务.
- 现有的机器人手往往缺乏人类手的灵巧和适应能力.
研究的目的:
- 设计和开发一个低调的自适应型人形操纵器 (UAHM).
- 通过使用一种新的机制,使基本的类似人类的抓取功能成为可能.
主要方法:
- 介绍UAHM的机械结构,包括传输,手指架构和配置.
- 绘制动力学和静态模型来分析抓取力学.
- 在专用平台上对UAHM原型进行实验测试.
主要成果:
- UAHM原型展示了令人称赞的灵巧性,适应性和抓取能力.
- 实验结果验证了开发的动力学和静态模型.
- 进行比较的数值分析证实了静态模型的准确性.
结论:
- 设计的UAHM具有链接弹望远镜杆滑动机制,成功实现了基本的人类式抓取.
- 该研究验证了拟议的设计和建模方法对自适应机器人操纵的有效性.


相关概念视频
 01:23
Simplification of a Force and Couple System: II
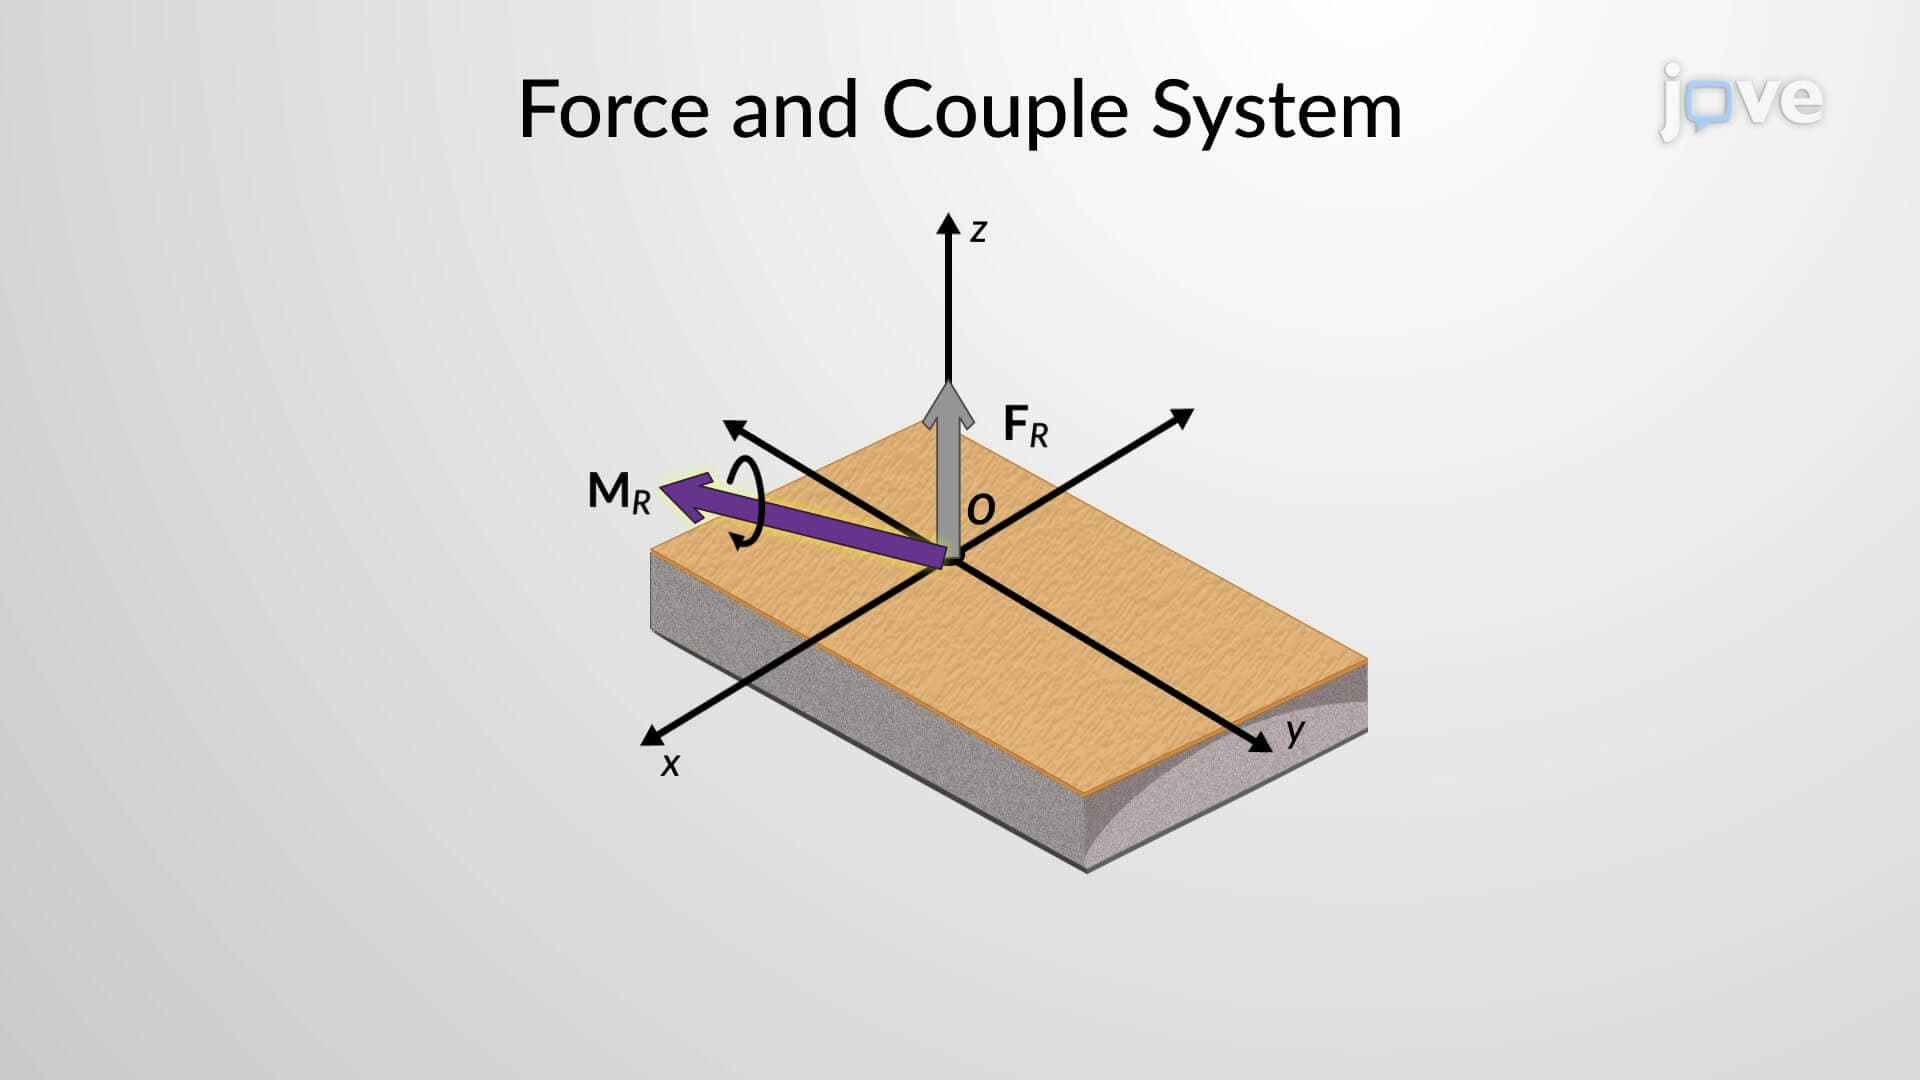
In a three-dimensional system, multiple forces can act on an object. These forces can be combined into a single equivalent force, known as the resultant force. Similarly, the moments generated by these forces can be combined into a single equivalent moment, the resultant couple moment. In certain situations, these two entities may not be mutually perpendicular, meaning they do not have a 90-degree angle between them. This unique condition requires a deeper understanding of the interplay between...
 01:30
Machines: Problem Solving II
Machines are complex structures consisting of movable, pin-connected multi-force members that work together to transmit forces. Consider a lifting tong carrying a 100 kg load. It comprises movable sections DAF and CBG linked together with member AB.
 01:14
Stability of structures
In mechanical engineering, the stability of systems under various forces is critical for designing durable and efficient structures. One fundamental way to explore these concepts is by analyzing systems like two rods connected at a pivot point, O, with a torsional spring of spring constant k at the pivot point. This system is similar in appearance to a scissor jack used to change tires on a car. In this case, the arms of the linkage (equivalent to the rods in this system) are entirely vertical,...