
完全膝关节置换的精度:VELYS机器人辅助的腿关节方法的技术说明
Ricky Edwin P Hutapea1, Karina Sylvana Gani2, Muhammad Budimansyah1,3
1Orthopaedics and Traumatology, Gatam Institute, Eka Hospital, Tangerang, IDN.
Cureus
|December 9, 2024

概括
VELYS机器人系统通过提高骨精度和减少错误来增强全膝关节置换 (TKR). 这导致了更好的植入物定位,并且在手术后可能有更大的运动范围 (ROM).
科学领域:
- 整形外科手术 整形外科手术
- 机器人在医学中的机器人
- 生物医学工程 生物医学工程
背景情况:
- 全膝关节置换 (TKR) 是一种常见的缓解疼痛和恢复功能的手术.
- 传统的TKR技术可能受到手工不准确性和潜在的软组织损伤的限制.
- 机器人辅助手术在精度和患者结果方面提供了潜在的改进.
研究的目的:
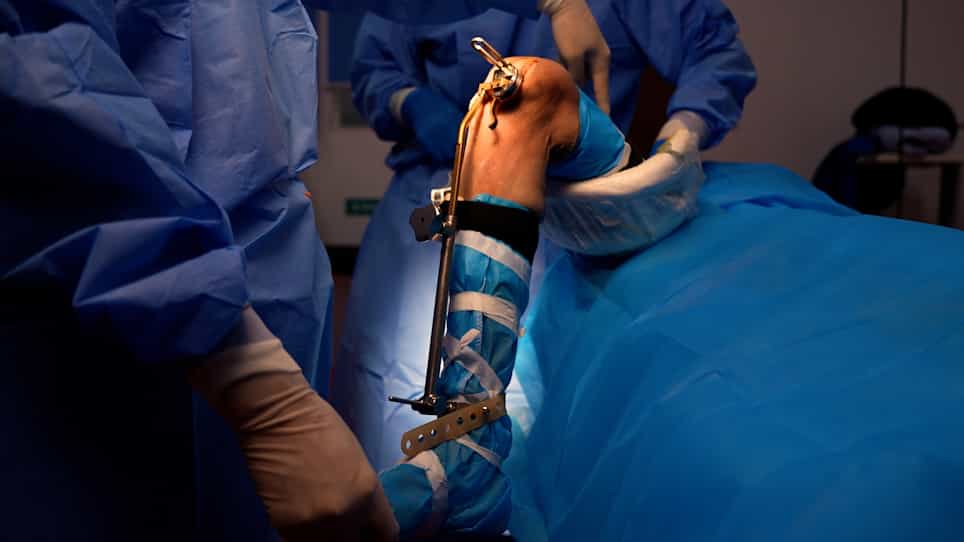
- 描述使用VELYS系统执行机器人辅助TKR的技术步骤.
- 突出机器人辅助在骨登记,切除和植入物定位方面的优势.
- 为使用VELYS系统进行全膝关节整形手术的外科医生提供指南.
主要方法:
- 使用VELYS机器人辅助系统进行全膝关节置换.
- 详细描述手术暴露,骨标志的获取和检查点的创建.
- 机器人引导的骨切除和植入物部件的放置.
主要成果:
- 维莱斯系统可实现精确的骨注册和切除,最大限度地减少手动错误.
- 与传统方法相比,机器人辅助可促进精确的植入物定位.
- 建议有可能改善术后运动范围 (ROM).
结论:
- 带有VELYS系统的机器人辅助TKR在骨准备和植入物对齐方面提供了更高的精度.
- 该技术最大限度地减少了手动变化,并可能减少软组织损伤.
- 需要进行进一步的长期研究,以充分确定这种机器人方法的持续益处.