通过步态识别对人类跨种群行走步态和行走状况的个体变化进行建模
Kayne A Duncanson1, Fabian Horst2, Ehsan Abbasnejad3
1Adelaide Medical School, The University of Adelaide, Adelaide 5005, Australia.
Journal of the Royal Society, Interface
|December 10, 2024

概括
本研究引入了一种使用地面反应力 (GRF) 数据进行步态分析的新方法. 机器学习模型有效地识别不同人群和条件中的个体,突出了步态识别在医疗保健和安全方面的潜力.
科学领域:
- 生物力学 生物力学
- 生物识别信息 生物识别信息
- 机器学习 机器学习
背景情况:
- 人类行走步态作为一个独特的标识符,对医疗保健和安全应用至关重要.
- 传统的步态分析方法是孤立的,但将它们合并为我们提供了新的可能性.
- 地面反应力 (GRF) 数据集越来越多地用于步态识别,揭示微妙的个体变化.
研究的目的:
- 引入一种新的方法来分析跨个体,群体和数据集的步态变化.
- 探索人口统计因素和步行条件如何影响个人的步行模式.
- 评估机器学习模型在不同人群和条件的步态识别中的有效性.
主要方法:
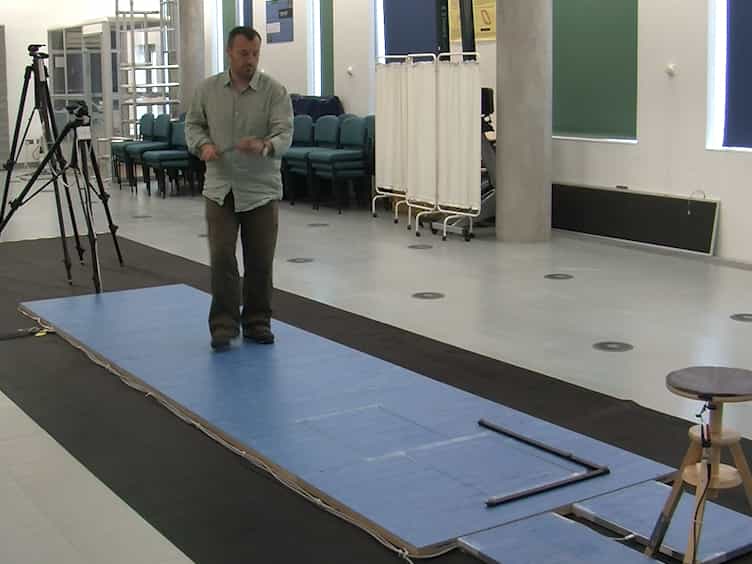
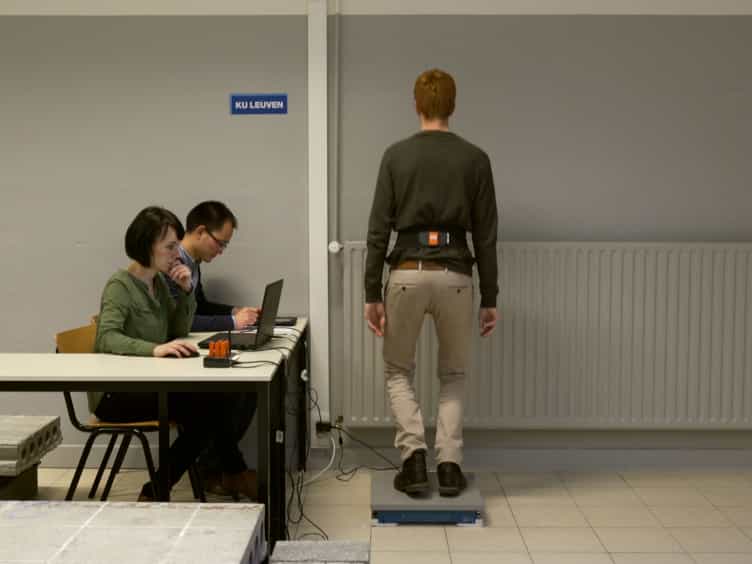
- 利用来自不同国家的四个大型行走GRF数据集 (740个人,7400个样本).
- 实现了具有众多配置的机器学习模型.
- 采用可解释的人工智能工具进行分析.
主要成果:
- 识别准确度从52%到100%不等.
- 鞋子,步行速度和身体质量互动地影响了步行模式.
- 用个人鞋子和多种速度训练的模型在不同种群和条件的新型个体中获得了高准确度 (89-99%).
结论:
- 开发的方法有效地分析了步态变化,证明了GRF数据在个人识别方面的潜力.
- 机器学习模型,特别是当在各种条件下进行训练时,可以很好地对新个人和环境进行概括.
- 将力量平台硬件与步态识别软件集成,为了解人类步行模式提供了一个有前途的途径.