
用患者特定的3D打印植入物和机器人引导激光骨切术进行前轨道进步:体外准确性评估
Michaela Maintz1,2,3, Nora Desan1, Neha Sharma4,5
1Medical Additive Manufacturing Research Group (Swiss MAM), Department of Biomedical Engineering, University of Basel, Allschwil, Switzerland.
International journal of computer assisted radiology and surgery
|December 13, 2024

概括
这项研究介绍了使用3D打印植入物和机器人引导激光骨切除术进行骨修复手术的数字工作流. 这种创新方法提高了前轨前进 (FOA) 程序的精度和效率.
科学领域:
- 面外科手术 面外科手术
- 医疗技术 医疗技术 医学技术
- 数字健康数字健康
背景情况:
- 虚拟手术规划 (VSP) 越来越多地用于骨突手术.
- 准确地将VSP数据传输到手术室仍然是一个重大挑战.
- 传统的外科手术模板可能是繁的和不太精确的.
研究的目的:
- 引入和研究一个完全数字化工作流程,用于前轨道推进 (FOA) 手术.
- 使用3D打印的患者特异性植入物 (PSI) 和冷切除机器人引导的激光骨切除术.
- 消除对传统外科手术模板的需求,提高外科手术的精度和效率.
主要方法:
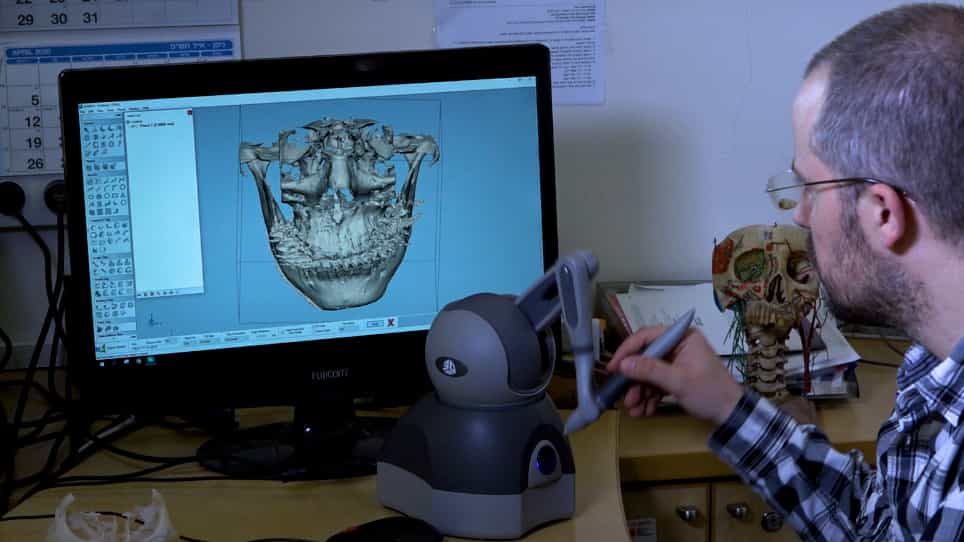
- 从VSP的CT数据进行患者头骨的数字重建.
- 使用可生物吸收复合材料3D打印六种患者特异性植入物 (PSI).
- 将计划的骨切割路径和螺丝孔位置数字转移到机器人引导的骨切割器.
- 在3D打印的头骨模型上骨切除的性能和与VSP数据的比较.
主要成果:
- 骨切割偏差显示最大距离为1.7毫米,中位偏差为0.44毫米.
- 骨切除术的最大平方根平均值 (RMS) 误差为0.67毫米.
- 对FOA与VSP数据进行点对点的表面比较,平均精度为1.27mm.
- 在使用激光进入轨道腔时遇到了挑战.
结论:
- 展示了一种新的FOA技术,该技术结合了机器人引导的激光骨切除术和3D打印的PSI.
- 数字工作流消除了对外科手术模板的需求,在骨切割和定位方面实现了高精度.
- 这种方法有望减少规划时间和提高外科手术效率.
- 需要对骨组织进行进一步的体外研究,以验证其安全性和有效性,特别是在儿童面外科手术中.