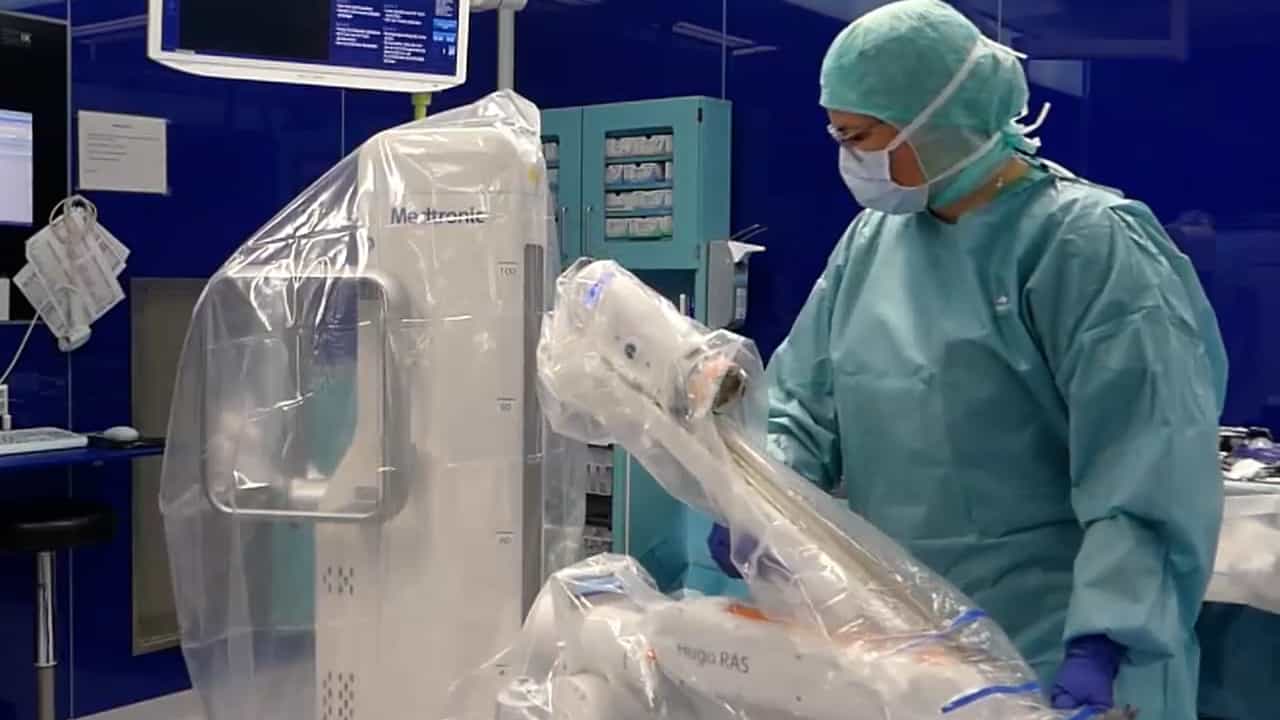
laparoscopic手术机器人和大师操纵器的最新技术和发展趋势
Rui Han1, Hongqiang Sang1,2, Fen Liu1
1School of Mechanical Engineering, Tiangong University, Tianjin, China.

概括
这篇评论总结了腹腔镜外科机器人和主操纵器,分析了它们的优势,局限性和未来趋势. 机器人技术的进步正在提高外科手术能力和患者的治疗结果.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 手术技术 手术技术
- 医疗工程 医学工程
背景情况:
- laparoscopic手术机器人已经取得了重大进展,但专注于机器人和其主操纵器的全面摘要很少.
- 现有的研究往往强调整体机器人系统,忽视了关键组件的详细分析,如主操纵器.
研究的目的:
- 提供当前腹腔镜外科手术机器人和主操纵器的全面摘要和分析.
- 确定现有技术在这个领域的优势和局限性.
- 讨论腹腔镜外科机器人的未来发展趋势.
主要方法:
- 系统审查和分析典型的腹腔镜外科手术机器人.
- 详细检查主操纵器,专注于结构设计,时间变化的延迟,震抑制和力反.
- 基于各种研究方法的分类和总结.
主要成果:
- 确定了当前腹腔镜外科手术机器人和主操纵器的局限性.
- 突出了需要改进的关键领域,包括结构材料,远程手术能力,智能和人机交互.
- 提供了基于研究方法的现有方法的分类.
结论:
- 腹腔镜外科机器人和大师操纵器面临着持续的挑战,需要进一步的创新.
- 未来的发展预计将增强远程手术,智能和人机交互.
- 技术进步将巩固腹腔镜外科机器人在推进外科实践中的关键作用.