
生物降解和自发光菌群的自动启动,使用磁性 tweezers
Guangfei Su1, Liushuai Zheng2, Cheng Wang3
1Department of Electronic Engineering, Ocean University of China, Qingdao, 266100, China.
Small (Weinheim an der Bergstrasse, Germany)
|December 24, 2024

概括
研究人员开发了基于Chlorella的磁性微机器人,用于向治疗. 这些可生物降解的微机器人群体在复杂的环境中展示了可控的组装,操作和导航,为精密医学提供了一个有希望的平台.
科学领域:
- 生物医学工程 生物医学工程
- 材料科学 材料科学 材料科学
- 机器人技术 机器人技术 机器人技术
背景情况:
- 功能性大容量微机器人群的自动组装和启动仍然是针对性治疗的挑战.
- 氏体藻类具有独特的特性,如自我光和生物降解性,使它们成为微机器人开发的合适模板.
研究的目的:
- 准备磁性基于Chlorella的微机器人 (MCS) 并展示它们的组装,执行和导航功能,用于潜在的治疗应用.
- 利用Chlorella的天然特性来创建功能性,可生物降解的微机器人.
主要方法:
- 磁性微机器人是使用Chlorella作为模板通过磁铁喷射制造的.
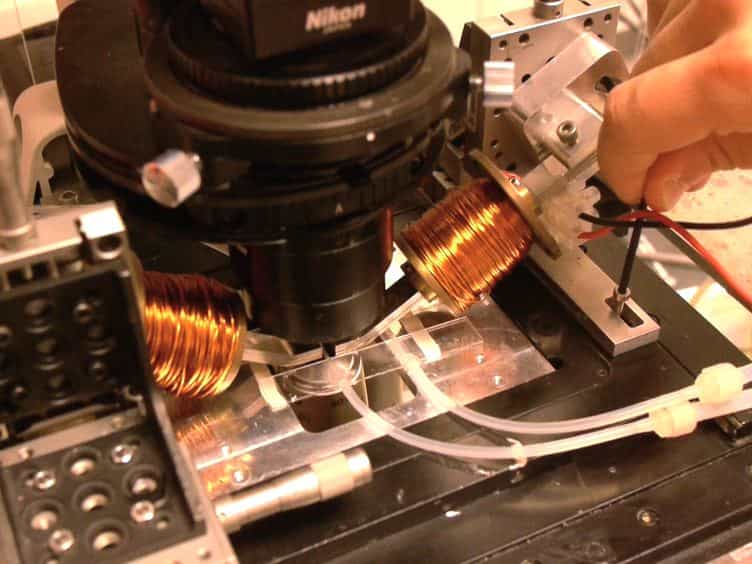
- 一个具有强大的磁场的磁性 tweezer 系统被用来组装和激活大量的 Chlorella 群.
- 在各种模拟环境中评估了MCS的移动性和导航性,包括螺旋和交叉通道,以及在关节软骨碎片上的体外试验.
主要成果:
- 开发的磁性菌群 (MCS) 显示出出色的降解能力和移动性.
- 在各种场景中证明了成功的自动导航,包括使用牛血清的螺旋通道和模拟通道.
- 在体外研究证实了MCS在真正的关节软骨碎片上的运动能力.
结论:
- 这项研究介绍了一种基于可生物降解的Chlorella的新型功能微机器人群平台.
- 开发的MCS展示了可控的运动和导航,为有针对性的药物输送和精确治疗应用铺平了道路.
- 这项研究强调了生物灵感微机器人在先进医疗干预方面的潜力.