
增强的YOLOv8船只检测功能使无人地面车辆能够进行先进的海上监视
Abdelilah Haijoub1, Anas Hatim2, Antonio Guerrero-Gonzalez3
1Engineering Sciences Laboratory, National School of Applied Sciences of Kenitra, Ibn Tofail University, Kenitra 14000, Morocco.

本研究介绍了一种人工智能系统,用于使用增强的YOLOv8模型检测和跟踪无人驾驶表面车辆 (USV). 该系统在低能耗的情况下实现了高精度和速度,从而提升了海上监视能力.
科学领域:
- 计算机科学 计算机科学
- 机器人技术 机器人技术 机器人技术
- 海事技术 在海事技术.
背景情况:
- 海上监视正在随着人工智能和机器学习集成到无人驾驶地面车辆 (USV) 中而发展.
- 现有系统需要优化,以便在海上环境中实现实时性能和能源效率.
研究的目的:
- 开发和评估一个人工智能驱动的系统,用于在海上环境中检测和跟踪USV.
- 在嵌入式平台上优化系统以实时运行和能源效率.
主要方法:
- 一个增强的YOLOv8模型为海上监视任务进行了微调.
- 人工智能系统部署在NVIDIA Jetson TX2平台上,具有优化的架构和感知模块.
主要成果:
- 该系统在检测准确度方面实现了0.99的平均平均精度 (mAP).
- 运行速度达到了17.99 FPS,能源消耗为5.61 joules.
结论:
- 开发的AI系统在海上安全,保安和环境监测方面取得了重大进展.
- 高精度,处理速度和能源效率的平衡证明了该系统在现实应用中的实际可行性.
更多相关视频
 09:22
Quantitatively Measuring In situ Flows using a Self-Contained Underwater Velocimetry Apparatus SCUVA
Published on: October 31, 2011
 07:43
Methods for Image-based Surveys of Benthic Macroinvertebrates and Their Habitat Exemplified by the Drop Camera Survey for the Atlantic Sea Scallop
Published on: July 2, 2018
相关概念视频
 01:11
Buoyancy and Stability for Submerged and Floating Bodies
 01:30
Types of Global Positioning System Surveys
 00:59
Buoyancy
 01:27
Uniform Depth Channel Flow
 01:19
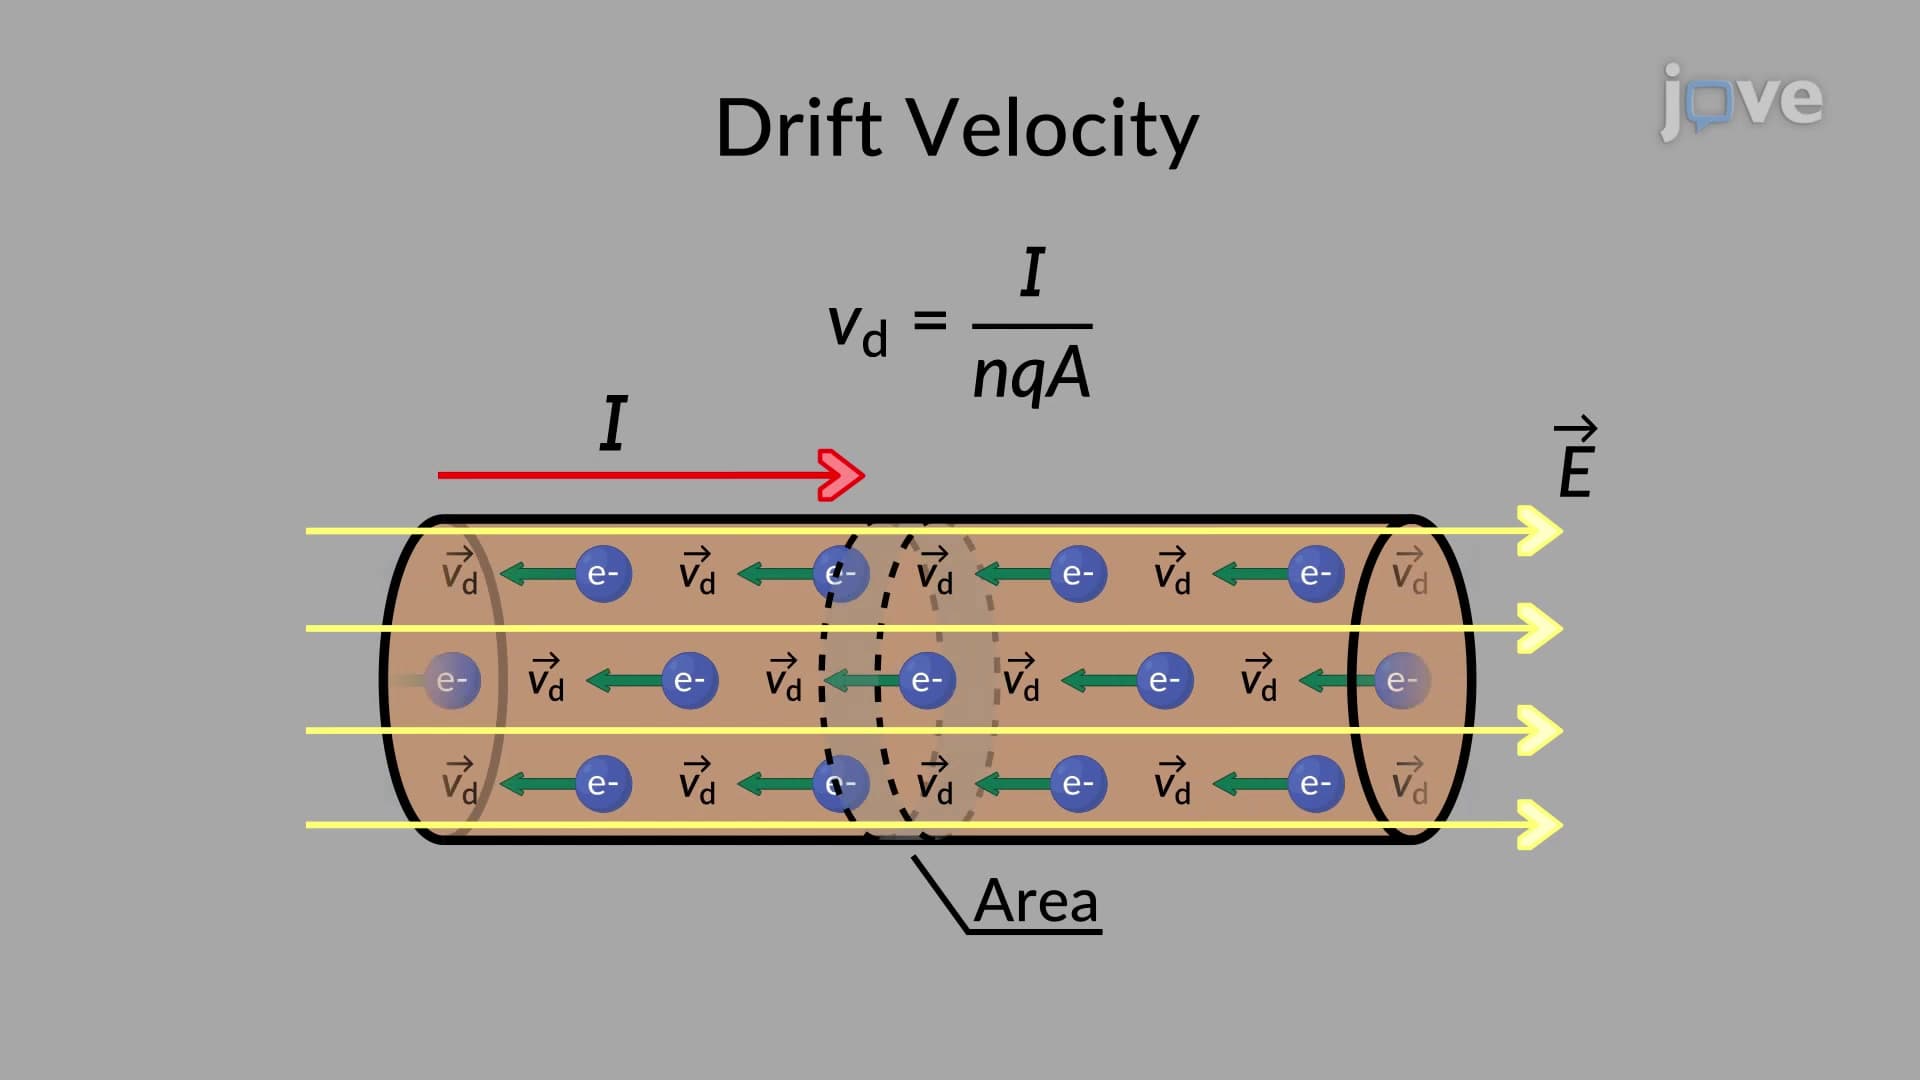
Drift Velocity
 01:18
Uniform Depth Channel Flow: Problem Solving