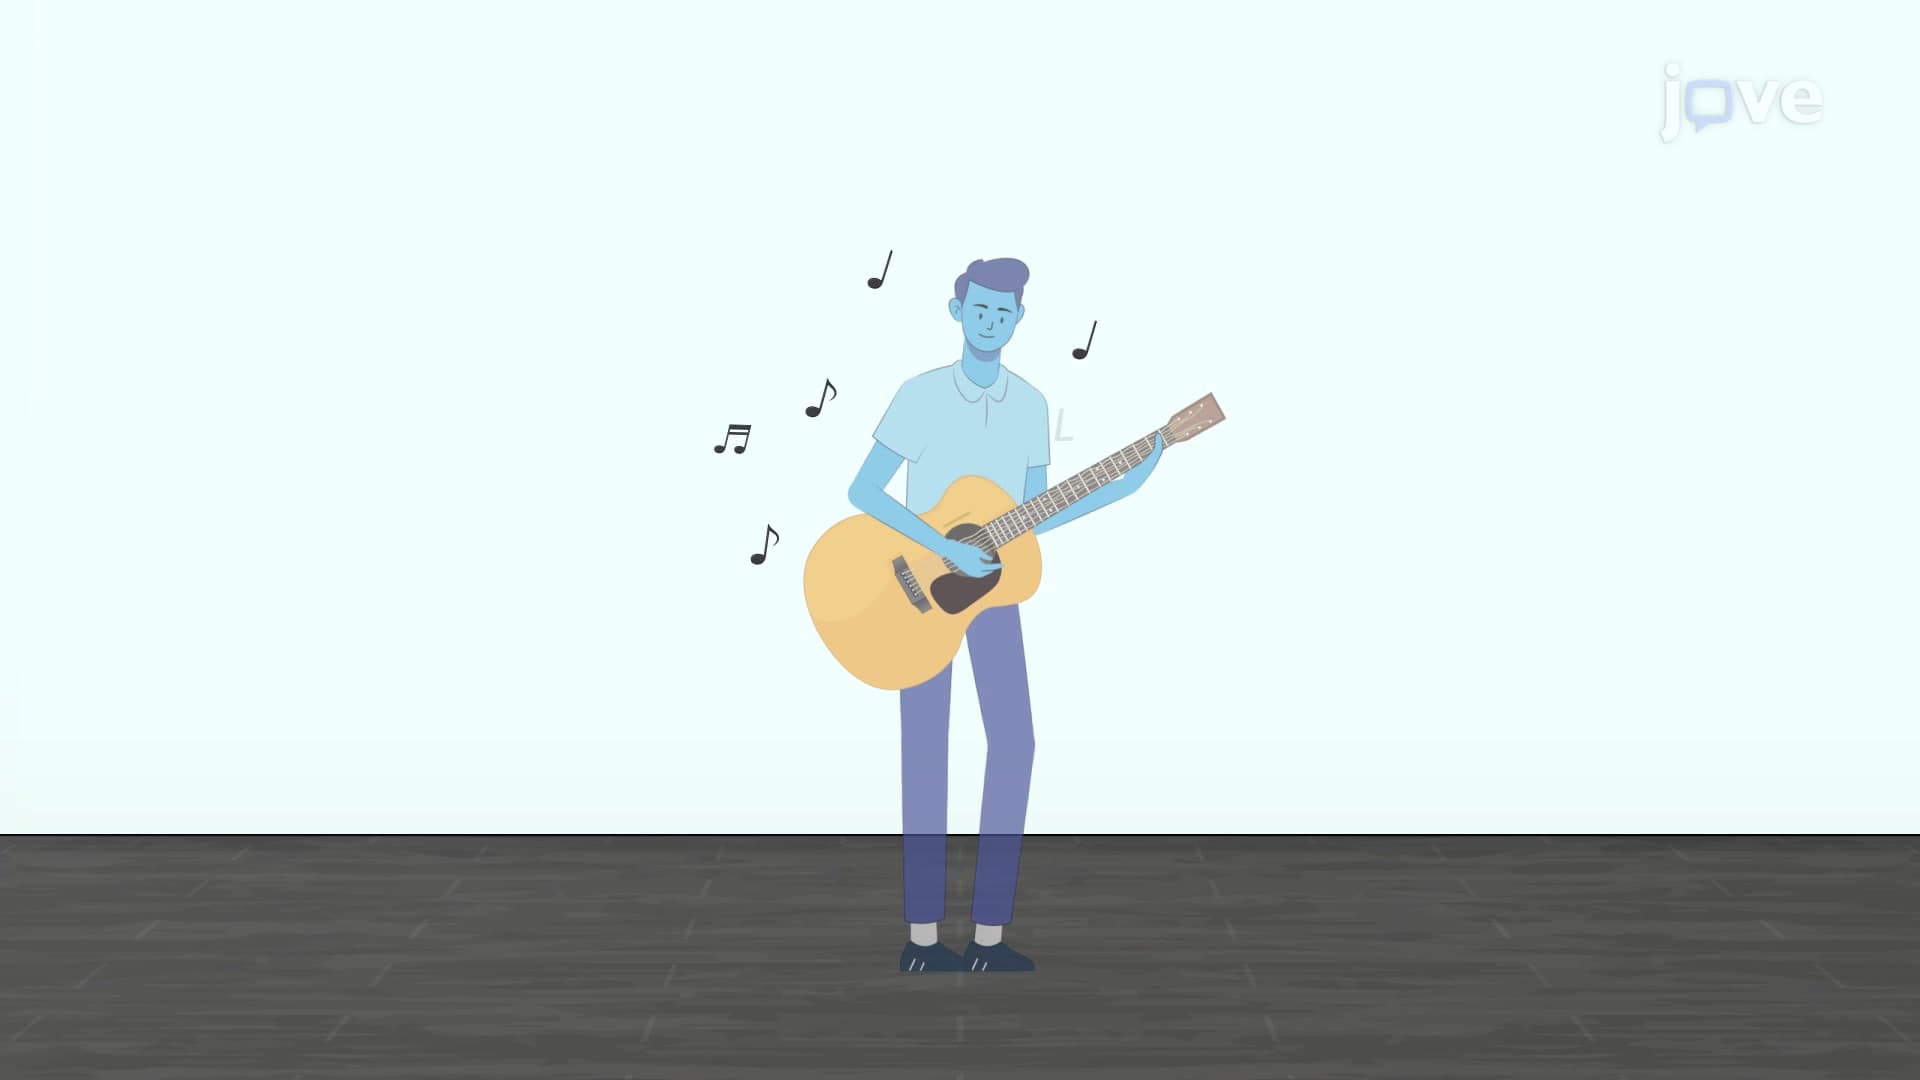
使用参数手来利用各种音乐演奏的被动行为
Kieran Gilday1, Dohyeon Pyeon2, S Dhanush1
1CREATE-Lab, Department of Mechanical Engineering, Swiss Federal Technology Institute of Lausanne (EPFL), Lausanne, Switzerland.
Frontiers in robotics and AI
|December 30, 2024

概括
这项研究引入了用于机器人音乐表达的参数手,使自然主义的钢琴和吉他演奏成为可能. 它的设计允许多样化的交互,增强音乐表演中的体现智能.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 人与计算机的交互
- 音乐 技术 音乐 技术
背景情况:
- 音乐创造力源于细微的演奏者与乐器的互动,这种质量对于当前的数字和机器人系统来说很难复制.
- 物理体现和互动对于音乐中的表达和观众连接至关重要,无论是通过辅助工具,假肢还是人工智能.
研究的目的:
- 介绍参数手作为一个平台,探索风格钢琴和吉他演奏中的多样性互动.
- 通过机器人体现来研究表达式音乐表演的产生.
主要方法:
- 使用一个具有非线性执行的解剖学设计的手,可通过动态建模和协同执行来利用.
- 调节钢琴和弦演奏和吉他声的两度自由度,实现显著的信号幅度变化.
- 调整手部硬性质以模仿人类的变化,并为连续的演奏任务编程姿势/硬性.
主要成果:
- 在钢琴和吉他演奏任务中,信号振幅变化达到6.6倍.
- 通过调整手的硬度,表现出类似人类的旋律变化.
- 成功编程了对连续乐器演奏的快速姿势和度变化,包括吉他抓.
结论:
- 具体智能对于机器人表达性和自然主义的乐器演奏至关重要.
- 参数式手平台促进了交互式行为多样性,这对于细微的音乐表达至关重要.
- 设计的稳固性和协同执行允许利用各种行为来实现先进的机器人音乐表演.
更多相关视频
 09:04
Uncovering Beat Deafness: Detecting Rhythm Disorders with Synchronized Finger Tapping and Perceptual Timing Tasks
Published on: March 16, 2015
12.7K
 06:43
The Crossmodal Congruency Task as a Means to Obtain an Objective Behavioral Measure in the Rubber Hand Illusion Paradigm
Published on: July 26, 2013
15.9K