机器人辅助植入体手术与自由手放置的准确性:一项回顾性临床研究
Hamza Younis1,2,3,4, Boya Xu1,2,3, Kiran Acharya1,5
1Key Laboratory of Shaanxi Province for Craniofacial Precision Medicine Research, College of Stomatology, Xi'an Jiaotong University, Xi'an, China.
International journal of implant dentistry
|January 3, 2025

概括
机器人辅助的牙植入术显著提高了准确性,而不是自由手的方法. 这种机器人系统 (Remebot) 减少了偏差,提高了临床安全,并最大限度地减少了植入物放置中的人为错误.
科学领域:
- 牙科植入物学 牙科植入物学
- 机器人手术 机器人手术
- 手术准确度 - 手术准确度是指手术的精确度.
背景情况:
- 自由手的植入物放置容易受到人为错误的影响.
- 手术机器人技术的进步为提高精度提供了潜力.
- 评估机器人系统对于优化牙植入程序至关重要.
研究的目的:
- 为了比较机器人辅助植入物放置 (Remebot) 与自由手手术的准确性.
- 为了确定影响这两种技术准确性的因素.
- 评估机器人辅助对临床安全的好处.
主要方法:
- 在65名患者中对95个植入物的回顾性分析.
- 机器人辅助 (50个植入物) 和自由手 (45个植入物) 组之间的比较.
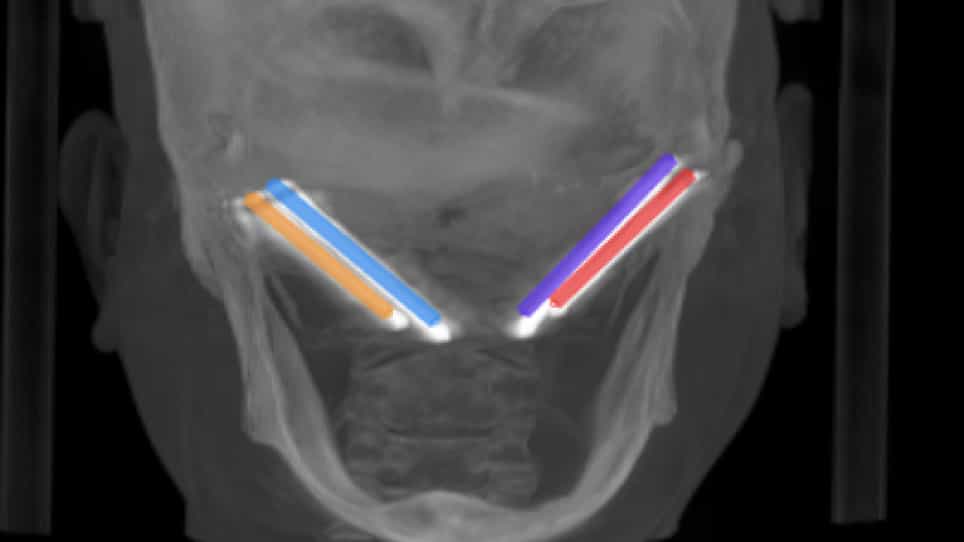
- 使用CBCT分析测量平台,顶点和角度偏差.
主要成果:
- 与自由手手术相比,机器人辅助手术的平均偏差 (平台,顶点,角) 显著较低 (p < 0.001).
- 植入物尺寸和位置等因素并没有影响机器人的精度.
- 自由手放置的准确性受到植入物位置,下巴类型和尺寸的影响.
结论:
- 机器人辅助的植入体手术显著提高了精度和安全性.
- 雷梅博特系统为牙科植入物学提供了一个有前途的进步.
- 机器人辅助有效地减少了人为错误在植入物放置.