
微解剖手术中主要机器人系统的比较评估:对当前能力和未来潜力的系统审查
Delia Cannizzaro1, Matteo Scalise2, Chiara Zancanella3
1Department of Neurosurgery, ASST Ovest Milano Legnano Hospital, 20025 Legnano, Italy.
Brain sciences
|January 8, 2025

概括
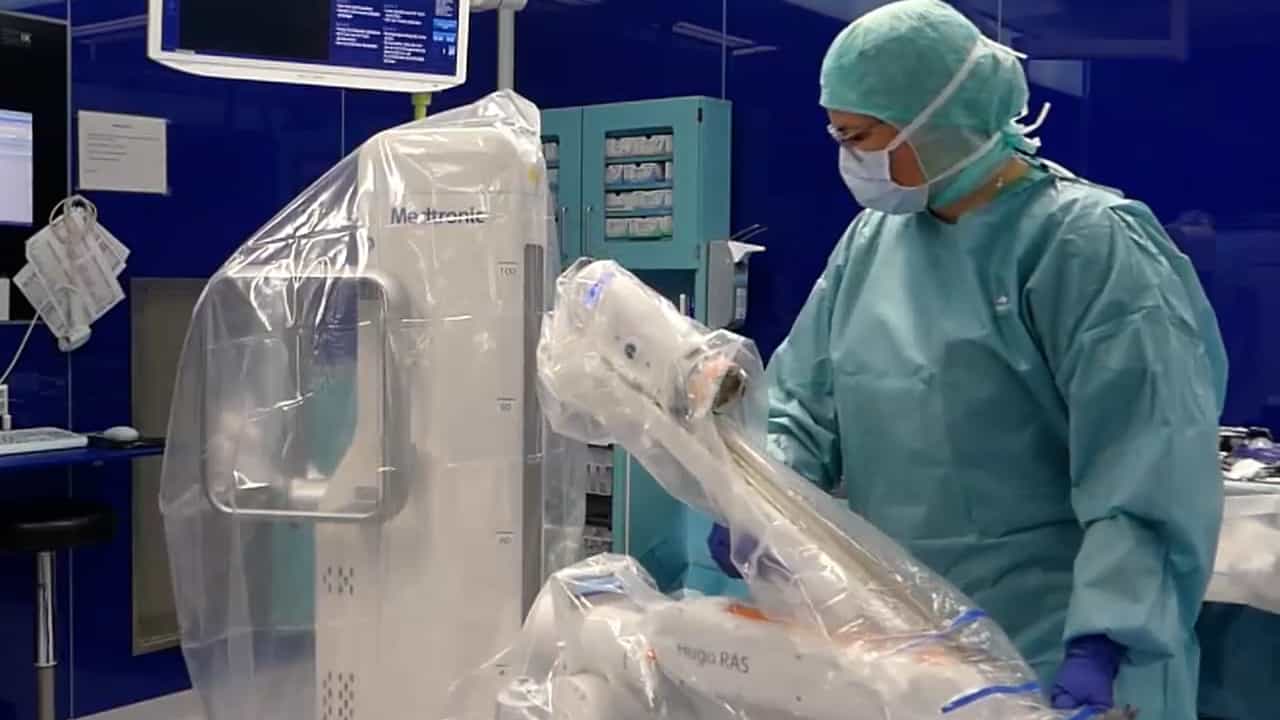
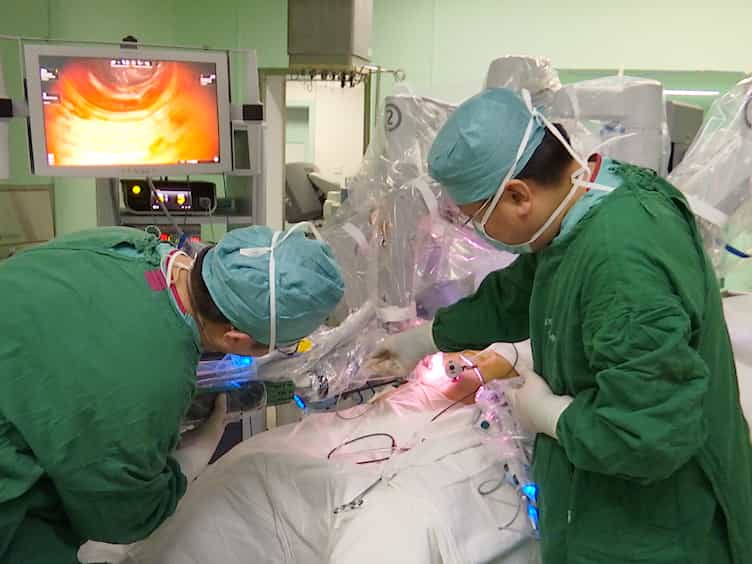
机器人辅助手术提高了微手术的精度. 虽然起初速度较慢,但像达芬奇这样的机器人系统通过外科医生的经验提高了效率,特别是在血管和神经血管手术中.
科学领域:
- 最少侵入性的手术
- 手术机器人手术机器人手术机器人手术机器人
- 微手术 微手术是一种微手术.
背景情况:
- 机器人辅助手术提供了更高的精度和控制,改变了微手术程序.
- 四个主要的机器人系统 (Symani,Da Vinci,ZEUS,MUSA) 在不同的外科专业中进行了评估.
- 该评论侧重于血管,淋巴和神经瘤的进展.
研究的目的:
- 系统地审查当前机器人辅助手术的现状.
- 为了比较主要机器人系统与手动技术的有效性.
- 确定未来研究领域,并促进机器人在部神经外科手术中的应用.
主要方法:
- 对48项比较机器人系统和手动技术的研究进行了系统分析.
- 评估关键指标:程序时间,成功率和学习曲线.
- 专注于血管,淋巴和神经瘤.
主要成果:
- 机器人程序可能最初需要比手工方法更长的时间.
- 随着外科医生获得机器人系统的经验,人们注意到效率的显著提高.
- 通过直接比较,突出了机器人系统的技术能力和局限性.
结论:
- 机器人辅助手术在各种专业中显示出显著的未来潜力.
- 需要进一步的研究来优化机器人应用.
- 该研究倡导在部神经外科手术中增加机器人系统的使用,特别是在神经血管微处理和绕道手术中.