对用于微创腹部手术的外科助理机器人进行临床前评估
Seung Ho Song1,2,3, Minhyo Kim4, Sangrok Jin4
1Colorectal Cancer Center, Kyungpook National University Chilgok Hospital, Daegu, Republic of Korea.
Biomedical engineering letters
|January 9, 2025

概括
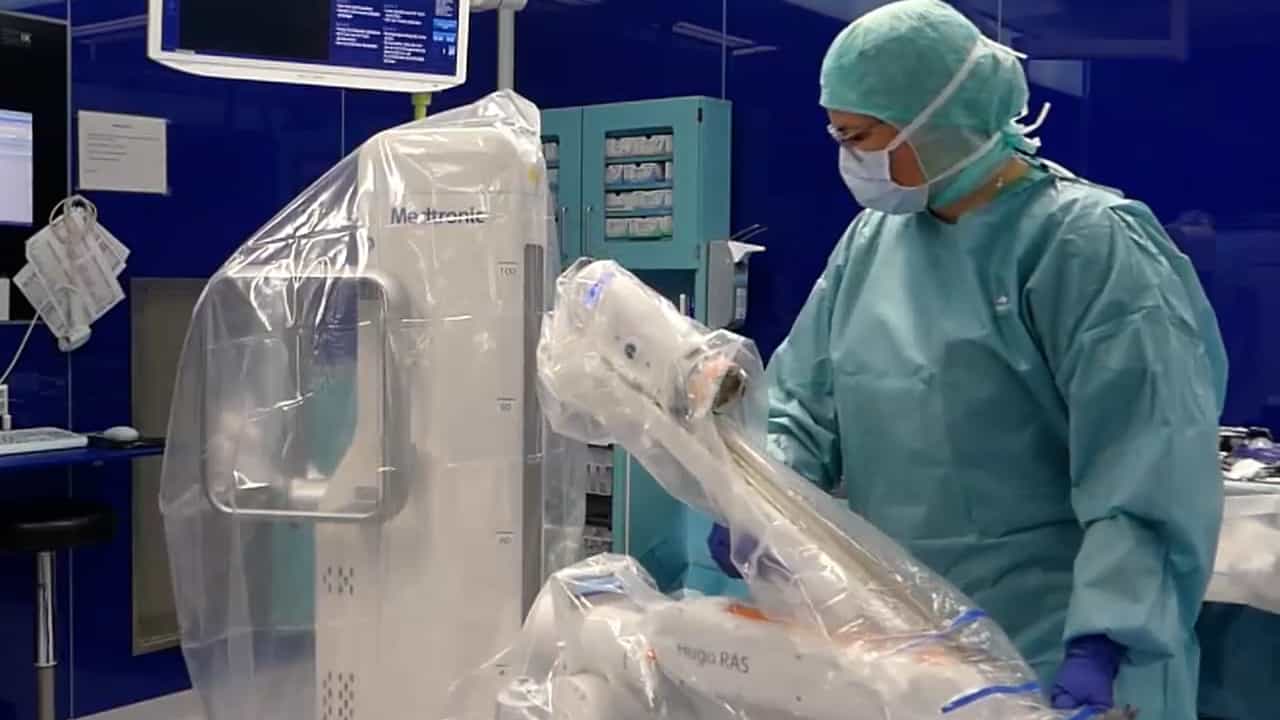
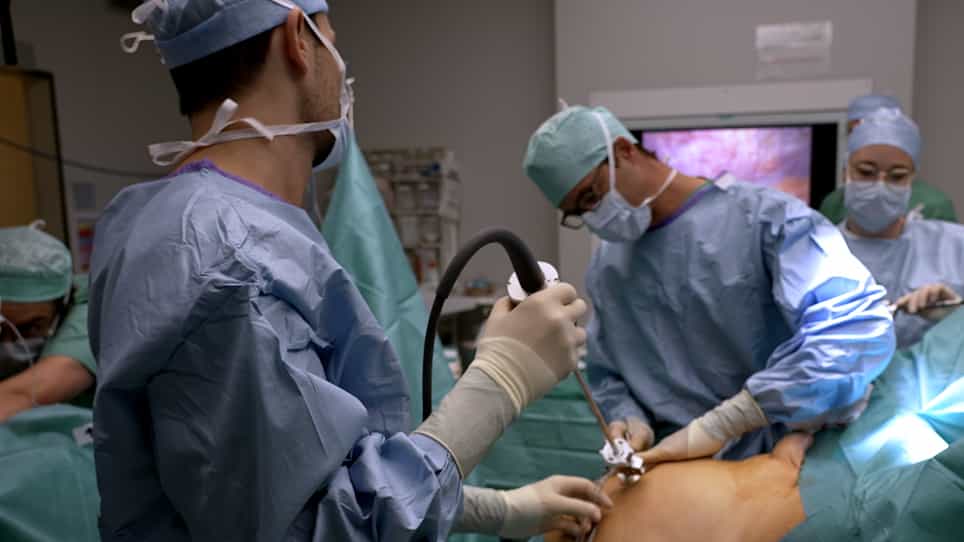
评估了一种新的合作性手术机器人系统,用于微创腹部手术. 该系统在技术上证明了对尾切除和胆囊切除等手术的可行性,在临床前尸体研究中显示出有前途的可用性.
科学领域:
- 在外科手术中使用机器人
- 最少侵入性的手术
- 手术技术 手术技术
背景情况:
- 机器人辅助越来越多地用于最少侵入性手术.
- 开发了一种具有操纵杆控制的新型合作性手术机器人系统.
研究的目的:
- 评估一个新的合作性手术机器人系统在临床前微创腹部手术中的可行性和可用性.
主要方法:
- 开发一个具有六度自由度的协作机器人手臂,配有专门的终端效应器.
- 尸体治疗包括低前切除,尾切除和胆囊切除.
- 评估使用NASA-TLX的手术接入,到达,对接时间,手术时间和外科医生的工作负载.
主要成果:
- 微创腹部手术在技术上是可行的与合作机器人.
- 实现的对接时间为43s (LAR),26s (尾切除术) 和32s (胆囊切除术).
- 手术时间为15分钟 (尾切除术),55分钟 (TME) 和35分钟 (胆囊切除术);可接受的NASA-TLX认知工作负载得分 (42.2).
结论:
- 新的合作式机器人手术系统可用于微创腹部手术.
- 临床前评估证明了该系统在外科辅助方面的潜力.
- 建议进行进一步的模拟,以确认产品的功能.