
在机器人辅助的艾佛·易斯食道切除术期间,总门户机器人线性堆解剖
Jerry Xiao1, Ray Chihara1,2, Katherine D Gray1
1Division of Thoracic Surgery, Department of Surgery, Houston Methodist Hospital, Houston, Texas.
Annals of thoracic surgery short reports
|January 10, 2025

概括
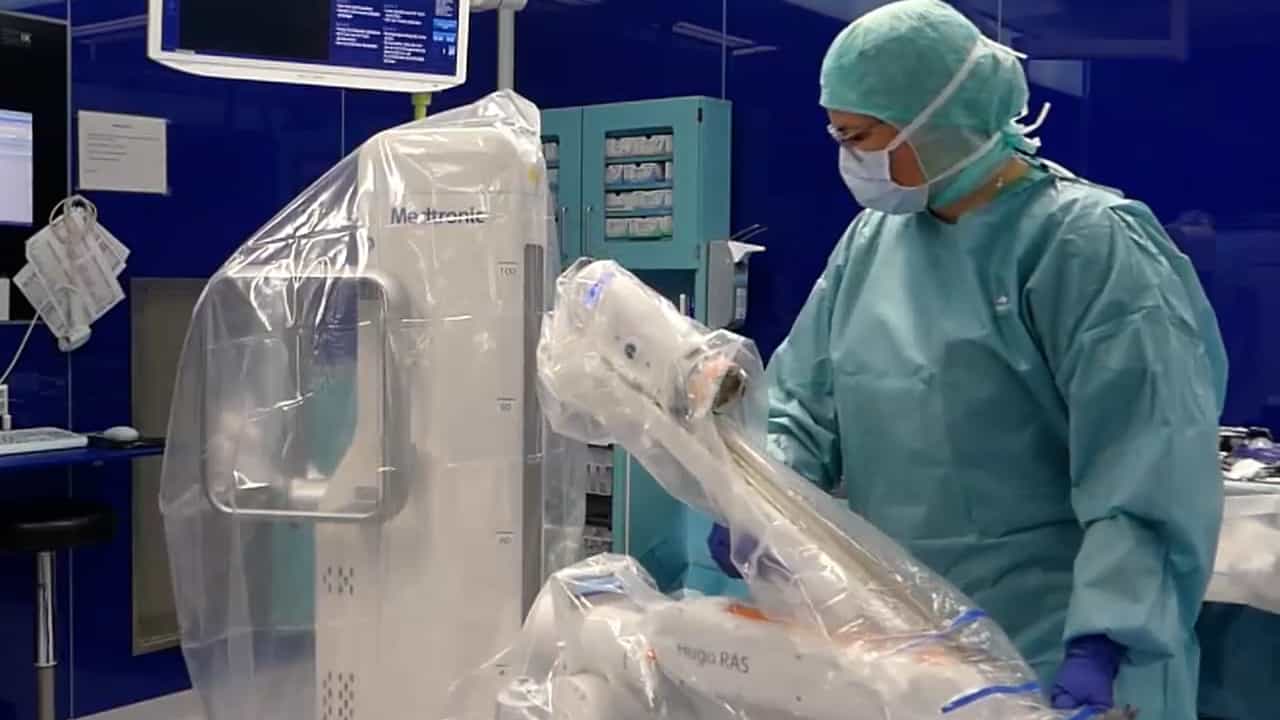
在艾佛·易斯食道切除术期间,用于胸腔内食道胃解剖的新型机器人技术简化了该程序. 这种机器人辅助的方法提高了外科手术的便利性和灵巧性,减少了对病床辅助的需求.
科学领域:
- 手术瘤学手术瘤学
- 胃肠道手术 胃肠道手术
- 机器人手术 机器人手术
背景情况:
- 胸腔内食管胃解剖是艾佛·易斯食管切除术的一个关键步骤.
- 现有的方法包括手工和合技术,每个都有特定的优势和挑战.
- 对于食道切除术来说,越来越多地采用了最少的侵入性方法.
研究的目的:
- 介绍一个案例,展示一种用于胸内食管胃解剖的新型机器人技术.
- 为了突出使用机器人平台执行整个解剖切除术的可行性和好处.
- 展示机器人手术在机动性和减少对助手的依赖方面所具有的优势.
主要方法:
- 进行了机器人辅助的腹腔镜和胸腔镜Ivor Lewis食道切除术.
- 整体门机器人线性接解剖术被用于胸内食道胃口重建.
- 整个解剖切除是使用机器人手术系统创建的.
主要成果:
- 机器人技术允许完全通过机器人平台创建一个胸内食道胃口解剖.
- 该程序展示了机器人系统所提供的便利性,机动性和灵巧性.
- 这种方法可能会减轻在解过程中需要熟练的床边助理的需要.
结论:
- 机器人辅助的艾弗勒·易斯食道切除术,用全门机器人线性接解剖是可行的技术.
- 这种机器人方法在手术精度和效率方面提供了显著的优势.
- 该技术强调了机器人平台在复杂的胃肠道手术中的扩展能力.