数字和实验方法,用于评估灵感来自人类手指的软气动执行器,用于抓取应用
Subraya Krishna Bhat1, Deepak Doreswamy2, Aman H Hegde2
1Department of Mechanical and Industrial Engineering, Manipal Institute of Technology, Manipal Academy of Higher Education, Manipal, Karnataka, 576104, India.
MethodsX
|January 15, 2025

概括
这项研究开发了一种以人类手指为灵感的软气动执行器,用于治疗性按摩和抓取. 有限元分析和实验证实了它对生物医学应用的灵巧性和力量能力.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 生物医学工程 生物医学工程
- 材料科学 材料科学 材料科学
背景情况:
- 软机器人系统越来越多地被要求用于需要类似人类灵活性的应用.
- 现有的软执行器往往缺乏生物医学用途所需的微妙的抓地和特定的治疗能力.
- 模仿人类肌肉的灵活性是先进机器人应用的关键.
研究的目的:
- 开发一种灵感来自人类手指的多指柔软气动执行器.
- 为了实现阿育吠陀治疗性按摩和精确的抓取应用.
- 为了分析执行器的机械行为治疗潜力.
主要方法:
- 几何建模和有限元分析 (FEA) 用于研究曲角度和抓力.
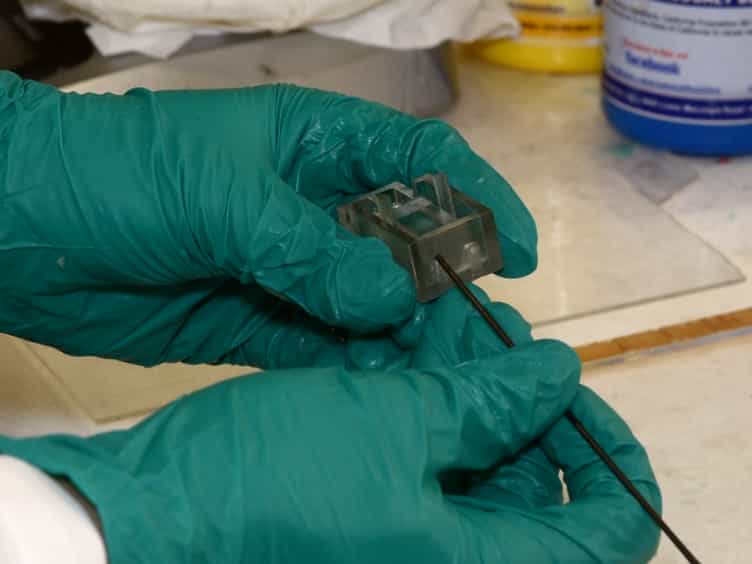
- 实验验证FEA模拟使用制造液体 каучук执行器.
- 性能评估,包括在各种压力下曲变形和抓地力.
主要成果:
- FEA提供了有关在气压下执行器机械行为的见解.
- 实验结果验证了模拟数据的曲变形和抓地力.
- 执行器表现出适用于治疗应用的性能特征.
结论:
- 开发的软气动执行器成功地模仿了人类手指的灵活性和灵活性.
- 这项研究证实了执行器在微妙的抓取和治疗性按摩方面的潜力.
- 这项研究为先进的生物医学机器人应用提供了详细的性能见解.