基于形状记忆聚合物/NdFeB复合材料的硬度调节磁性执行器,用于分段可控制运动
Weifan Zhou1,2, Lei Fu1,3, Yangyong Zhao1
1i-lab, Nano-X Vacuum Interconnected Workstation, Key Laboratory of Multifunctional Nanomaterials and Smart Systems, Suzhou Institute of Nano-Tech & Nano-Bionics (SINANO), Chinese Academy of Sciences (CAS), Suzhou, P. R. China.
Soft robotics
|January 17, 2025

概括
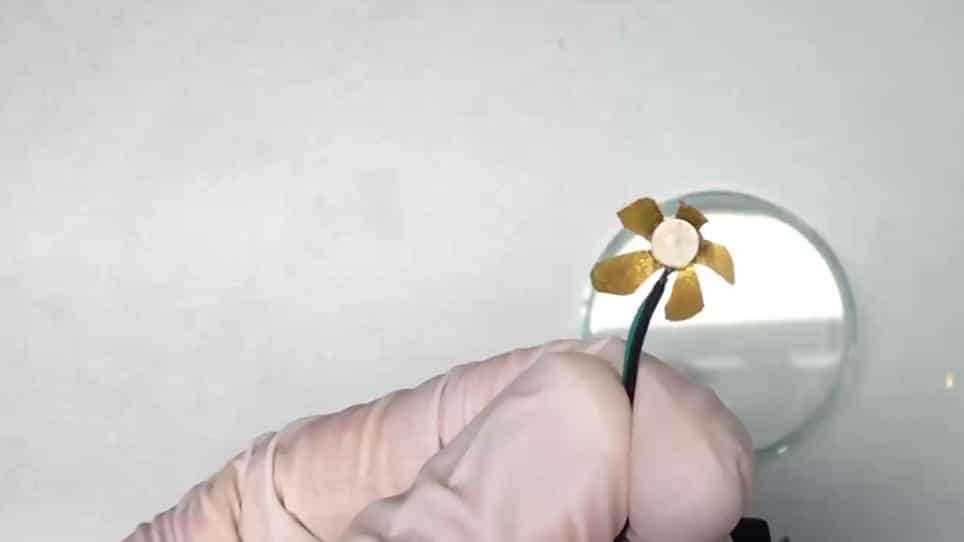
研究人员使用形状记忆聚合物复合材料和朱尔加热开发了可调整硬度的磁性机器人. 这一创新使软机器人能够实现高级应用的高负载能力和独立细分控制.
科学领域:
- 材料科学 材料科学 材料科学
- 机器人技术 机器人技术 机器人技术
- 聚合物科学 聚合物科学
背景情况:
- 软磁机器人提供灵巧和安全的互动,但在承载能力和独立的细分控制方面面临挑战.
- 现有的设计难以平衡形状转换的方便性与结构完整性和精确的运动控制.
研究的目的:
- 开发一种新的战略,用于制造可调整硬度的软磁机器人.
- 为了实现单个机器人部分的独立运动控制.
- 扩大磁执行器的设计空间和应用潜力.
主要方法:
- 使用了嵌入硬磁粒子的形状记忆聚合物复合材料.
- 在现场通过印刷电路实现朱尔加热,以可逆调整材料刚度.
- 设计了多个分离的朱尔电路,用于独立的分段控制.
- 在设备设计中使用了朱尔加热和磁性启动的模拟.
主要成果:
- 通过通过朱尔加热调节温度,实现了从4.1 GPa到10.9 MPa的可逆刚度调整.
- 快速形状转换与高承载能力的证明兼容性.
- 启用了单个机器人部分的独立可控运动.
- 通过模拟验证了设计.
结论:
- 拟议的战略成功地将软磁机器人中的刚性调整性和独立细分控制相结合.
- 这一进步显著扩大了磁执行器的设计可能性和应用.
- 潜在的应用包括用于重载的软抓手和具有灵巧指控的生物手.