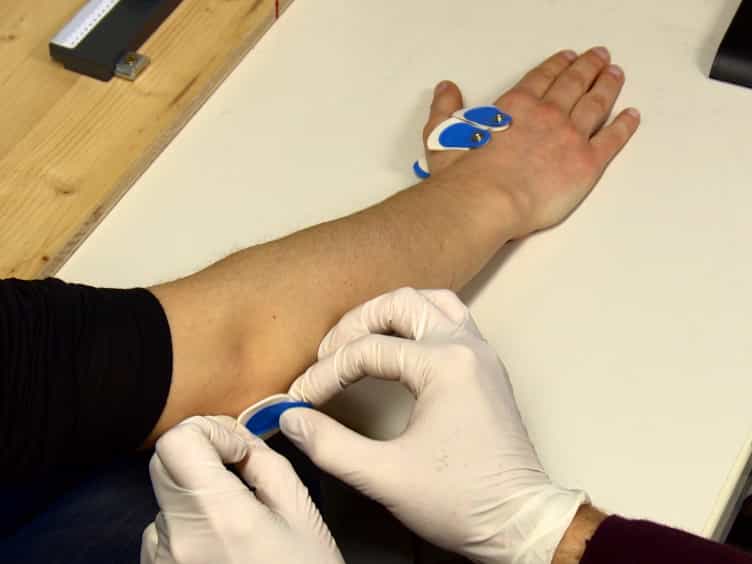
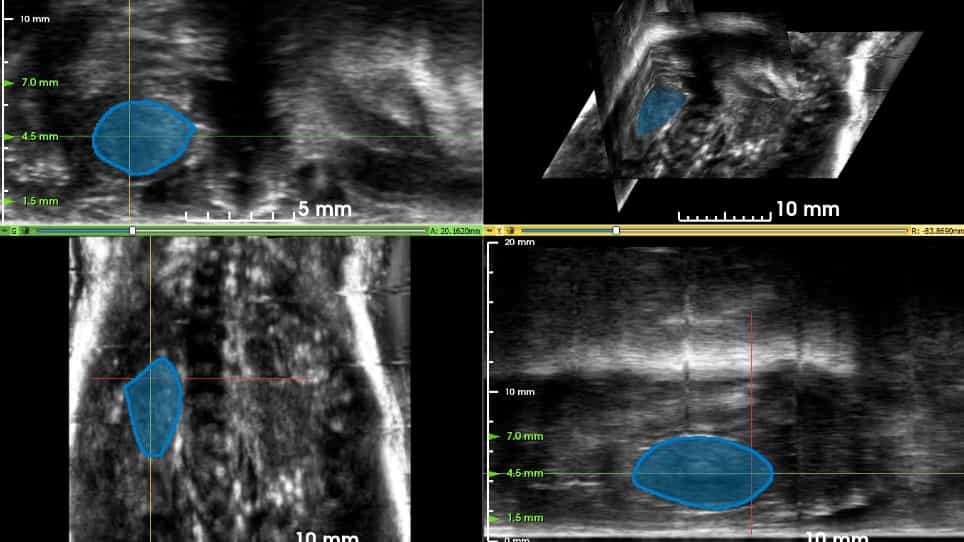
设计一个具有成本效益的超声波力传感器和力控制系统,用于机器人外体超声波成像
Yixuan Zheng1, Hongyuan Ning1, Eason Rangarajan1
1School of Biomedical Engineering and Imaging Sciences, King's College London, London SE1 7EH, UK.
Sensors (Basel, Switzerland)
|January 25, 2025

概括
这项研究介绍了一种低成本的机器人超声波系统,配备了一种新的3D打印力传感器,用于准确和安全的成像. 该系统自主引导超声波探头,确保一致的图像质量和患者舒适.
科学领域:
- 医疗机器人 医疗机器人
- 生物医学工程 生物医学工程
- 诊断成像 诊断成像 诊断成像
背景情况:
- 超声波成像提供了安全性和实时可视化,但由于操作员的变化影响了质量.
- 机器人辅助超声波承诺提高一致性,精度和速度,可能降低成本和人类错误.
- 有效的力量控制对于机器人超声波至关重要,但目前的系统受到昂贵的传感器和可访问性限制.
研究的目的:
- 开发一个具有成本效益,可访问的机器人超声波系统,具有精确的力控制.
- 整合自主功能,包括患者定位和自动扫描路径规划.
- 在幻影和人类志愿者研究中验证系统的性能和安全性.
主要方法:
- 设计并实施了一种低成本的3D打印力传感器,用于机器人超声波.
- 开发了一种用于自主扫描的混合位置-力控制策略.
- 综合患者到机器人注册,自动路径规划和多传感器数据融合.
- 使用腹腔大动脉动脉瘤幻影和健康的志愿者验证了该系统.
主要成果:
- 该系统成功执行了自主患者定位,目标采集和最佳接触力维护.
- 在志愿者测试期间,65%的施加力在1分钟扫描内处于最佳范围,以获得良好的图像质量.
- 志愿者没有报告任何不适或疼痛,这表明这是一项安全且耐受良好的手术.
结论:
- 开发的机器人超声波系统展示了安全,精确和自主成像的潜力.
- 具有成本效益的力传感器和控制策略提高了机器人超声波应用的可访问性.
- 这项技术可以在临床环境中带来更可复制和可靠的超声波诊断.