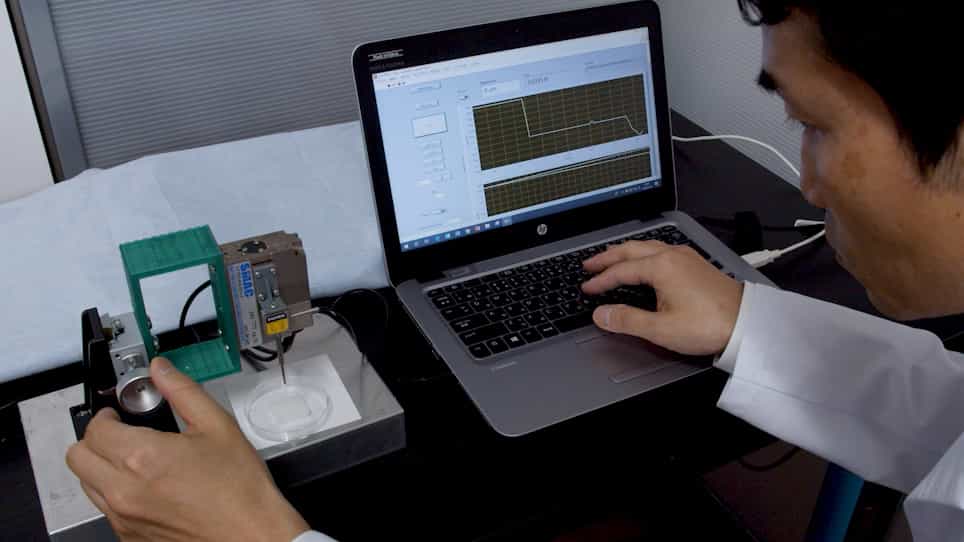
相关实验视频
Updated: May 30, 2025
10:10
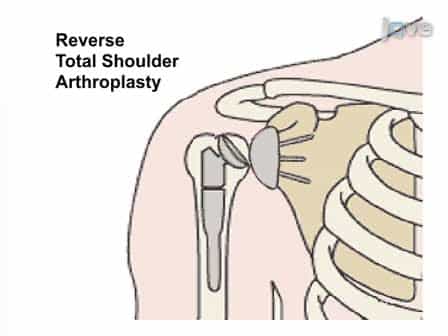
Reverse Total Shoulder Arthroplasty
Published on: July 5, 2011
43.1K
逆肩关节整形手术中的格莱诺伊德准备:与手动准备和患者特定指南相比,机器人手臂辅助的准备
George S Athwal1, Andrew Nelson1, Samuel Antuna1
1Roth | McFarlane Hand & Upper Limb Center, St Joseph's Health Care London, London, ON, Canada.
Journal of shoulder and elbow surgery
|January 25, 2025

概括
与手动和患者特定仪器 (PSI) 技术相比,机器人手臂辅助状腺准备显著提高了肩膀关节整形的准确性. 这种机器人方法为更好的植入物定位和手术结果提供了更高的精度.
科学领域:
- 整形外科手术 整形外科手术
- 机器人在医学中的机器人
- 关节质整术是指关节质整术.
背景情况:
- 精确的状腺组织准备对于成功的肩膀关节整形术至关重要.
- 目前的手动技术和患者特定仪器 (PSI) 在控制回收深度方面存在局限性.
- 机器人手臂辅助手术正在骨科领域出现,但在肩膀关节整形术方面还未得到充分研究.
研究的目的:
- 通过使用手动,PSI辅助和机器人臂辅助的三种技术来比较状腺准备和植入物定位的准确性.
- 为了评估每个技术的版本,倾斜,翻译和翻译深度的偏差.
主要方法:
- 六名外科医生在36个骨基质模型上使用手动,PSI辅助和机器人手臂辅助技术进行了状腺组织的准备.
- 技术包括手动回,手动回的PSI引导引脚放置,以及用终端效应器的机器人手臂准备.
- 扫描了准备好的模型,并将3D虚拟模型与关键参数偏差的术前计划进行了比较.
主要成果:
- 机器人辅助显著提高了状腺版本 (1°与9°手动相比,4°PSI) 和倾斜 (2°与9°手动相比) 的精度.
- 机器人手臂的准备显示出明显较低的前后转换 (0.3毫米对比2毫米手动/PSI) 和上下转换 (0.7毫米对比2毫米手动,1毫米PSI).
- 与PSI (0.4毫米相比0.8毫米) 相比,机器人辅助显示出更好的深度控制,与手动技术相比,结果可比.
结论:
- 在5个指标中的4个中,机器人手臂辅助的腺准备,具有终端效应器和触觉边界,在5个指标中的4个中明显优于手动准备.
- 机器人技术在5个状腺指标中的4个中也优于PSI,显示出更高的精度.
- 机器人技术在肩膀关节整形手术中为精确的状腺体准备提供了有前途的进步.