
具有机械门的离子电离型压力模拟器用于时间触觉神经形态可塑性
Xiao Wei1,2,3, Zhixin Wu1,2, Hanfei Gao3
1School of Future Technology, University of Chinese Academy of Sciences, 100190, Beijing, PR China.
Nature communications
|January 26, 2025

概括
研究人员开发了一种新型的皮埃佐姆里斯托,可以模仿生物触觉感应. 该设备具有可编程的时间可塑性,可为生物混合系统提供先进的触觉信息处理和学习.
科学领域:
- 神经科学是一个神经科学.
- 材料科学 材料科学 材料科学
- 机器人技术 机器人技术 机器人技术
背景情况:
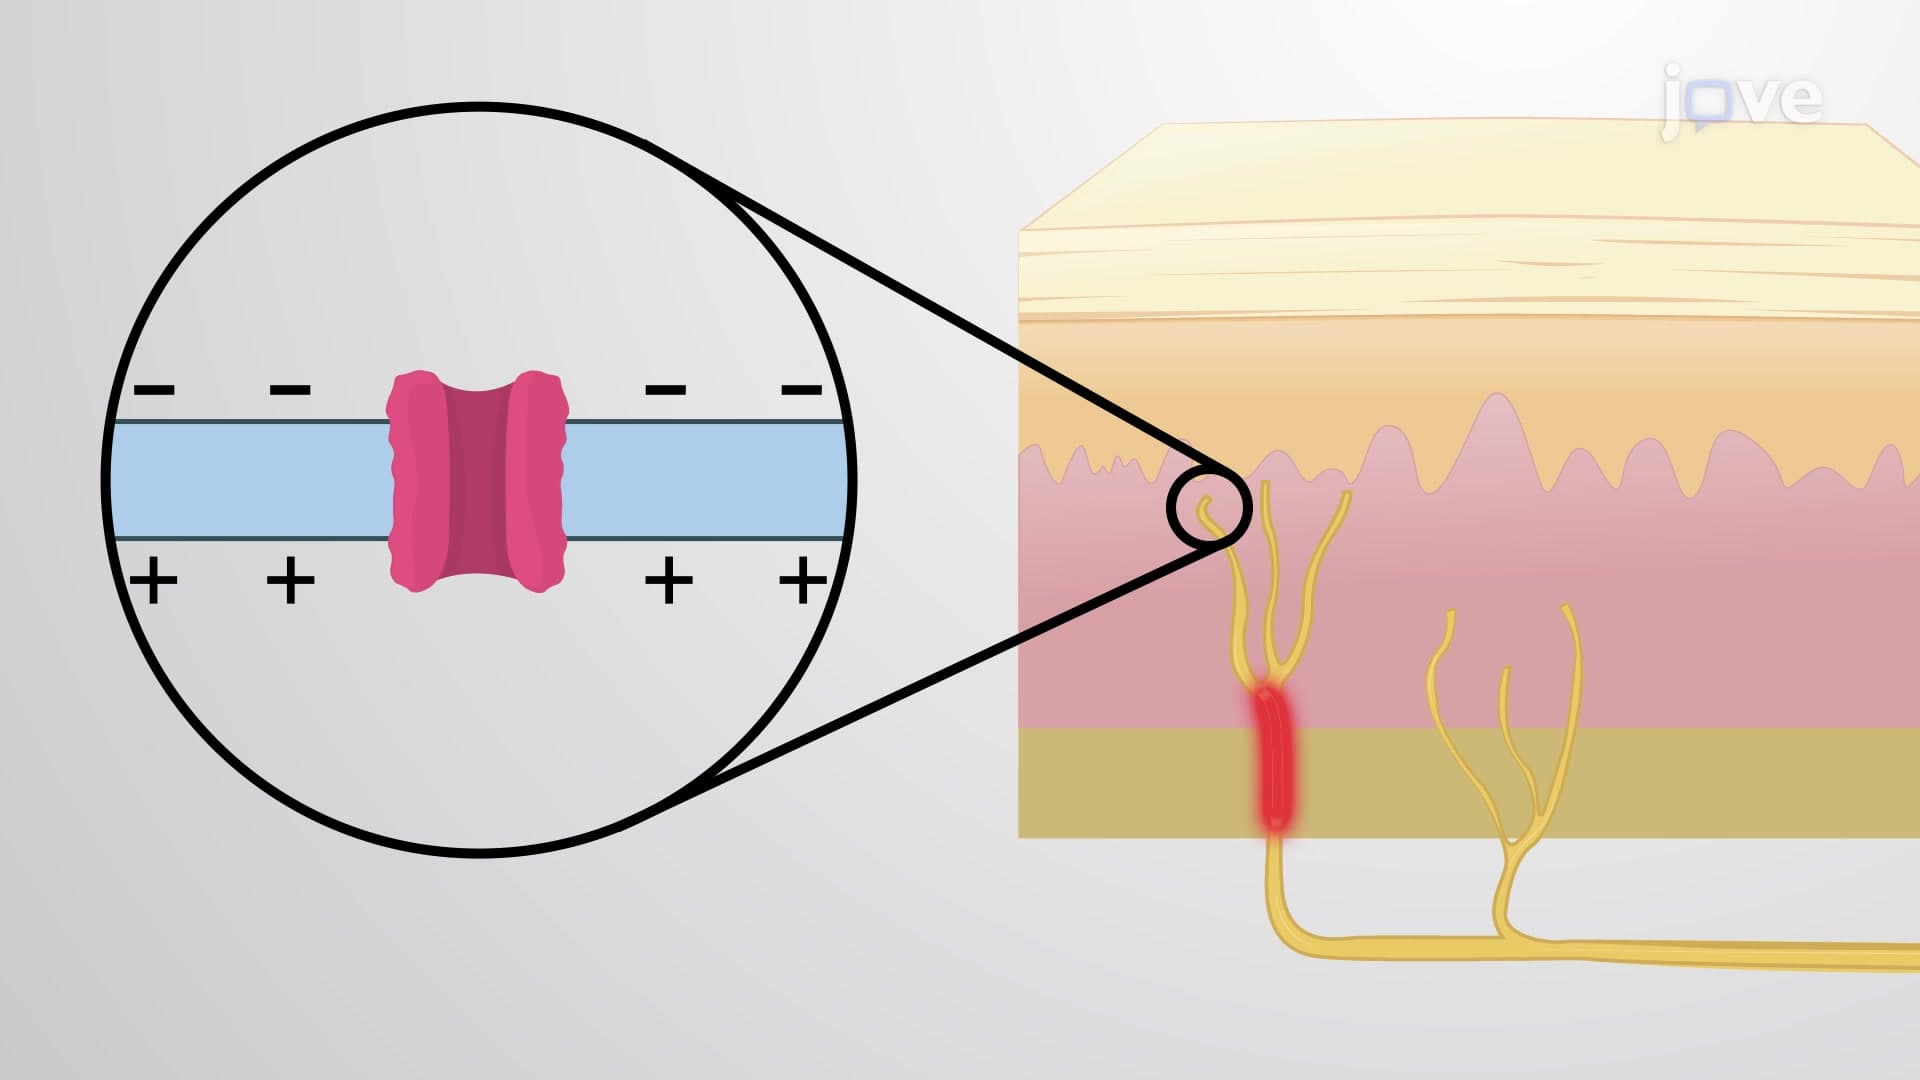
- 生物系统通过机械敏感通道和神经突触有效地处理触觉信息.
- 当前的人工触觉系统缺乏生物模拟信息处理的复杂时间可塑性.
研究的目的:
- 开发一种具有可编程时间触觉可塑性的人工触觉神经形态系统.
- 复制生物触觉感应的刺激和抑制特征.
主要方法:
- 使用双连续相位过渡异质凝制造机械门离子电离型压力模拟器.
- 一个性控制的离子电子机械门与一个振荡性离子电子记忆器的集成.
- 度诱导的双极化神经形态信号和学习规则的演示.
主要成果:
- 通过双向的压缩信号实现了广的动态触觉感应.
- 启用了时间触觉记忆和学习功能,包括Bienenstock-Cooper-Munro和Hebbian规则.
- 通过动态共价键和离子特征证明了可重新配置的触觉可塑性.
结论:
- 开发的皮埃佐米米斯托成功地复制了生物触觉可塑性的关键方面.
- 这项技术为生物混合感知激活电路和神经调节提供了一个有前途的平台.
- 该系统推动了机器人和神经科学接口的人工触觉感应的发展.