
一个半活跃的机器人系统的应用在缩后大部植入物放置:一个回顾案例系列
Ningbo Zhao1, Rongrong Zhu2, Lifan Liao1
1Key Laboratory of Shaanxi Province for Craniofacial Precision Medicine Research, College of Stomatology, Xi'an Jiaotong University, PR China; Clinical Research Center of Shaanxi Province for Dental and Maxillofacial Disease, College of Stomatology, Xi'an Jiaotong University, PR China; Department of Implant Dentistry, College of Stomatology, Xi'an Jiaotong University, PR China.
Journal of dentistry
|January 28, 2025

概括
这项研究表明,一个半活跃的机器人系统可以准确且安全地将牙植入口骨中,从而造成显著的骨损失. 该系统有助于精确定位植入物,即使在鼻提升过程中,确保患者的安全.
科学领域:
- 在口腔外科手术中.
- 机器人技术在医学中的应用
- 牙科植入物学 牙科植入物学
背景情况:
- 缩后大带来了牙植入物安置的挑战.
- 精确的植入物定位对于成功的结果至关重要,特别是在复杂的解剖区域.
- 机器人辅助手术有可能提高牙科手术的精度和安全性.
研究的目的:
- 评估半活跃机器人系统的准确性和安全性,用于植入牙.
- 评估系统在患有缩后大部的患者的性能.
- 确定将机器人辅助与跨状鼻地面升高 (TSFE) 结合起来是否可行.
主要方法:
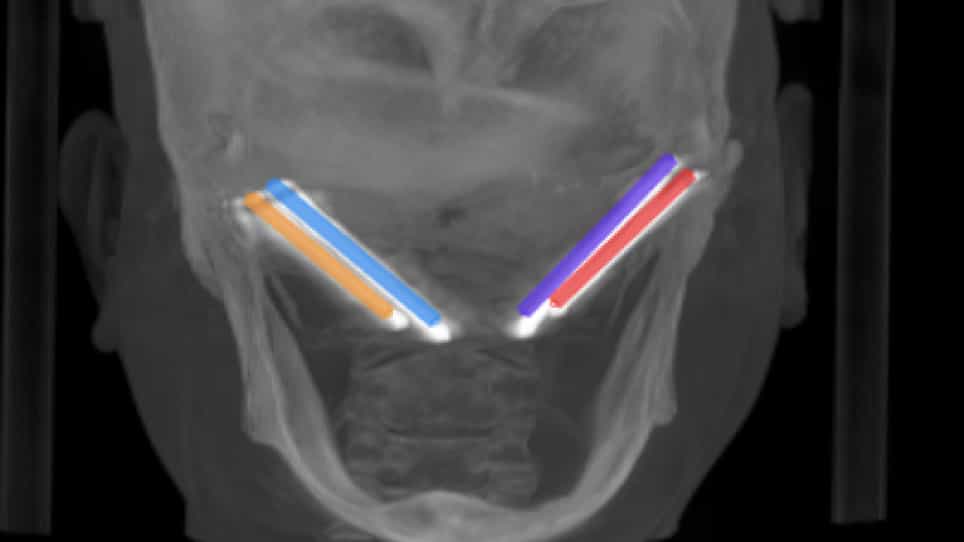
- 在20名缩后部患者身上,使用半活性机器人系统安置了27个植入物.
- 术前形束计算断层扫描 (CBCT) 和口内扫描用于虚拟规划和注册.
- 机器人手臂准备了植入床,在上鼻床下方有一个安全边缘,然后是TSFE和植入物放置.
- 术后CBCT用于测量计划和实际植入物位置之间的偏差.
主要成果:
- 没有报告任何手术内或术后并发症.
- 全球平台平均偏差为0.73 ± 0.27毫米,全球顶部平均偏差为0.77 ± 0.23毫米.
- 平均角偏差为1.58 ± 0.76°,表明高精度.
结论:
- 一个半活跃的机器人系统证明了在缩后部植入物放置的高准确性和安全性.
- 该系统有助于精确的植入物定位,即使与牙医执行的TSFE相结合.
- 这项技术在复杂的植入式牙科病例中显著改善结果.