在临床环境中对磁性启动的血管内无机器人进行ex vivo验证
Leendert-Jan W Ligtenberg1, Nicole C A Rabou1, Constantinos Goulas2,3
1Department of Biomechanical Engineering, University of Twente, 7500 AE, Enschede, The Netherlands.
Communications engineering
|February 3, 2025

概括
无束的磁力机器人显示出在狭窄的血管中导航的前景. 这些血液相容装置可以与血液流动相抵触,在复杂的动脉环境中表现出有效的运动.
科学领域:
- 生物医学工程 生物医学工程
- 医疗机器人 医疗机器人
- 血管外科 血管外科
背景情况:
- 血管内外科仪器需要高灵活性和最小的直径,以便在狭窄的血管中精确导航.
- 目前的工具在插入过程中面临控制的挑战,限制血管的可访问性和组织损伤的风险.
- 下一代仪器专注于由外部磁力控制的血液相容,不受束的设备,但临床实施是复杂的.
研究的目的:
- 为了评估血红相容无磁力机器人的运行效率.
- 为了评估机器人在模拟复杂的血管环境中的导航能力.
主要方法:
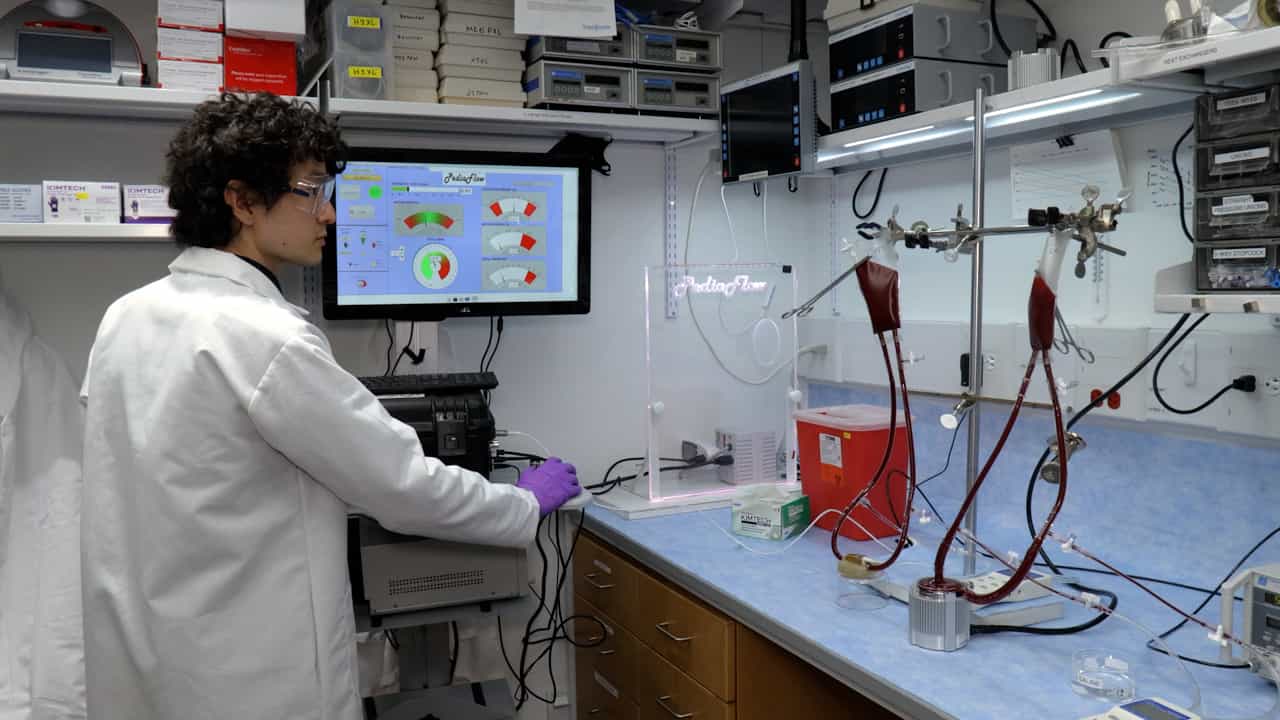
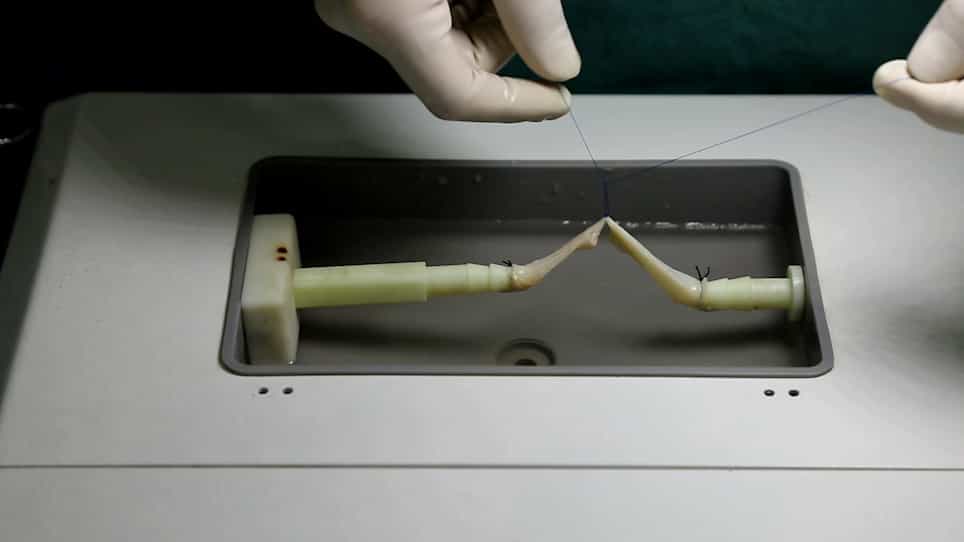
- 使用ex vivo猪大动脉模型来模拟体内条件.
- 评估了与血液相容的无磁力机器人的运动和导航.
- 测量机器人游泳速度与不同动脉血流速相关.
主要成果:
- 证明了机器人游泳速度的线性下降,随着动脉血流的增加.
- 证实了机器人能够在最大动脉流速为67毫升/分钟的情况下导航.
- 通过腹部大动脉成功导航并到达动脉的远端.
结论:
- 血液相容的无磁力机器人在具有挑战性的,难以进入的血管部位中表现出有效的运动能力.
- 机器人可以成功地在重要的动脉血流中导航,这表明未来血管内干预的潜力.
- 这项研究验证了磁性机器人导航在现实的实体模型中的运行效率.