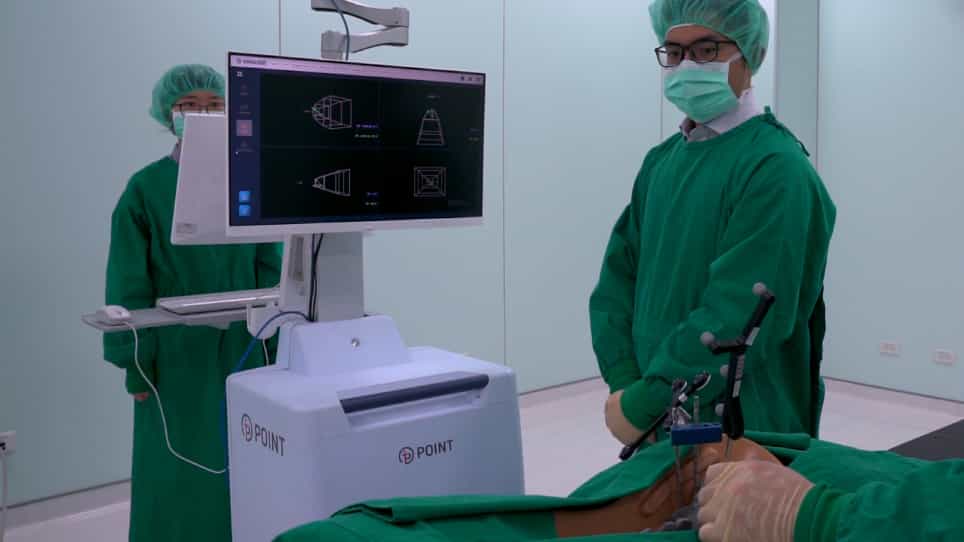
完整的研究,模型验证和控制5个自由度的混合机器人辅助系统用于神经外科手术
Ahmed Sedky1, Nader A Mansour2,3, Ahmed El-Assal3
1Mechanical Engineering Department, Higher Technological Institute, 10th of Ramadan, Egypt.

概括
机器人辅助神经外科手术的新控制策略显著提高了精度. 将轨迹反和前控制相结合,将错误减少了46%以上,提高了外科手术的可靠性.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 神经外科 神经外科
- 控制系统 控制系统
背景情况:
- 机器人辅助系统对于提高神经外科手术精度至关重要.
- 这项研究研究了一种用于神经外科应用的混合机器人系统.
- 关键方面包括动力学,雅可比矩阵和奇点分析.
研究的目的:
- 开发和评估混合神经外科机器人系统的先进控制策略.
- 为了比较传统的PID控制与新的综合反和前方法的有效性.
- 评估控制策略对系统准确性和轨迹跟踪的影响.
主要方法:
- 使用MATLAB/Simscape多体机器人系统进行模拟,用于动态和动态建模.
- 开发和验证一个反向动力学框架,用于最终效应器轨迹的生成.
- 积极联合PID控制与联合轨迹反和前控制的比较分析.
主要成果:
- 合并的轨迹反和前控制策略显示出卓越的性能.
- 这一策略使最大绝对误差平均减少了46.5%.
- 在最佳条件下,平均平方误差减少了50.31%,表明精度提高.
结论:
- 轨迹反和前控制显著提高了机器人辅助神经外科手术的精度.
- 拟议的控制方法为复杂的外科手术程序提供了更好的可靠性.
- 这一进步有可能在神经外科机器人技术中得到更广泛的采用.