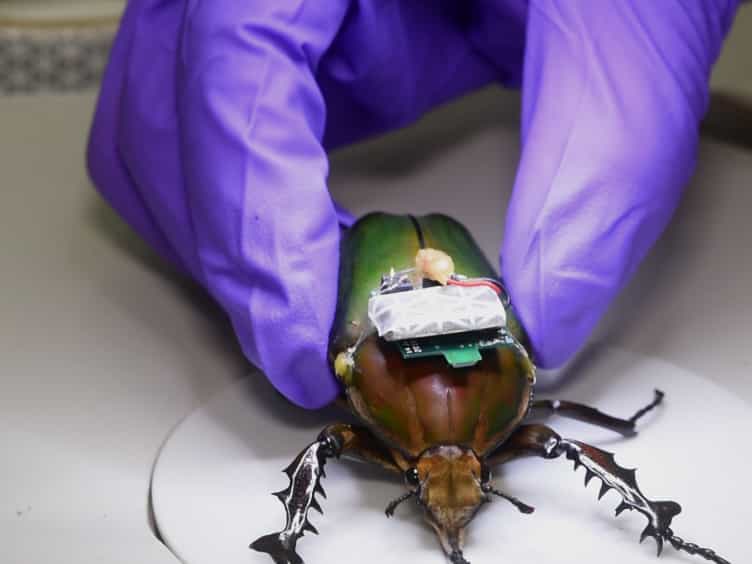
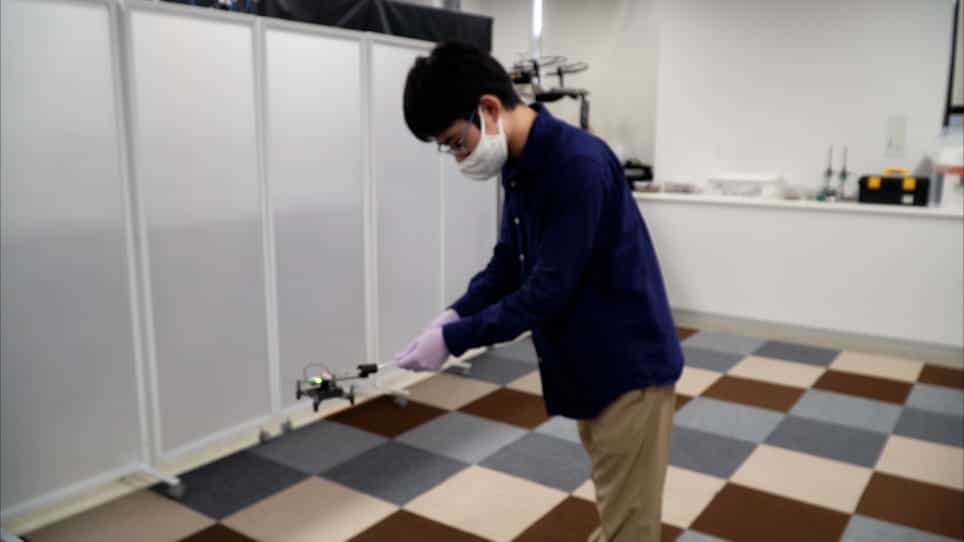
在复杂的环境中,生物杂交的基于行为导航与避开障碍的cyborg昆虫在复杂的环境中
Mochammad Ariyanto1,2, Xiaofeng Zheng1, Ryo Tanaka1
1Department of Mechanical Engineering, Graduate School of Engineering, The University of Osaka, Suita, Japan.
Soft robotics
|February 11, 2025

概括
研究人员为机器人开发了一种生物混合导航系统,通过利用自然昆虫行为来避免障碍物和寻找路径,在复杂的环境中实现自主运动.
科学领域:
- 生物混合系统 生物混合系统
- 机器人技术 机器人技术 机器人技术
- 昆虫导航 昆虫导航
背景情况:
- 复杂环境中的自主导航是机器人系统面临的重大挑战.
- 赛博格昆虫提供了一种新的生物杂交方法,将生物能力与电子控制结合起来.
- 现有的导航方法与不可预测和非结构化的地形作斗争.
研究的目的:
- 开发和评估一种基于行为的生物混合导航 (BIOBBN) 系统,用于自主导航机器人昆虫.
- 为了让机器人能够在复杂的,充满障碍的环境中进行导航.
- 根据环境复杂性调整导航策略.
主要方法:
- 开发了两个导航算法:reach-avoid和自适应 reach-avoid.
- 集成算法与机器人,利用自然行为,如墙壁跟随和爬.
- 在模拟复杂的环境中测试BIOBBN系统,使用各种表面 (沙子,岩石).
主要成果:
- 通过BIOBBN系统,机器人可以自主导航并到达目标位置.
- 适应性到达-避免算法有效地管理了具有更高障碍的更具挑战性的场景.
- 在更密集的环境中,由于避免障碍和自然登行为,导航时间增加.
结论:
- BIOBBN系统展示了生物混合方法在复杂环境中实现自主导航的潜力.
- 利用天然的昆虫行为是增强机器人导航能力的可行策略.
- 进一步开发可能会导致强大的自主机器人昆虫用于各种应用.