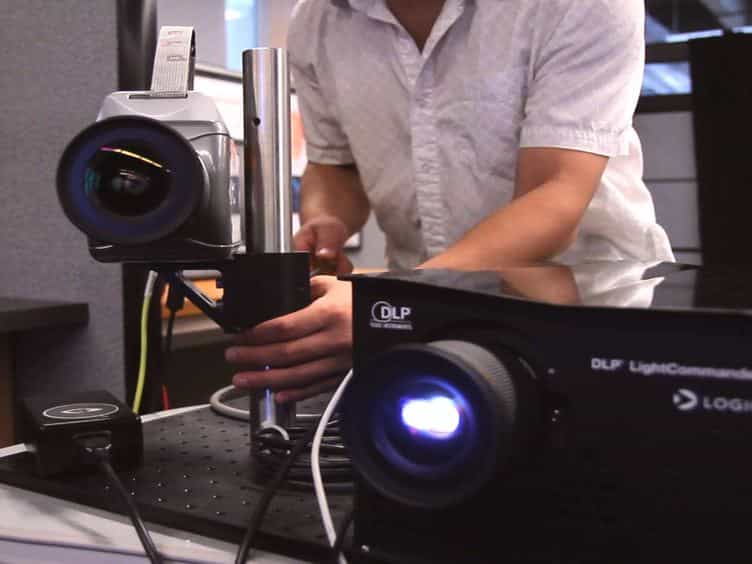

基于相机与像素不匹配校正和希尔伯特变换的动态3D测量
Xingfan Chen1, Qican Zhang1, Yajun Wang1
1Department of Opto-Electronics, Sichuan University, Chengdu 610065, China.
Sensors (Basel, Switzerland)
|February 13, 2025

概括
本研究介绍了一种通用算法,用于纠正3D测量的运动错误. 它准确地重建物体,即使是复杂的,联合运动,提高3D测量精度.
科学领域:
- 3D测量和重建 3D测量和重建
- 计算机视觉 计算机视觉
- 计量学 计量学 计量学
背景情况:
- 在3D测量期间的物体运动引入了重大错误,挑战了高精度重建.
- 现有的算法主要针对相机主轴 (Z方向) 上的运动,限制了它们在复杂的现实场景中的使用.
研究的目的:
- 开发一种通用的运动误差补偿算法,用于在动态条件下准确的3D测量.
- 为了解决由复杂物体运动引起的像素不匹配和相位移动错误.
主要方法:
- 使用相邻粗的3D点云数据纠正像素不匹配错误.
- 通过希尔伯特变换消除运动诱导的相位误差,以 π/2.2 转移边缘.
- 同时补偿摄像头像素不匹配和相位移错误在3D坐标空间.
主要成果:
- 该算法有效地纠正像素不匹配和相位移错误.
- 即使使用动态和多方向物体运动,也可以实现精确的3D测量.
- 实验验证证证实了算法的稳定性和广泛适用性.
结论:
- 拟议的方法为3D测量中的运动误差补偿提供了一个系统的解决方案.
- 这一进步提高了动态环境中3D重建的可靠性和精度.
- 该算法适用于工业检查,生物医学成像和实时机器人.
更多相关视频
 11:57
Three-dimensional Super Resolution Microscopy of F-actin Filaments by Interferometric PhotoActivated Localization Microscopy iPALM
Published on: December 1, 2016
10.7K
 06:26
Stereo-Imaging System DLT Calibration to Capture 3D In Situ Displacements of Stretched Peripheral Nerves
Published on: January 12, 2024
329
